طراحی سخت افزار ربات
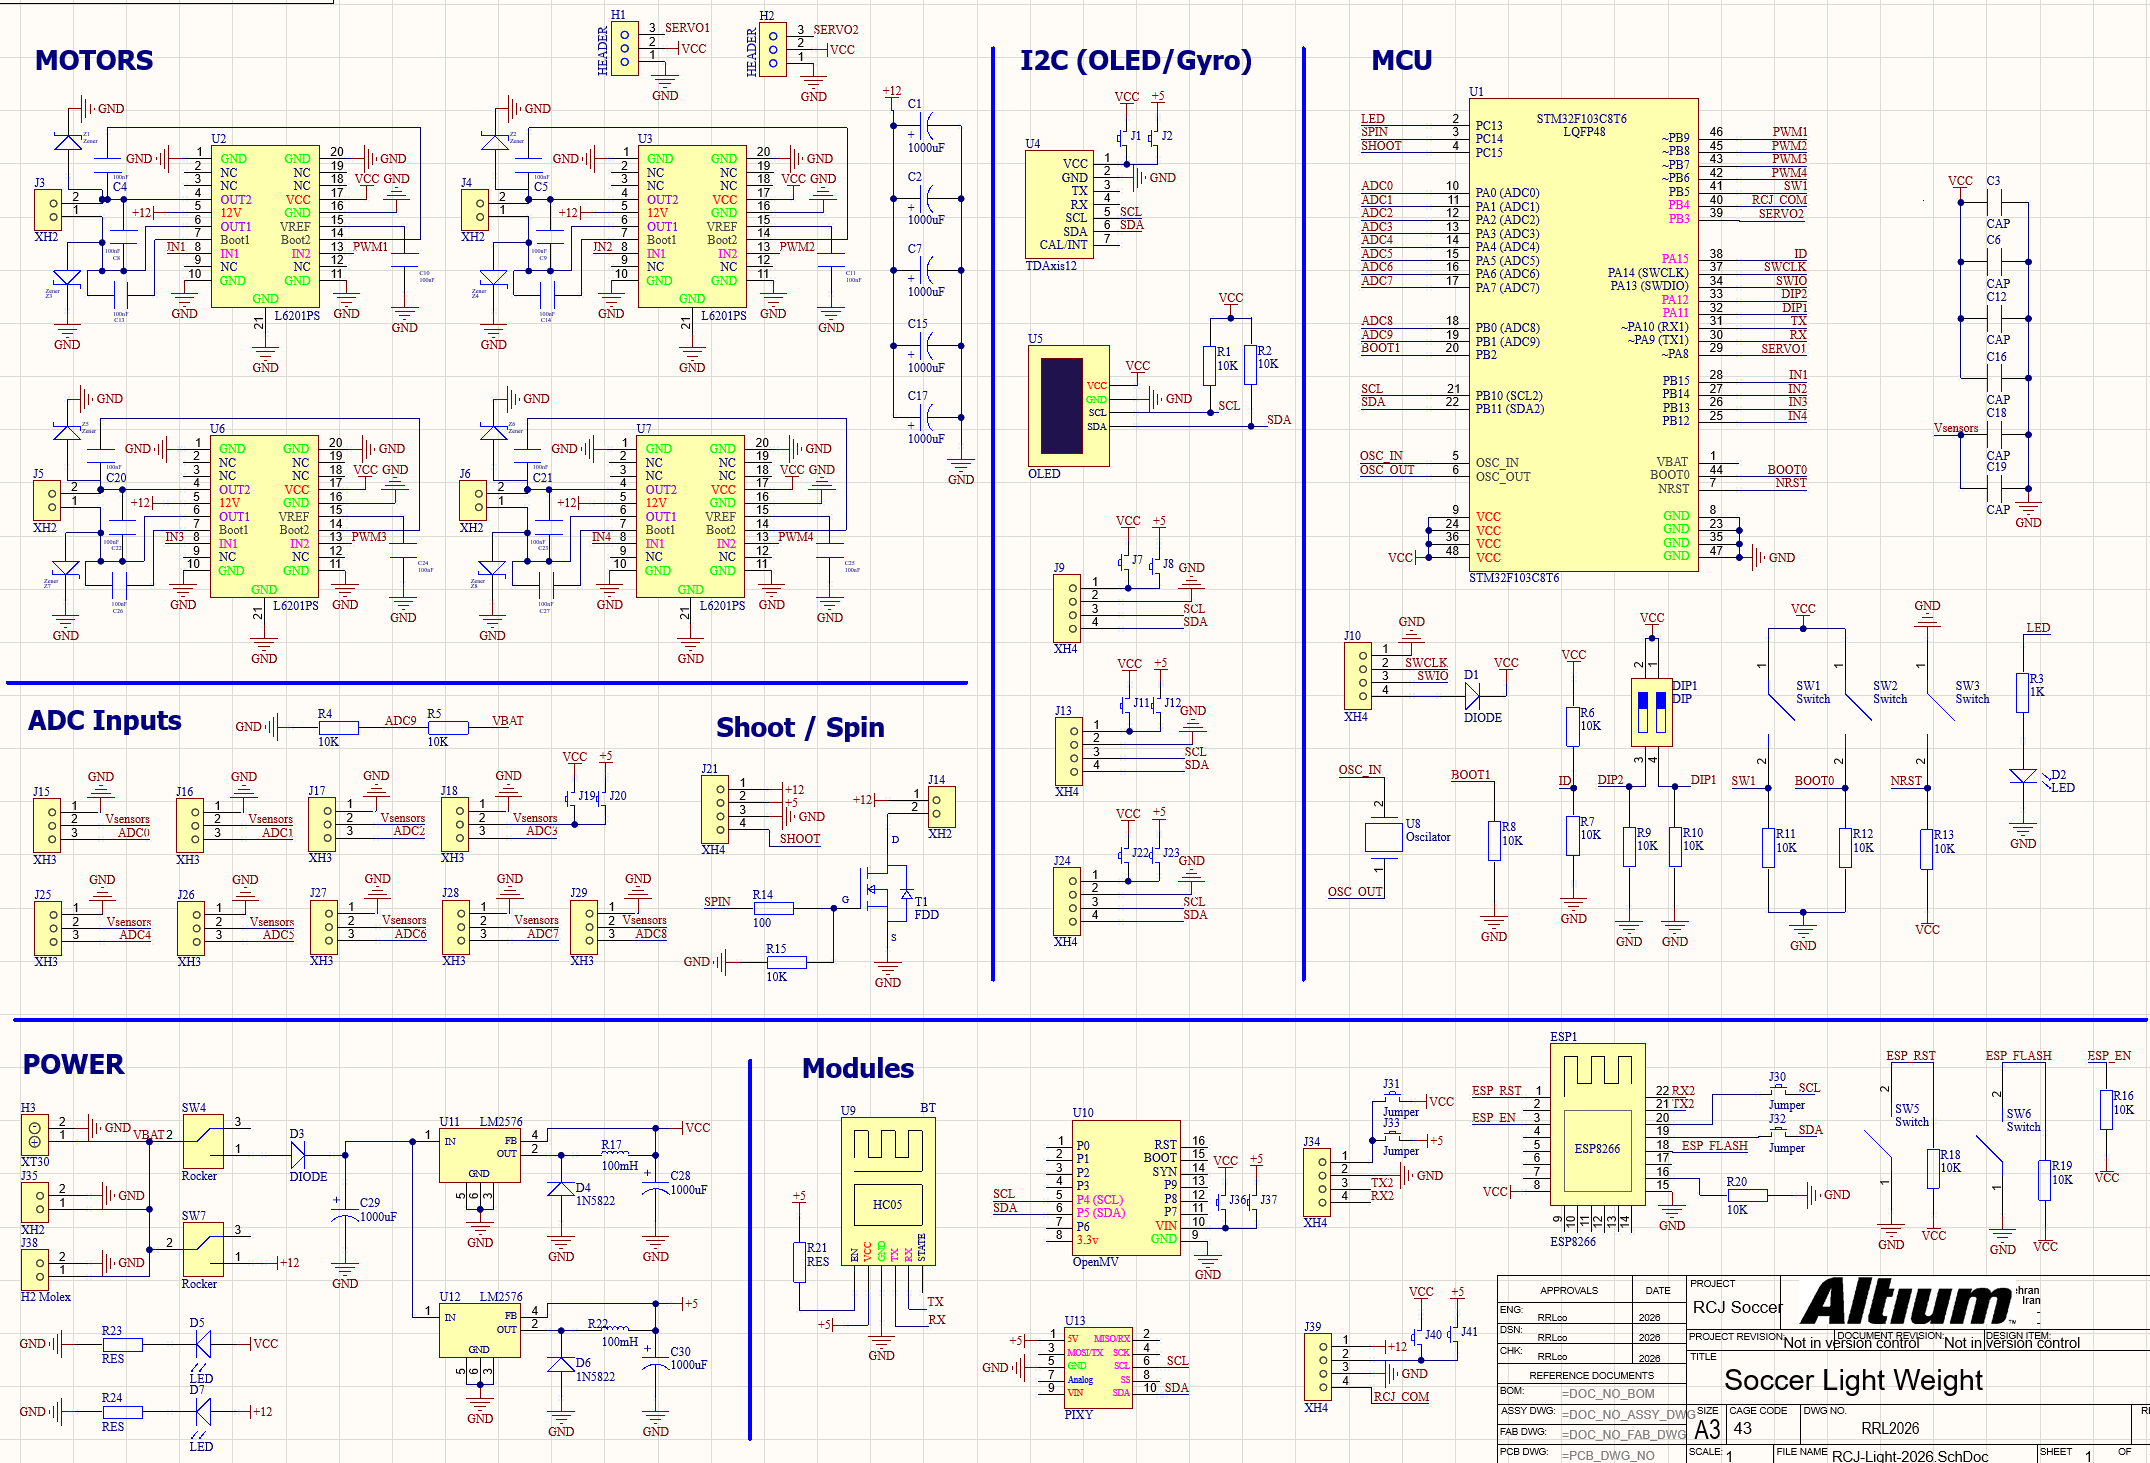
در این بخش به طراحی سخت افزار ربات فوتبالیست وزن آزاد میپردازیم. برای اینکار از نرم افزار آلتیوم دیزاینر استفاده خواهیم کرد. جهت ساده سازی طراحی از کتابخانههای آلتیوم دیزاینر از پیش ساخته شده استفاده میکنیم. این کتابخانه ها به صورت اختصاصی برای طراحی PCB ربات های فوتبالیست طراحی شده و بیشتر قطعاتی که در یک ربات فوتبالیست استفاده میشود را دارد.
1. دانلود و نصب کتابخانه ها
| کتابخانه آلتیوم دیزاینر | Farhan.intlib | دانلود |
| کتابخانه آلتیوم دیزاینر | Aryalib.IntLib | دانلود |
| کتابخانه آلتیوم دیزاینر | Altium.IntLib | دانلود |
| کتابخانه آلتیوم دیزاینر | AMINLIB.IntLib | دانلود |
پس از دانلود کتابخانه ها مطابق ویدئوی زیر آن ها را به آلتیوم اضافه کنید.
2. طراحی شماتیک مدار
برای طراحی شماتیک ابتدا یک پروژه در نرم افزار آلتیوم بسازید و یک فایل شماتیک جدید در آن باز کنید.
3.1. مدار تغذیه:
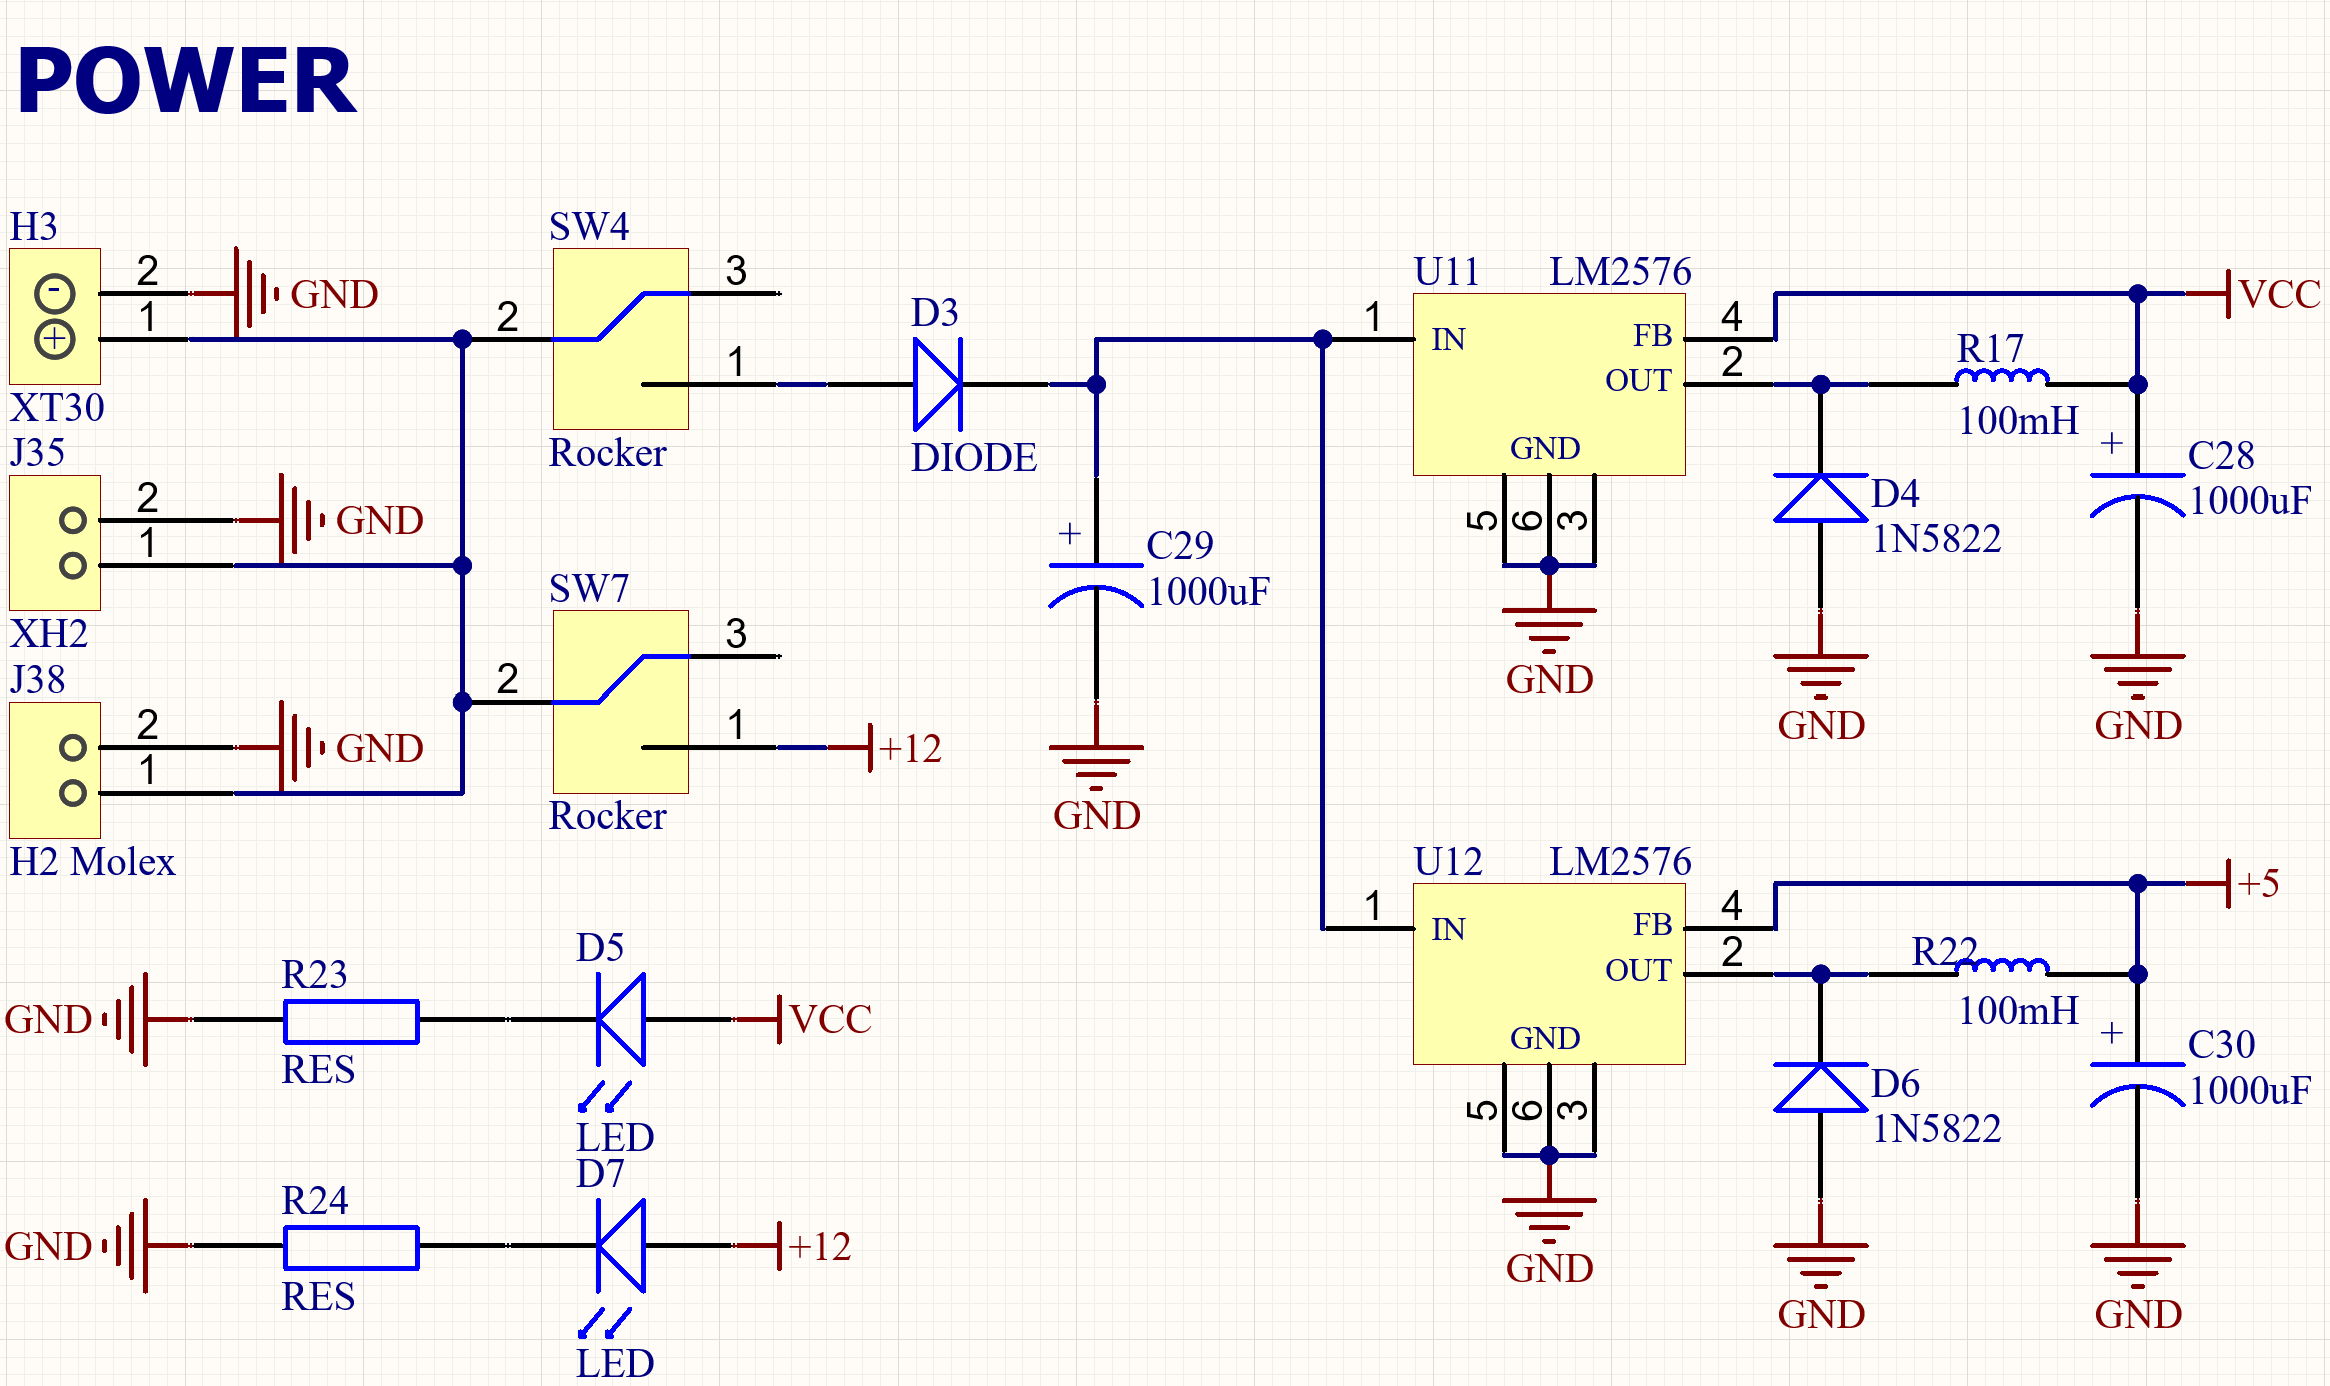
مدار تغذیه شامل کانکتورهای ورودی باتری، کلید ها مدار محافظ و مدار تبدیل ولتاژ به 3.3 و 5 ولت میباشد. در این مدار از سه مدل کانکتور XT30، XH2 و Molex H2 برای ورودی باتری استفاده شده و دو کلید Rocker سایز کوچک تغذیه موتورها و مدار را قطع و وصل میکنند. برای جلوگیری از عبور جریان معکوس (مثلا وقتی باتری به صورت اتفاقی برعکس وصل میشود) از یک دیود 1n4007 با پکیج SMD استفاده میکنیم. برای تبدیل ولتاژ به 3.3 و 5 ولت از دو قطعه LM2576 استفاده میکنیم که مدار آن شامل یک دیود 1N5822، یک سلف 100 میکرو هانری (پکیج CD43) و دو خازن در ورودی و خروجی میباشد.
قطعات مورد استفاده:
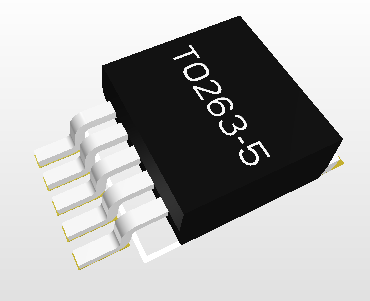
LM2576
مبدل ولتاژ 12 به 3.3 یا 5
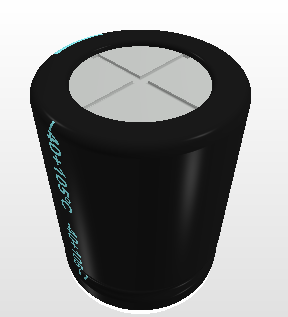
خازن الکترولیت DIP
1000 میکروفاراد
دیود 1N4007 SMD
جلوگیری از عبور جریان معکوس
سلف 100 میکروهانری
جلوگیری از تغییرات ناگهانی جریان
LED SMD 1206 سبز
جهت نمایش روشن بودن مدار
کانکتور Molex 2pin
ورودی باتری
کانکتور Molex 2pin
ورودی باتری
کانکتور XH
ورودی باتری
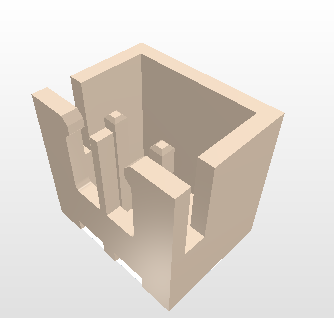
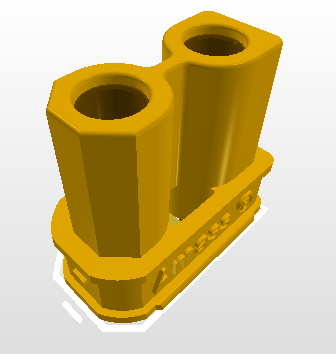
کانکتور XT30
ورودی باتری
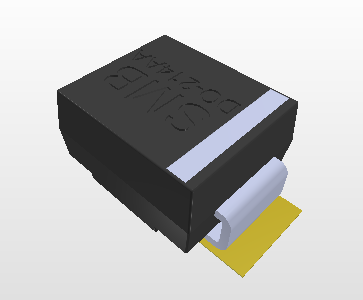
دیود 1n5822
جزو مدار قطعه LM2576
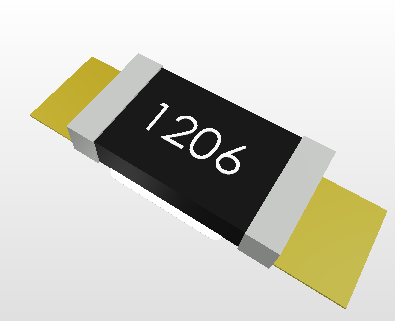
مقاومت SMD 1206
مقاومت برای کاهش جریان در LEDها
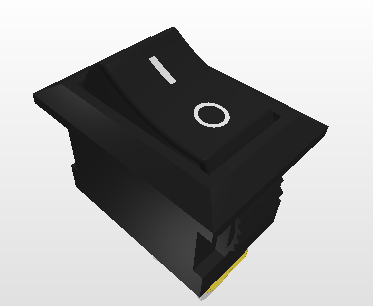
کلید Rocker سایز کوچک
قطع و وصل کردن جریان مدار
3.2. میکروکنترلر و کلیدها:
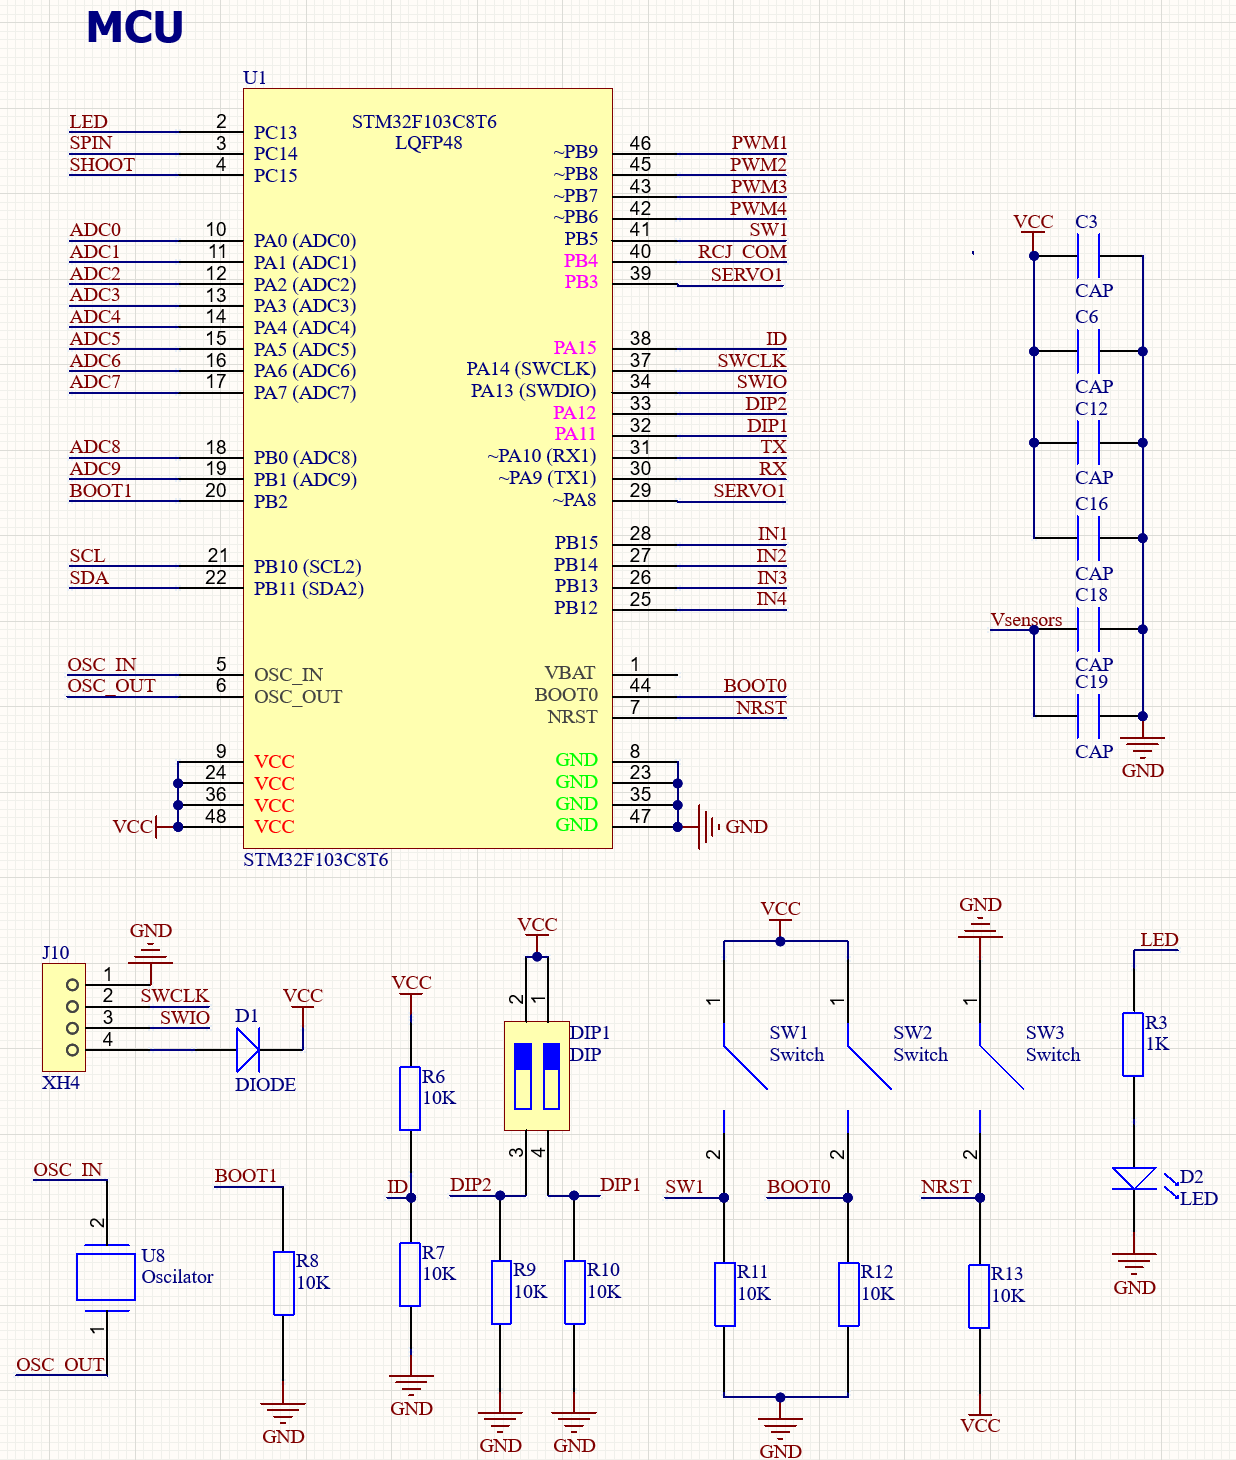
در این مدار از یک میکروکنترلر STM32F103C8T6 به عنوان پردازنده اصلی استفاده شده. تمام قطعات و کانکتورها به این میکروکنترلر متصل خواهند شد. در محیط شماتیک نرم افزار آلتیوم ابتدا میکروکنترلر STM32F103C8T6 را به نقشه اضافه کرده و سپس با استفاده از ابزار Net Label پایه های مشخص شده در شکل زیر را نامگذاری کنید. سپس یک کریستال 8 مگاهرتز برای ساخت کلاک میکروکنترلر اضافه کنید و با استفاده از Net Label آن را به پایه های OSC_IN و OSC_OUT وصل کنید. کلید های BOOT و RESET را نیز مطابق نقشه طراحی کنید. پایه ID در میکروکنترلر به دو مقاومت وصل میشود. از آنجایی که دو روبات خواهیم داشت در یکی از ربات ها مقاومت بالا و در ربات دیگر مقاومت پایین را لحیم میکنیم تا در برنامه بتوانیم شماره ربات را داشته باشیم.
قطعات مورد استفاده:
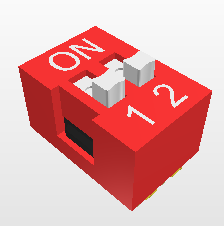
کلید DIP Switch
ورودی 0 و 1 به میکروکنترلر
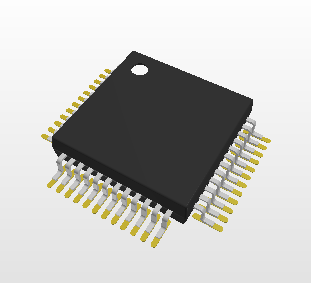
STM32F103C8T6
میکروکنترلر
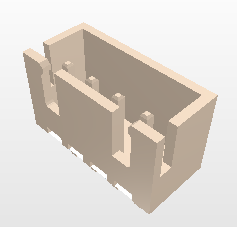
کانکتور XH 4pin
کانکتور پروگرامر
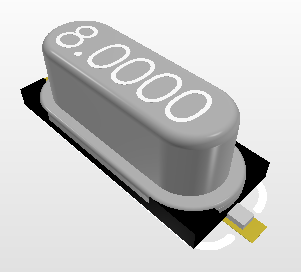
کریستال 8 مگاهرتز
منبع فرکانس میکروکنترلر
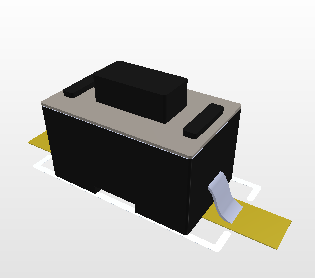
کلید تک سوئیچ
ورودی 0 و 1 به میکروکنترلر
خازن SMD 1206
جلوگیری از نویز
LED SMD 1206
قابل کنترل با میکروکنترلر
مقاومت SMD 1206
برای pull-up و pull-down
دیود 1n4007
محافظت در برابر جریان معکوس پروگرامر
3.3. کانکتور سنسورهای فاصله و LDR:
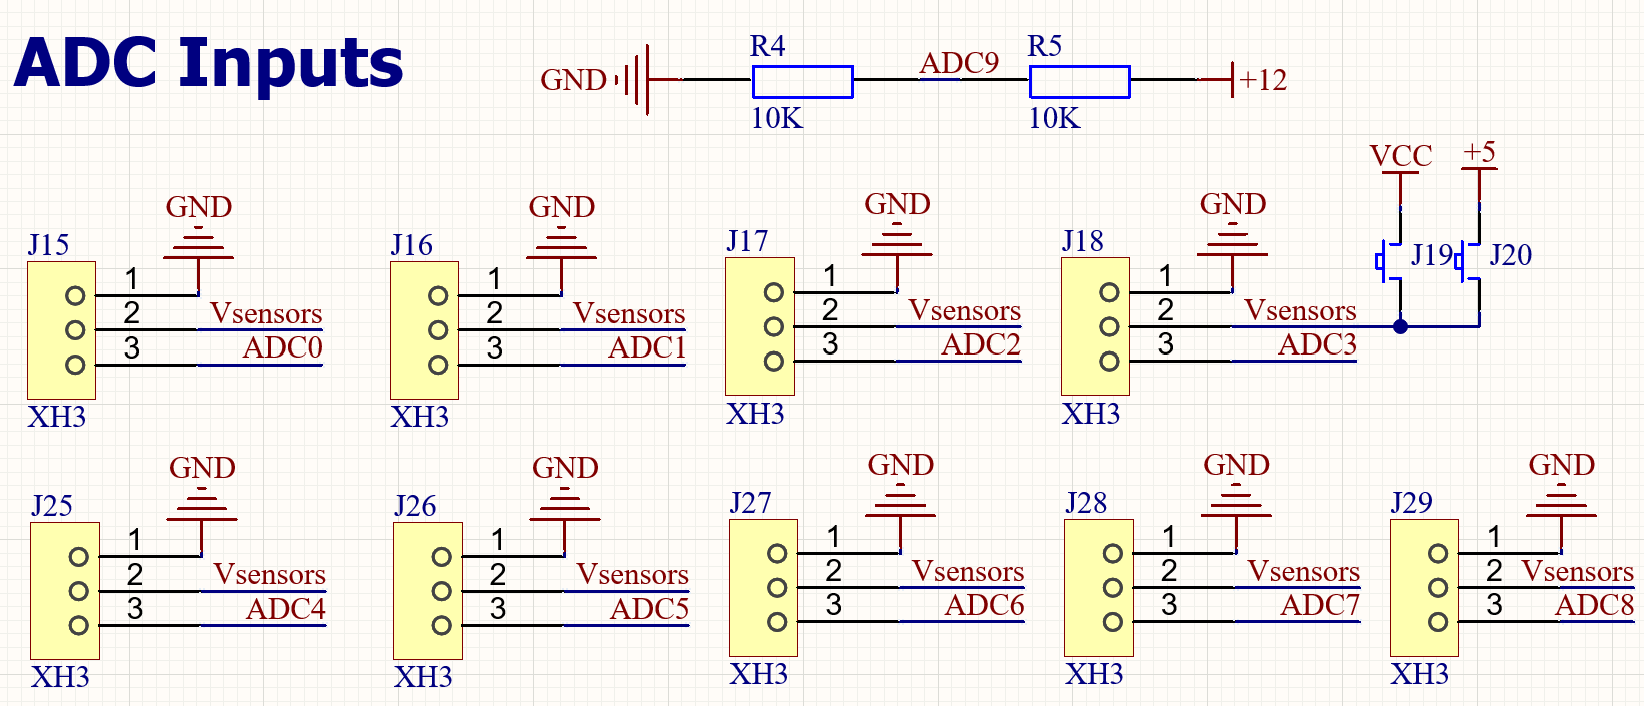
سنسورهای فاصله خروجی آنالوگ دارند. به همین علت باید از ADCهای میکروکنترلر برای خواندن مقدار آنها استفاده کنیم. برای اینکار 8 کانکتور 2 پین از نوع XH به مدار اضافه میکنیم. پایه های مثبت را با VCC و پایه های منفی را با علامت GND مشخص میکنیم. سپس با استفاده از Net Label نام پایه های باقی مانده را از ADC0 تا ADC8 تغییر میدهیم. با استفاده از یک مدار تقسیم مقاومت میتوانیم ولتاژ باتری را نیز اندازه بگیریم.
قطعات مورد استفاده:
کانکتور XH 3pin
کانکتور سنسورها
jumper
انتخاب ولتاژ 3.3 یا 5
مقاومت SMD 1206
تقسیم مقاومتی ولتاژ
3.4. نمایشگر OLED و سنسور زاویه:
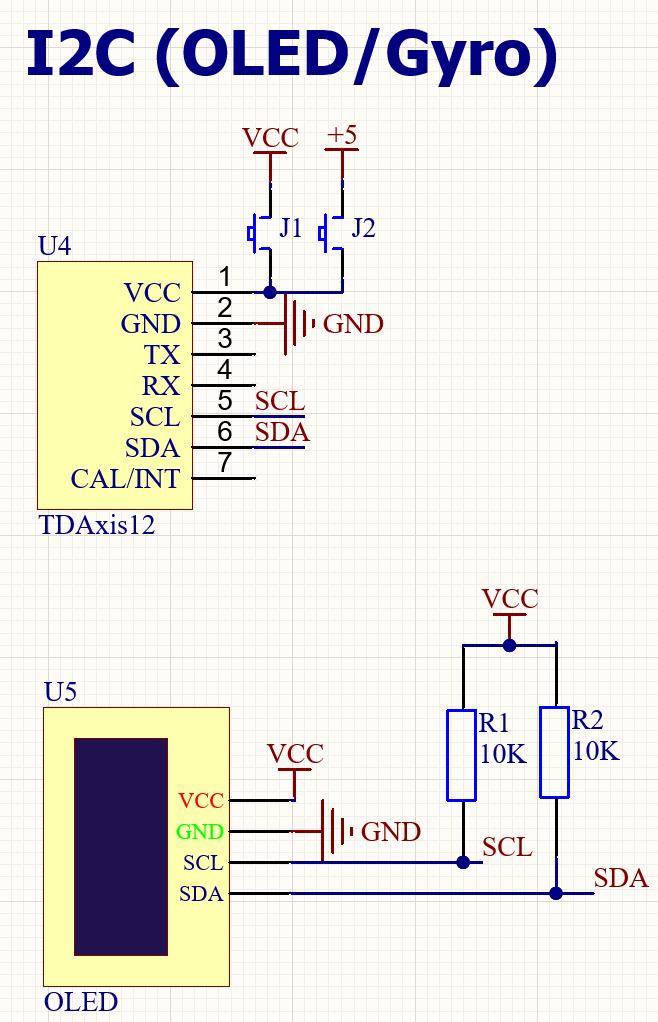
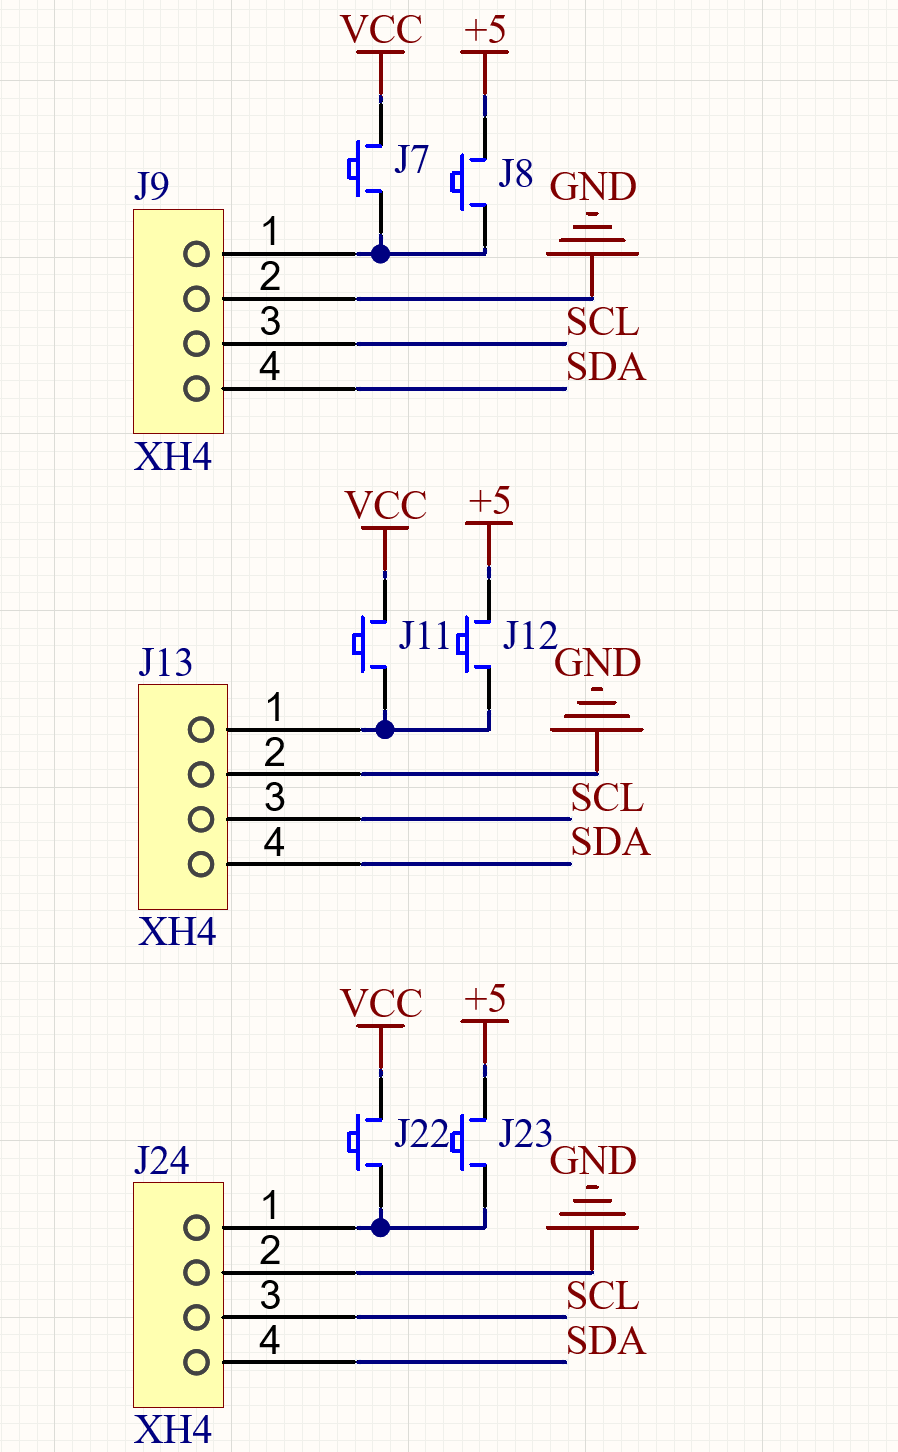
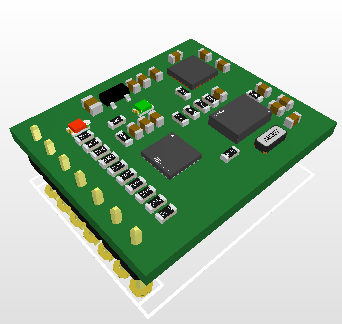
نمایشگر OLED یا همان SH1106 با استفاده از پروتکل i2c به میکروکنترلر متصل میشود. سنسور زاویه نیز از همین پروتکل استفاده میکند و پایه هایی که در این نوع ارتباط استفاده میشوند SCL و SDA هستند. همچنین دو کانکتور چهار پین هم قرار میدهیم تا اگر ماژول دیگری با پروتکل i2c خواستیم راه اندازی کنیم به آن وصل کنیم. کانکتور پروگرامر میکرو هم به پایه های SWDIO و SWCLK متصل میشود و برای جلوگیری از جریان معکوس از یک دیود در تغذیه استفاده میکنیم.
قطعات مورد استفاده:
TDAxis12
سنسور زاویه سنج
کانکتور XH 4pin
کانکتور رابط i2c
نمایشگر OLED SH1106
نمایشگر گرافیکی با رابط i2c
3.5. ماژول دوربین و بلوتوث:
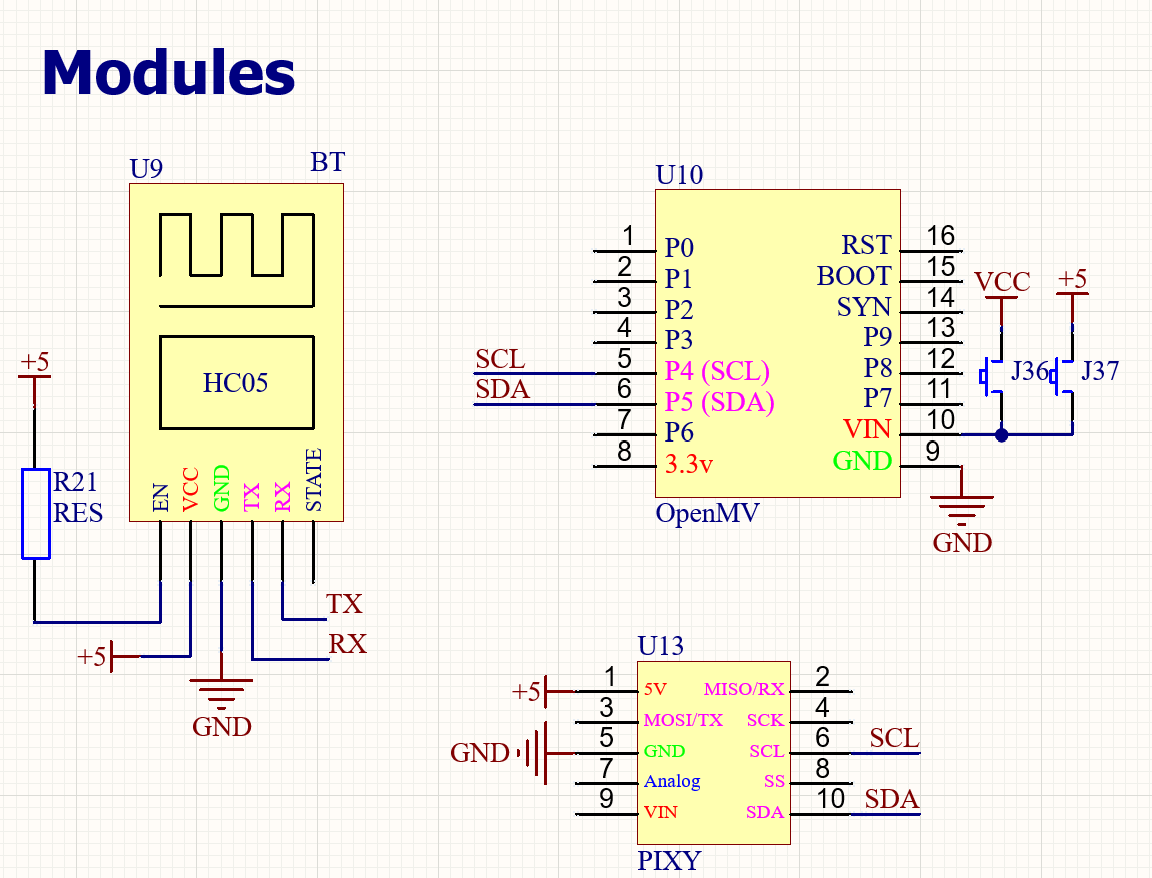
ماژول دوربین OpenMV H7 Pluse با استفاده از پروتکل i2c یعنی سیم های SDA و SCL به میکروکنترلر متصل میشود. دقت داشته باشید که تغذیه این ماژول 3.3 ولت بوده و نباید ولتاژ بیشتری به آن داده شود. در این مدار VCC ولتاژ 3.3v میباشد. ماژول بلوتوث HC05 از پروتکل USART استفاده میکند. سیم های مربوط به این پروتکل RX و TX میباشند.
قطعات مورد استفاده:
ماژول HC05
ماژول بلوتوث
Pixy CMU CAM5
دوربین پردازش تصویر
OpenMV H7 Plus
دوربین پردازش تصویر
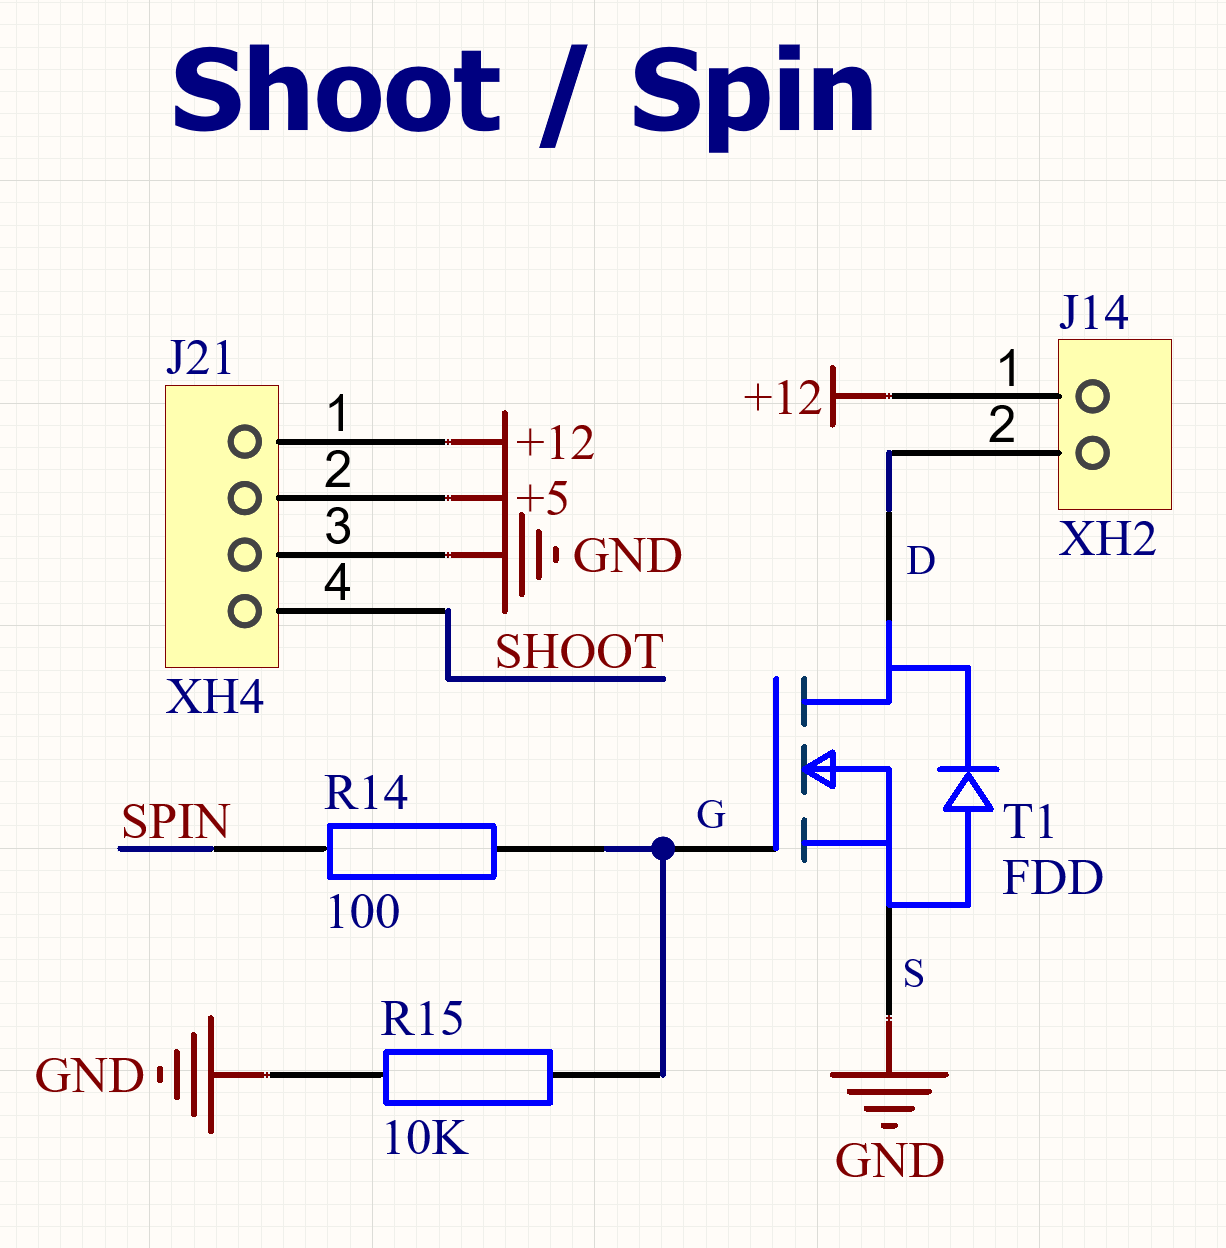
3.6. مدار کنترل اسپین (دریبلر) و شوت خارجی:
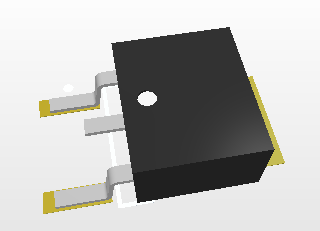
برای کنترل اسپین یا همان دریبلر کافی است از یک ماسفت FDD6690A برای کنترل جریان استفاده کنیم. همچنین یک کانکتور 4 پین برای ارسال دستور به مدار شوت قرار میدهیم.
قطعات مورد استفاده:
ماسفت FDD6690A
ماسفت N-Channel
کانکتور XH 2pin
محل اتصال موتور دریبلر
کانکتور XH 4pin
محل اتصال مدار شوت
3.7. درایور موتور های DC:
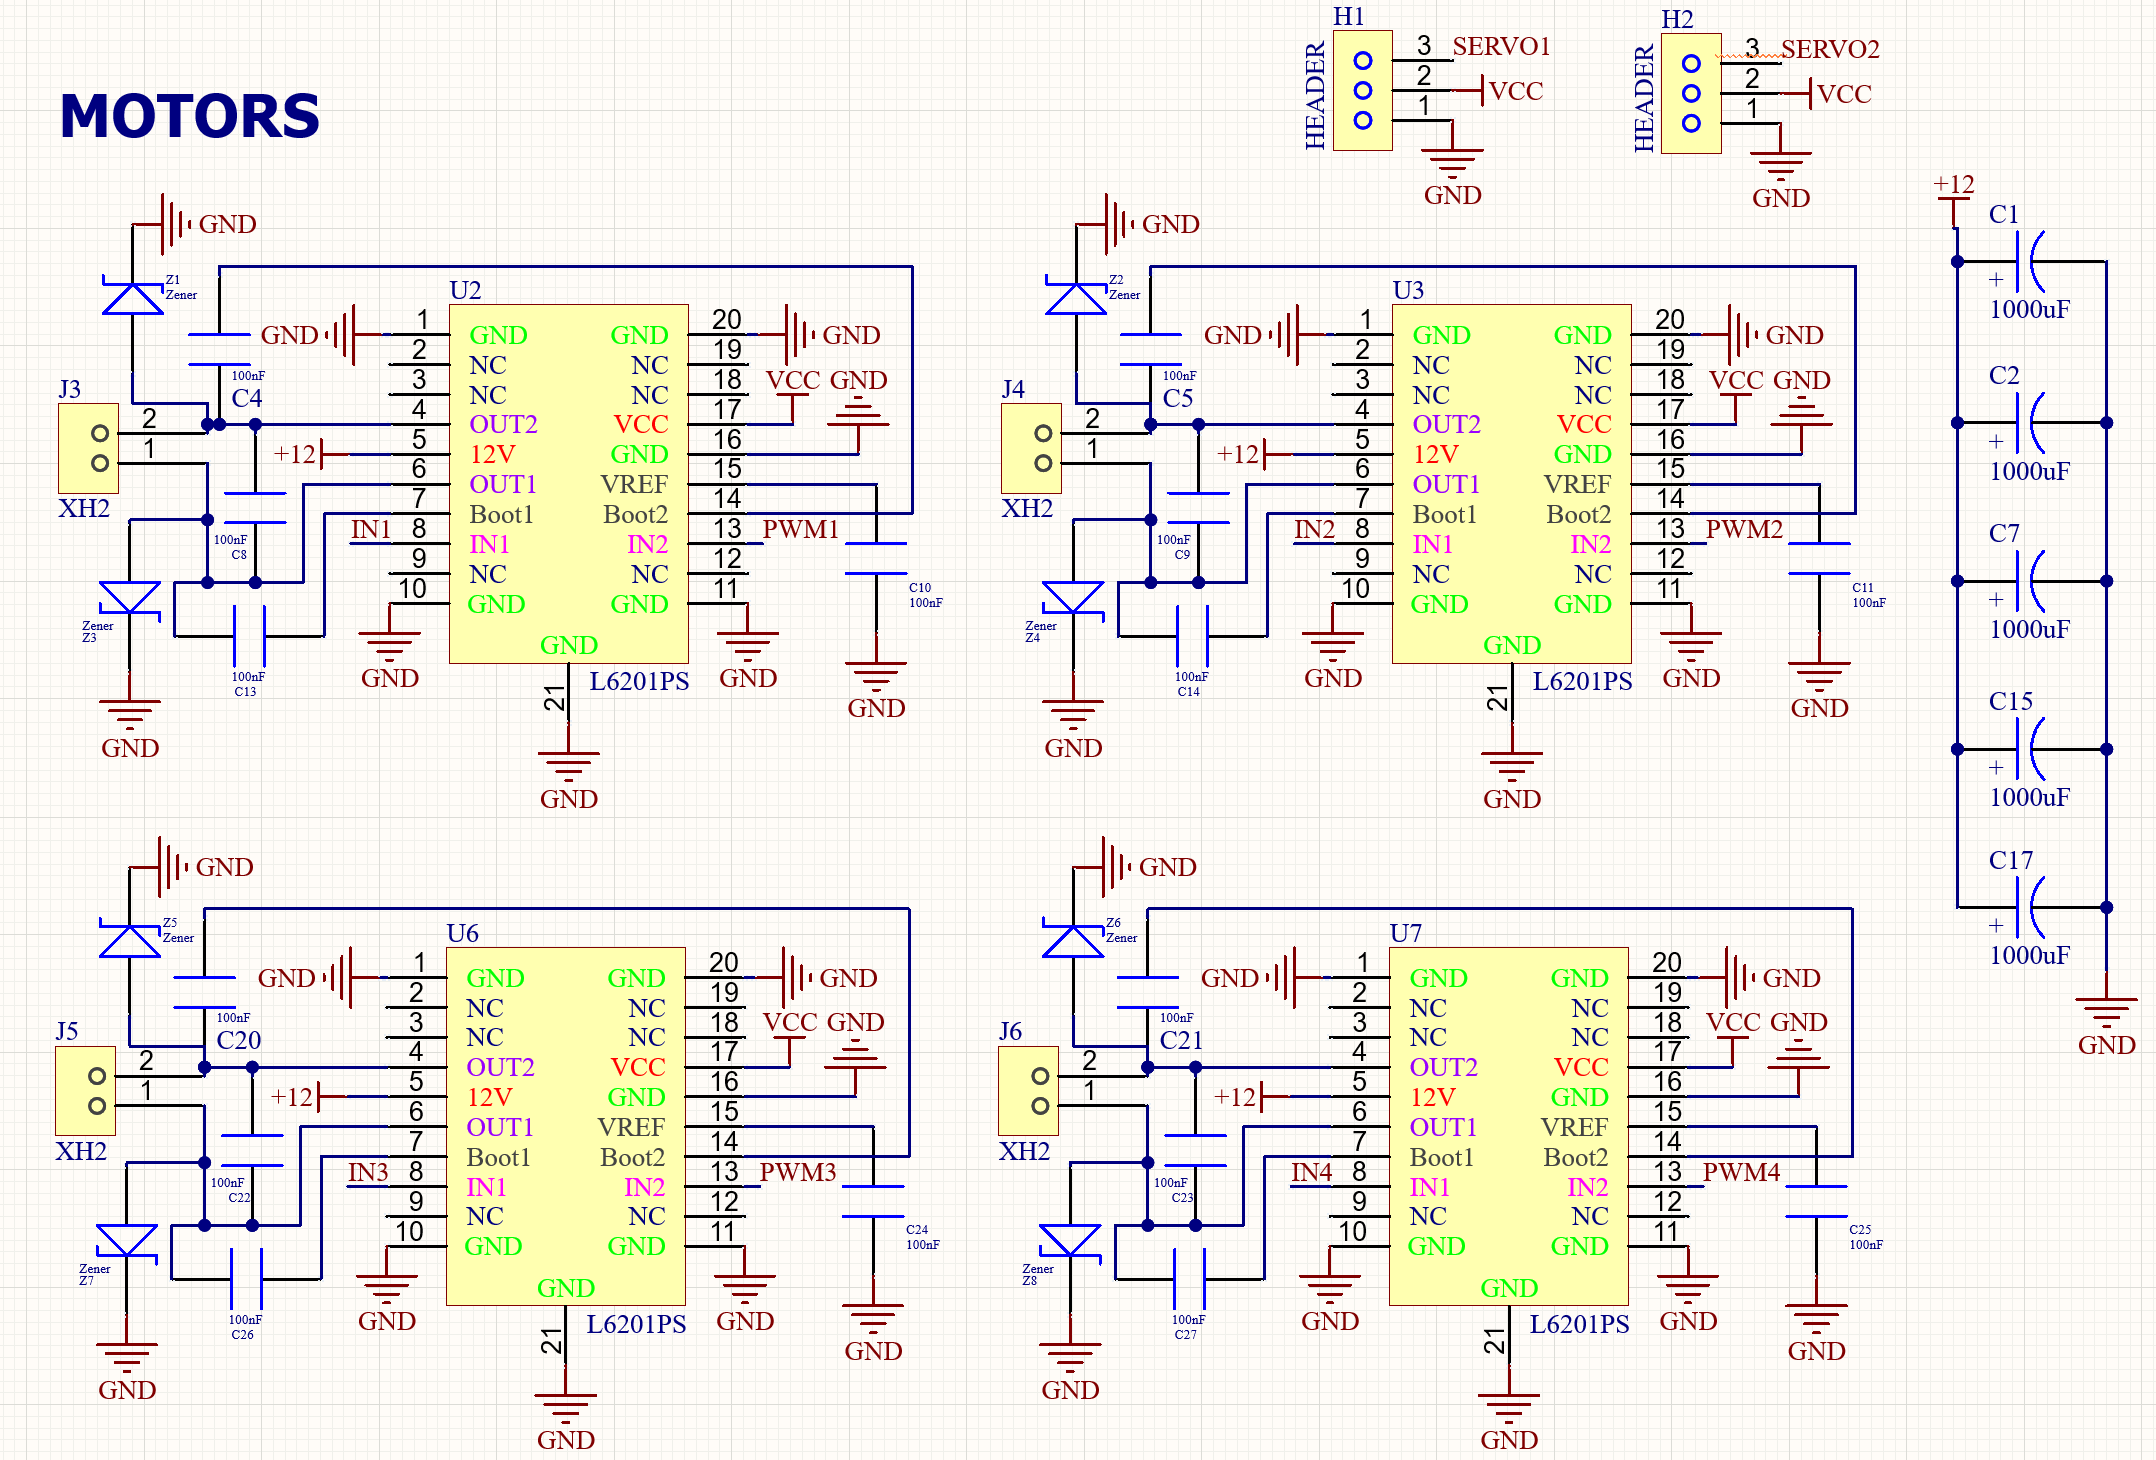
برای کنترل سرعت و جهت موتورها از درایورهای موتور DC به نام L6201PS استفاده میکنیم. دلیل استفاده از درایورها محدودیت ولتاژ و جریان میکروکنترلر است و نمیتوان متور را مستقیما به میکروکنترلر متصل کرد. هر درایور یک پایه PWM برای کنترل سرعت و یک پایه IN برای کنترل جهت دارد که به میکروکنترلر متصل میشود. برای جلوگیرری از برگشت جریان و آسیب رسیدن به مدار از دیودهای زنر استفاده میکنیم. خازن های استفاده شده در این مدار برای کاهش نویز و فیدبک جریان استفاده شده. این مدار پیشنهاد دیتاشیت درایور L6201 است.
قطعات مورد استفاده:
درایور L6201
درایور موتور DC
دیود zener
جلوگیری از برگشت جریان به مدار
خازن SMD 1206
خازن 100 نانو فاراد
خازن الکترولیت
خازن 1000 میکرو فاراد
کانکتور xh 2pin
محل اتصال موتورها
پین هدر 3 پین
محل اتصال موتور Servo
3.7. ماژول WiFi ESP8266:
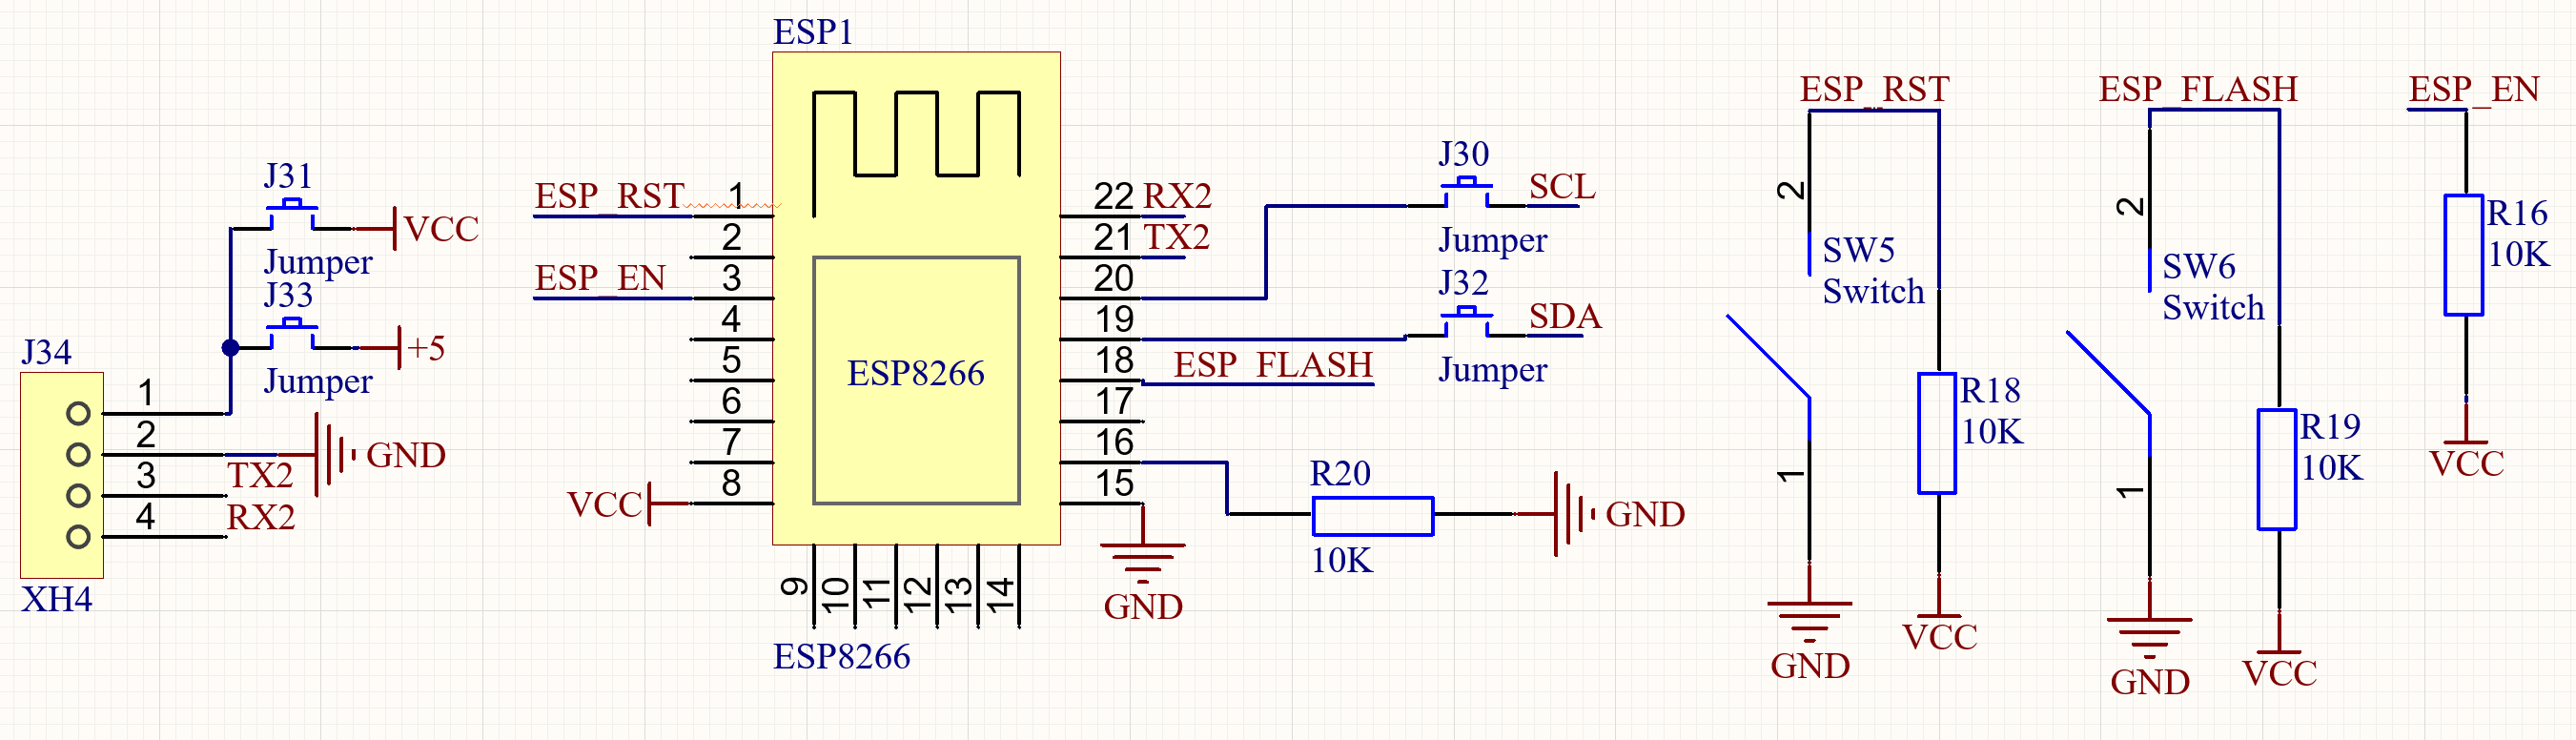
ماژول ESP8266 یک ماژول WiFi قابل برنامه ریزی با نرم افزار آردوینو است و از طریق پورت سریال (پایه های RX و TX) پروگرام میشود. در شماتیک زیر اتصالات ماژول و کلیدهای RESET و FLASH مشخص شده.
قطعات مورد استفاده:
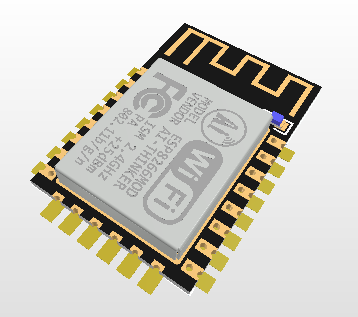
ماژول ESP8266
ماژول WiFi 2.4GH
کلید push-button
کلید RESET و FLASH
کانکتور xh 4pin
محل اتصال پروگرامر ESP
4. طراحی PCB:
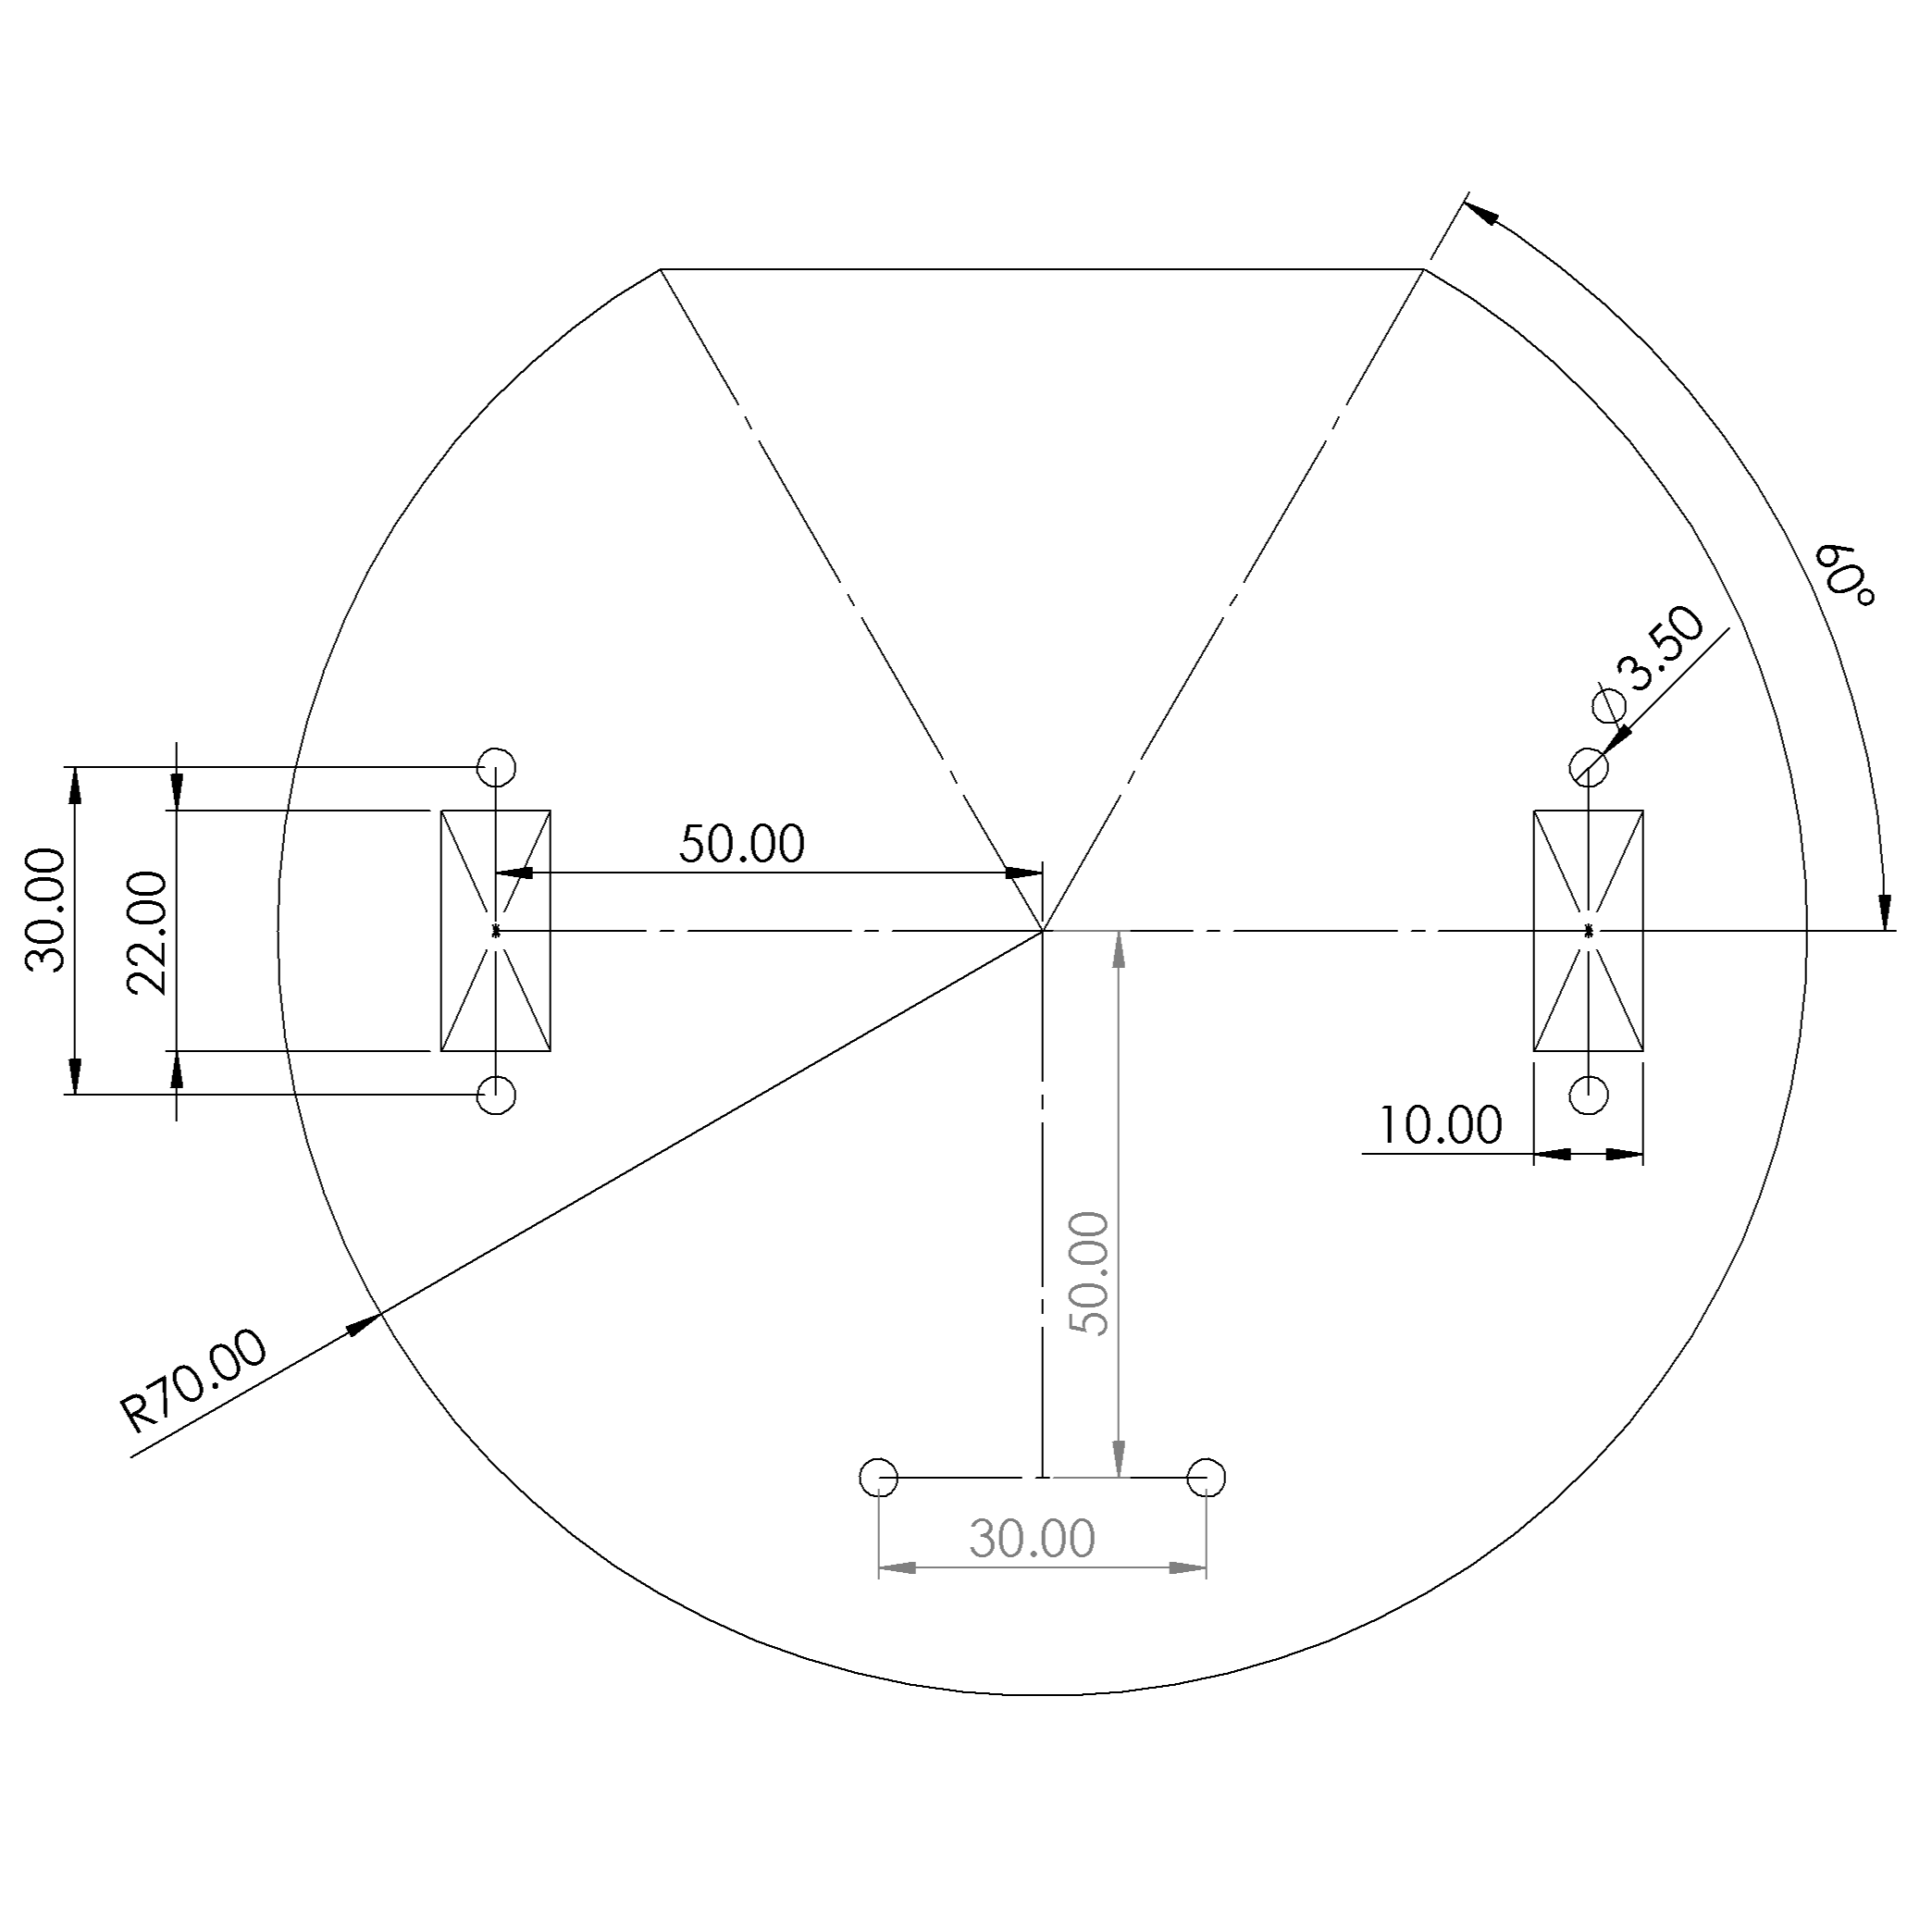
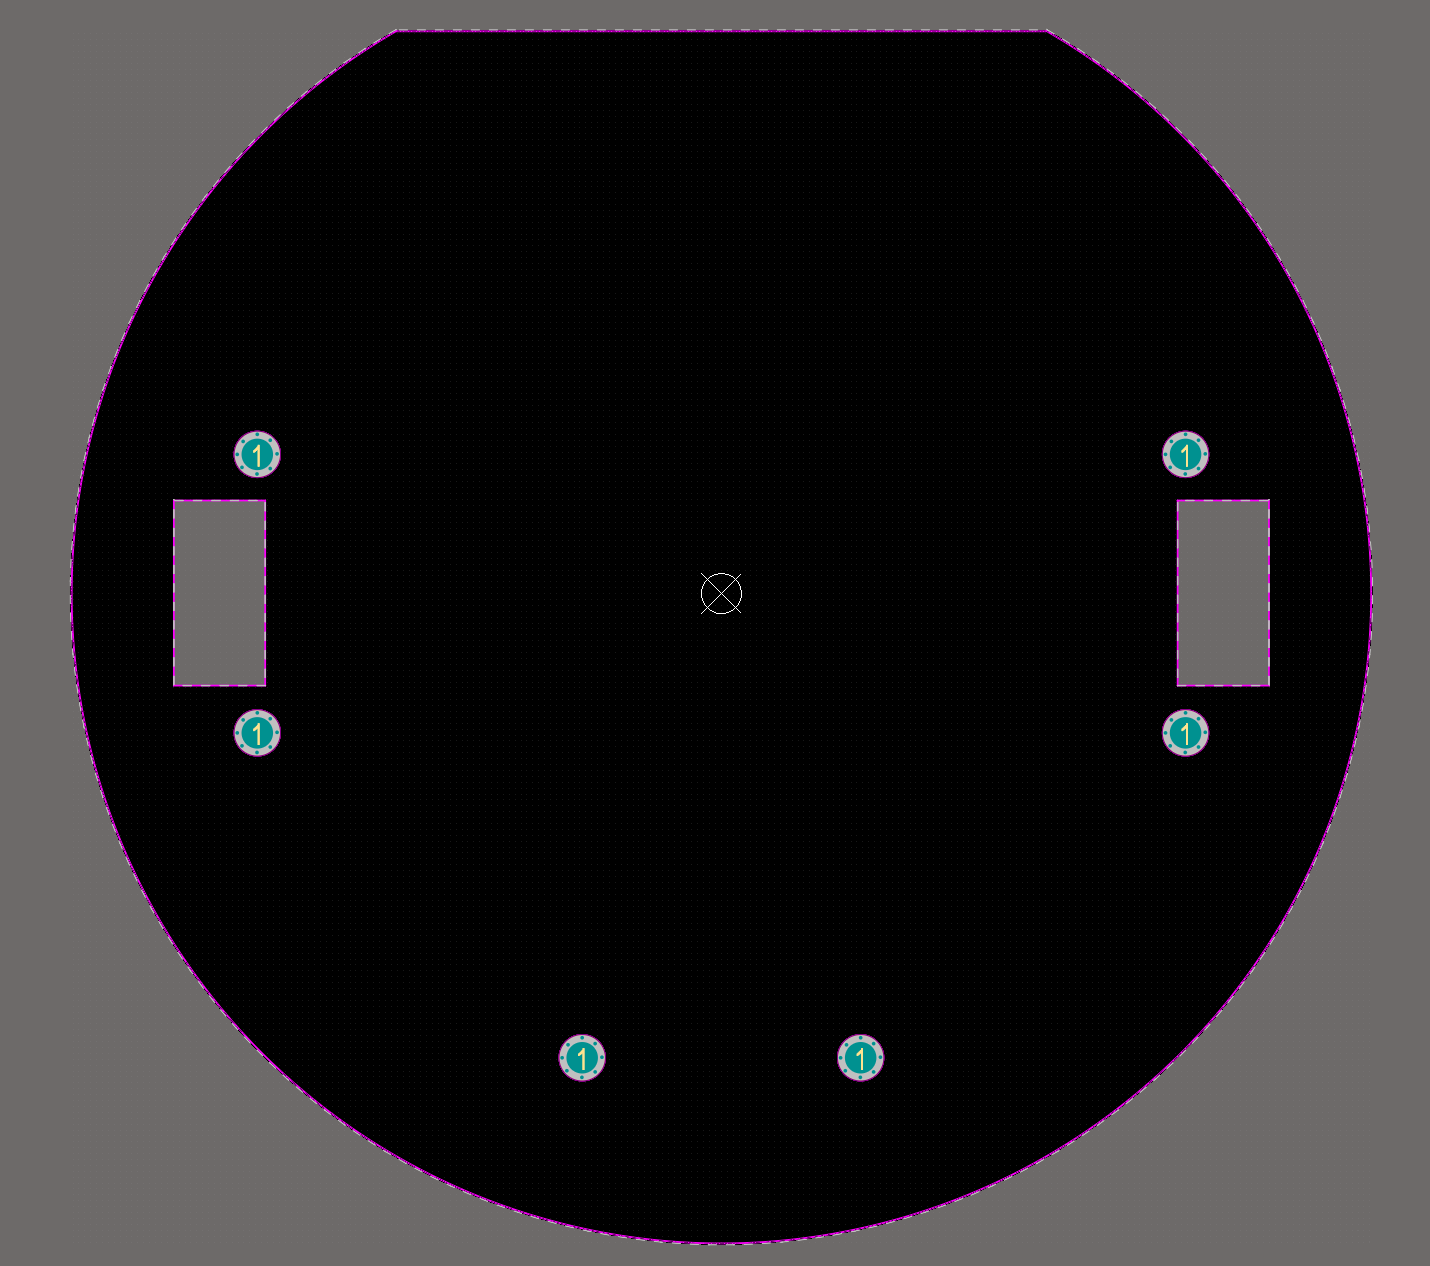
قبل از اینکه قطعات را از شماتیک به فضای PCB منتقل کنیم ابتدا باید ابعاد PCB را مشخص کنیم. در شکل زیر ابعاد و اندازه های PCB را مشاهده میکنید.
4.1. تعریف قوانین طراحی PCB:
برای طراحی PCB باید قوانین طراحی را مطابق با محدودیتهای تولید کننده PCB و شرایط فیزیکی بورد تعریف کنیم.
4.1.1. قوانین مربوط به انتقال از شماتیک به PCB:
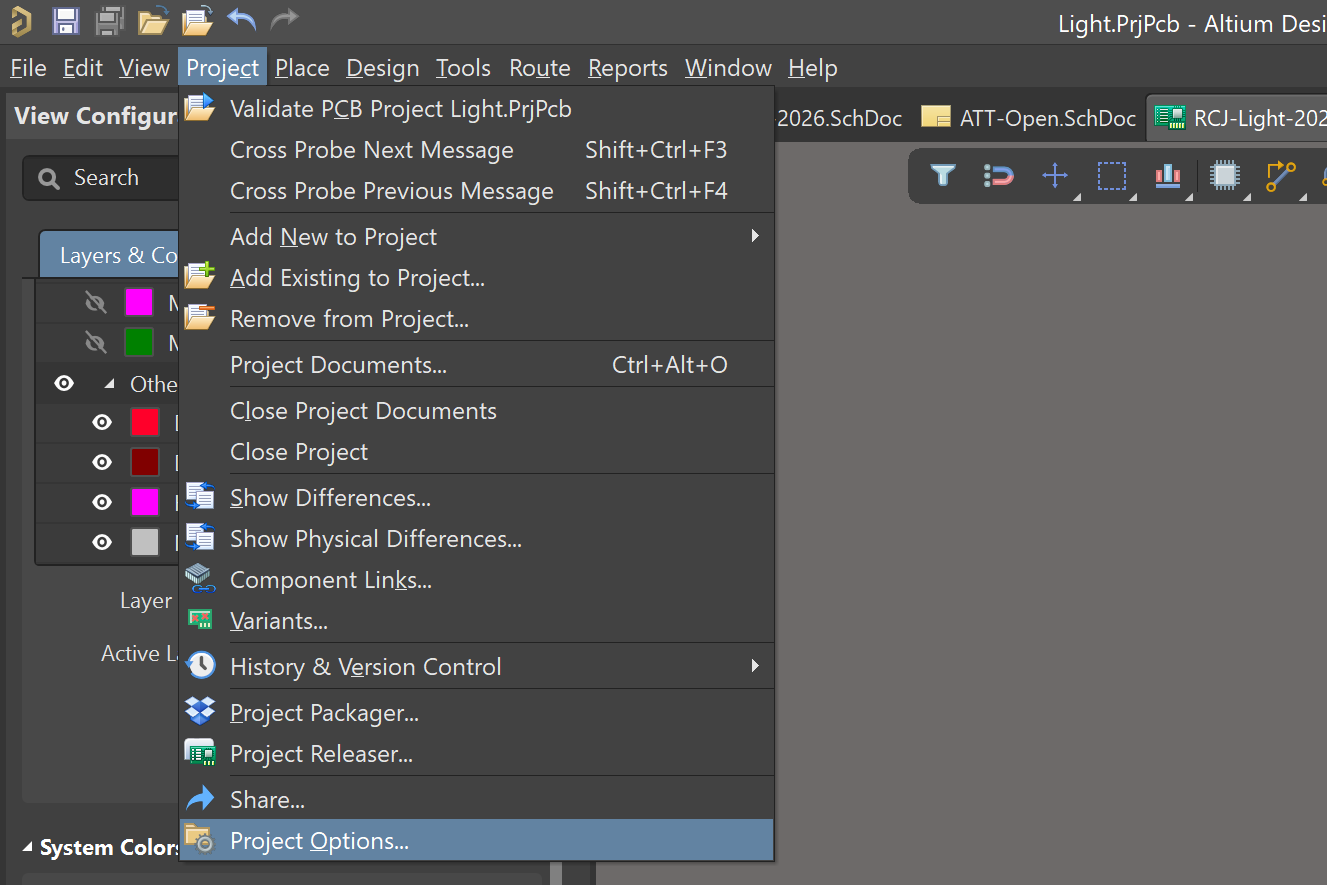
از منوی projects گزینه Project Options را باز کرده و در صفحه ECO Generation دو پارامتر زیر را روی ignore Defference تنظیم کنید.
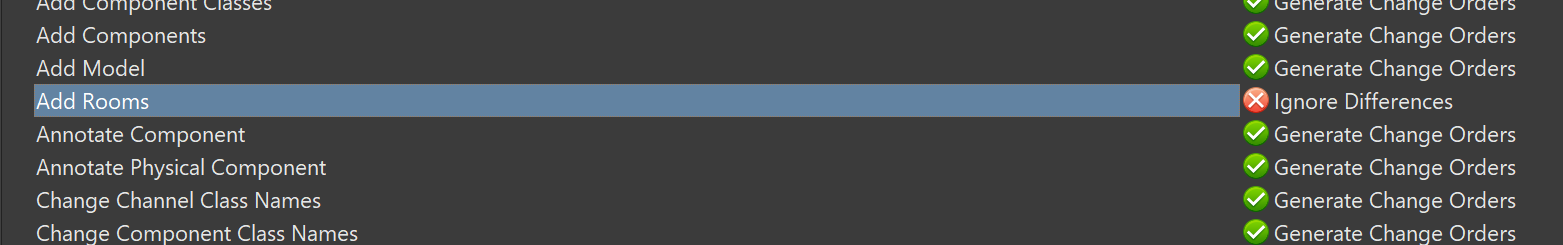
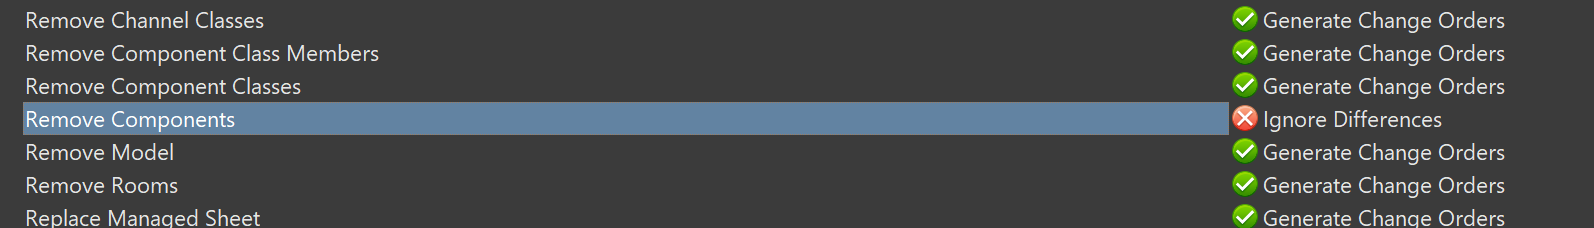
4.1.2. قوانین Clearance:
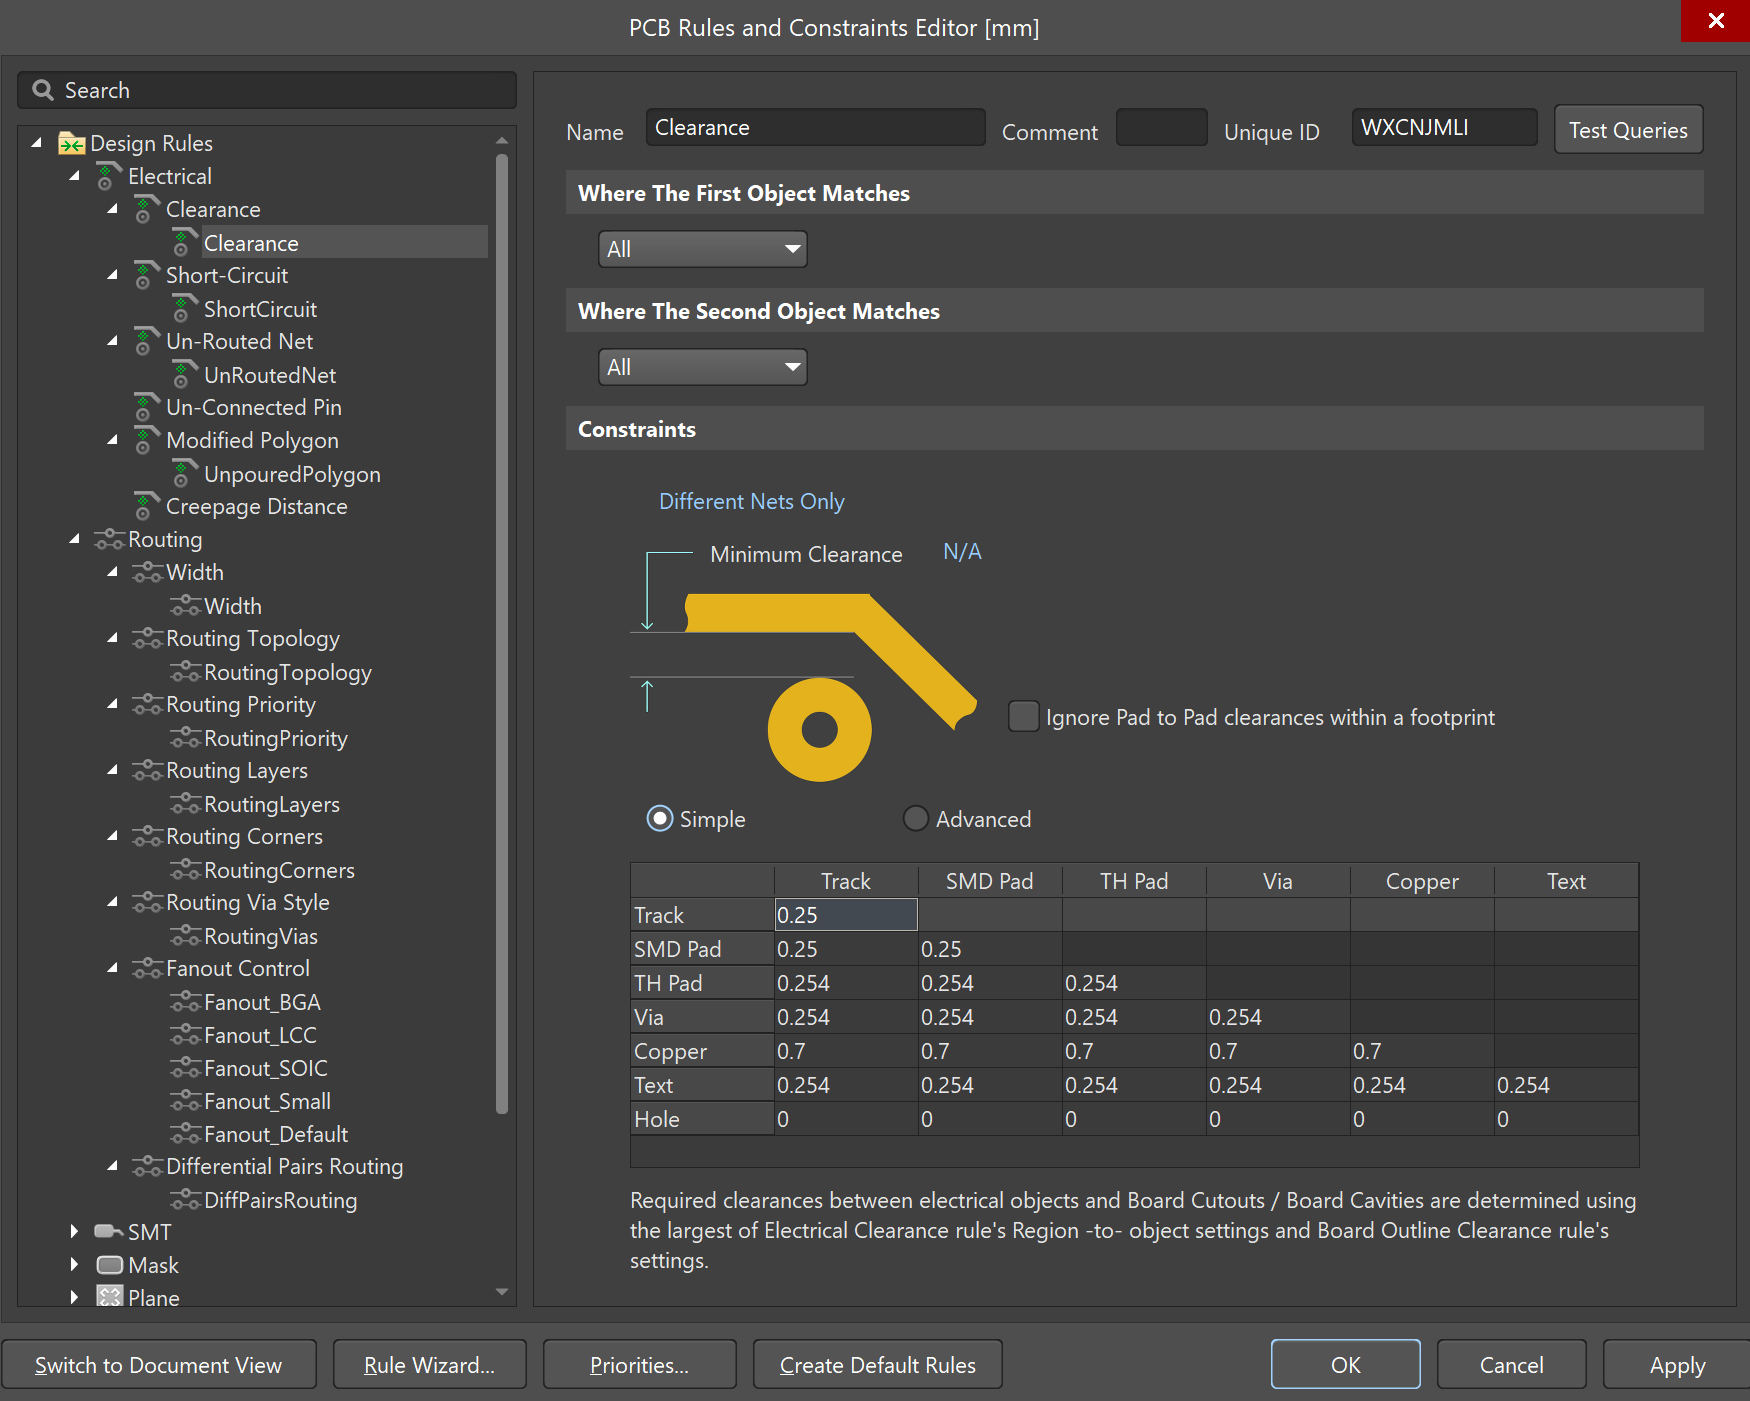
در طراحی PCB کمترین فاصله trackها، سوراخها، Viaها، padهای SMD و نوشته ها در قسمت clearance قابل تنظیم است. این تنظیمات باید مطابق با توانایی شرکت سازنده PCB باشد. معمولا در اکثر شرکتهای ایران کمترین فاصله بین دو سیم 0.25 میلیمتر میباشد.
4.1.3. زخامت خطوط و سیمها:
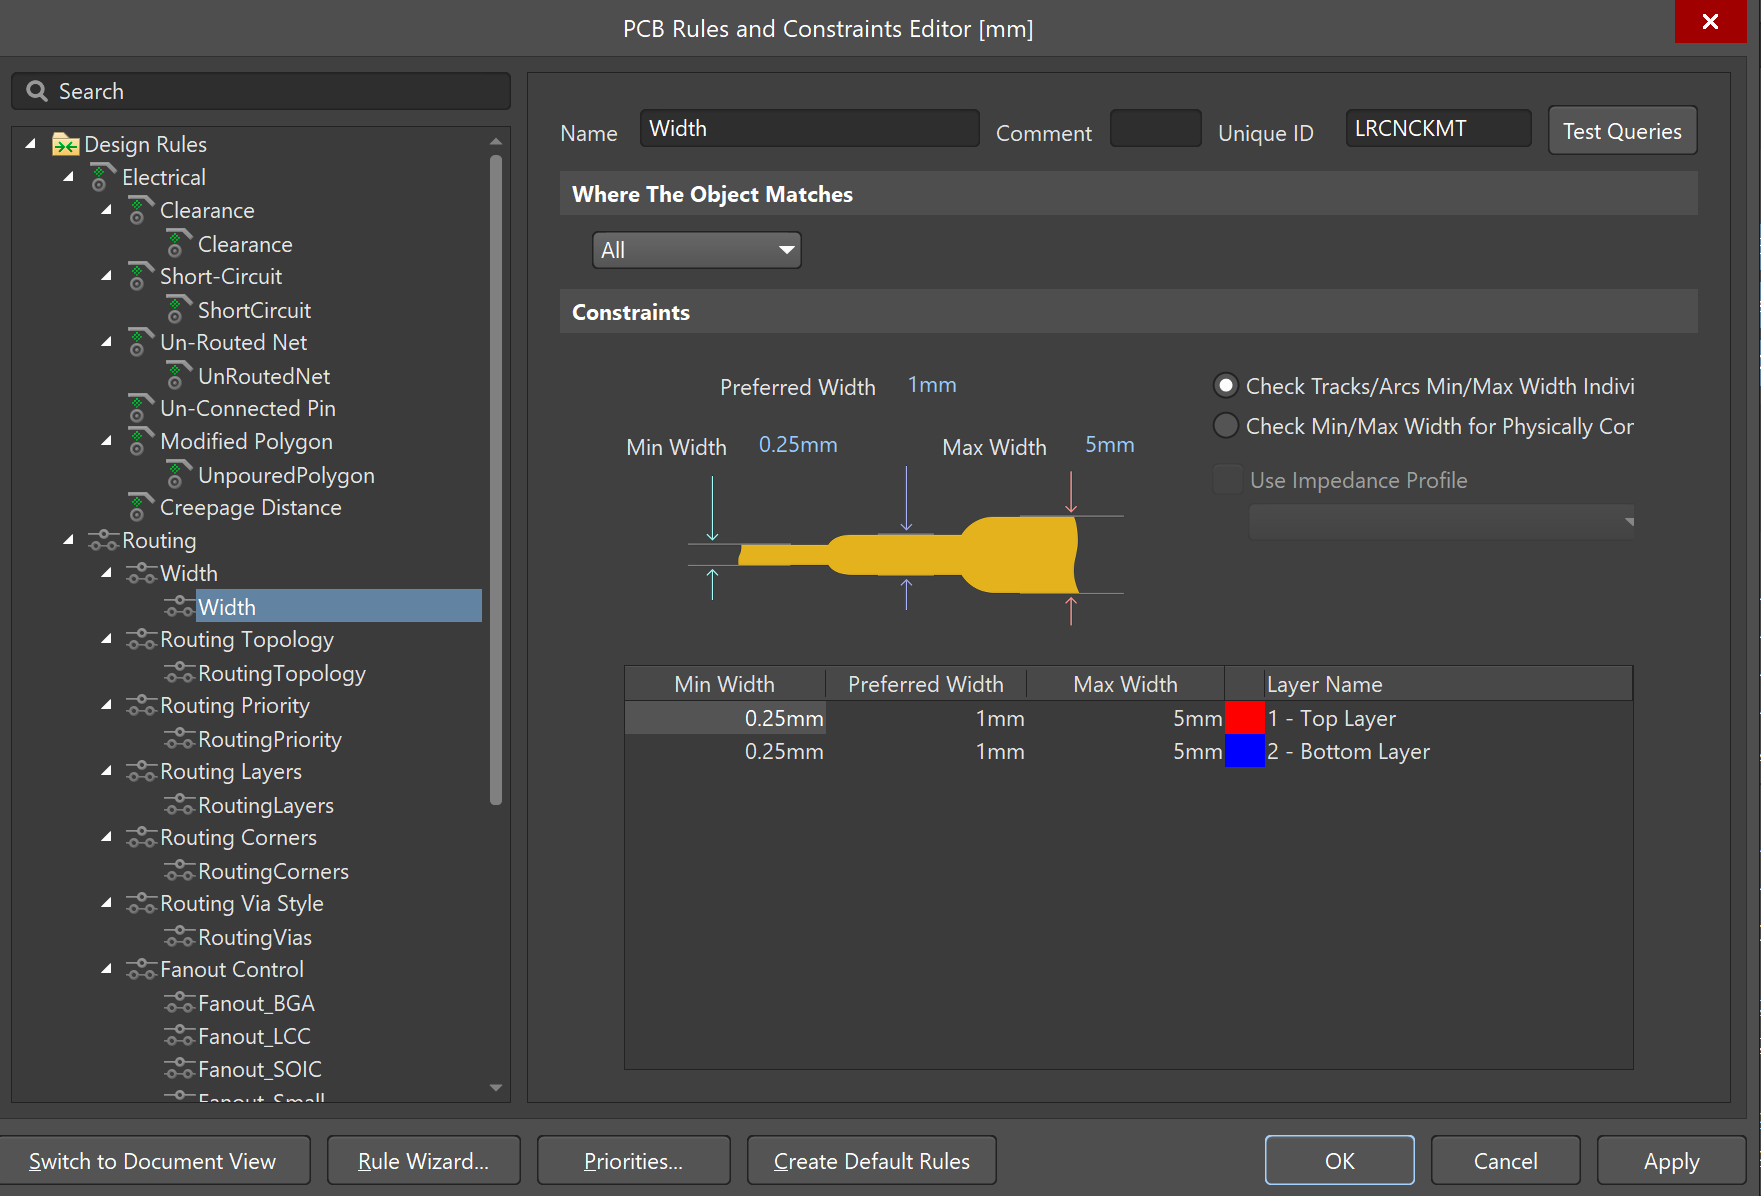
در قسمت width میتوانید کمترین و بیشترین ضخامت خطوط را مشخص کنید. کمترین ضخامت با توجه به محدودیت تولید کنندگان 0.25 میلیمتر است.
4.1.4. قوانین Via:
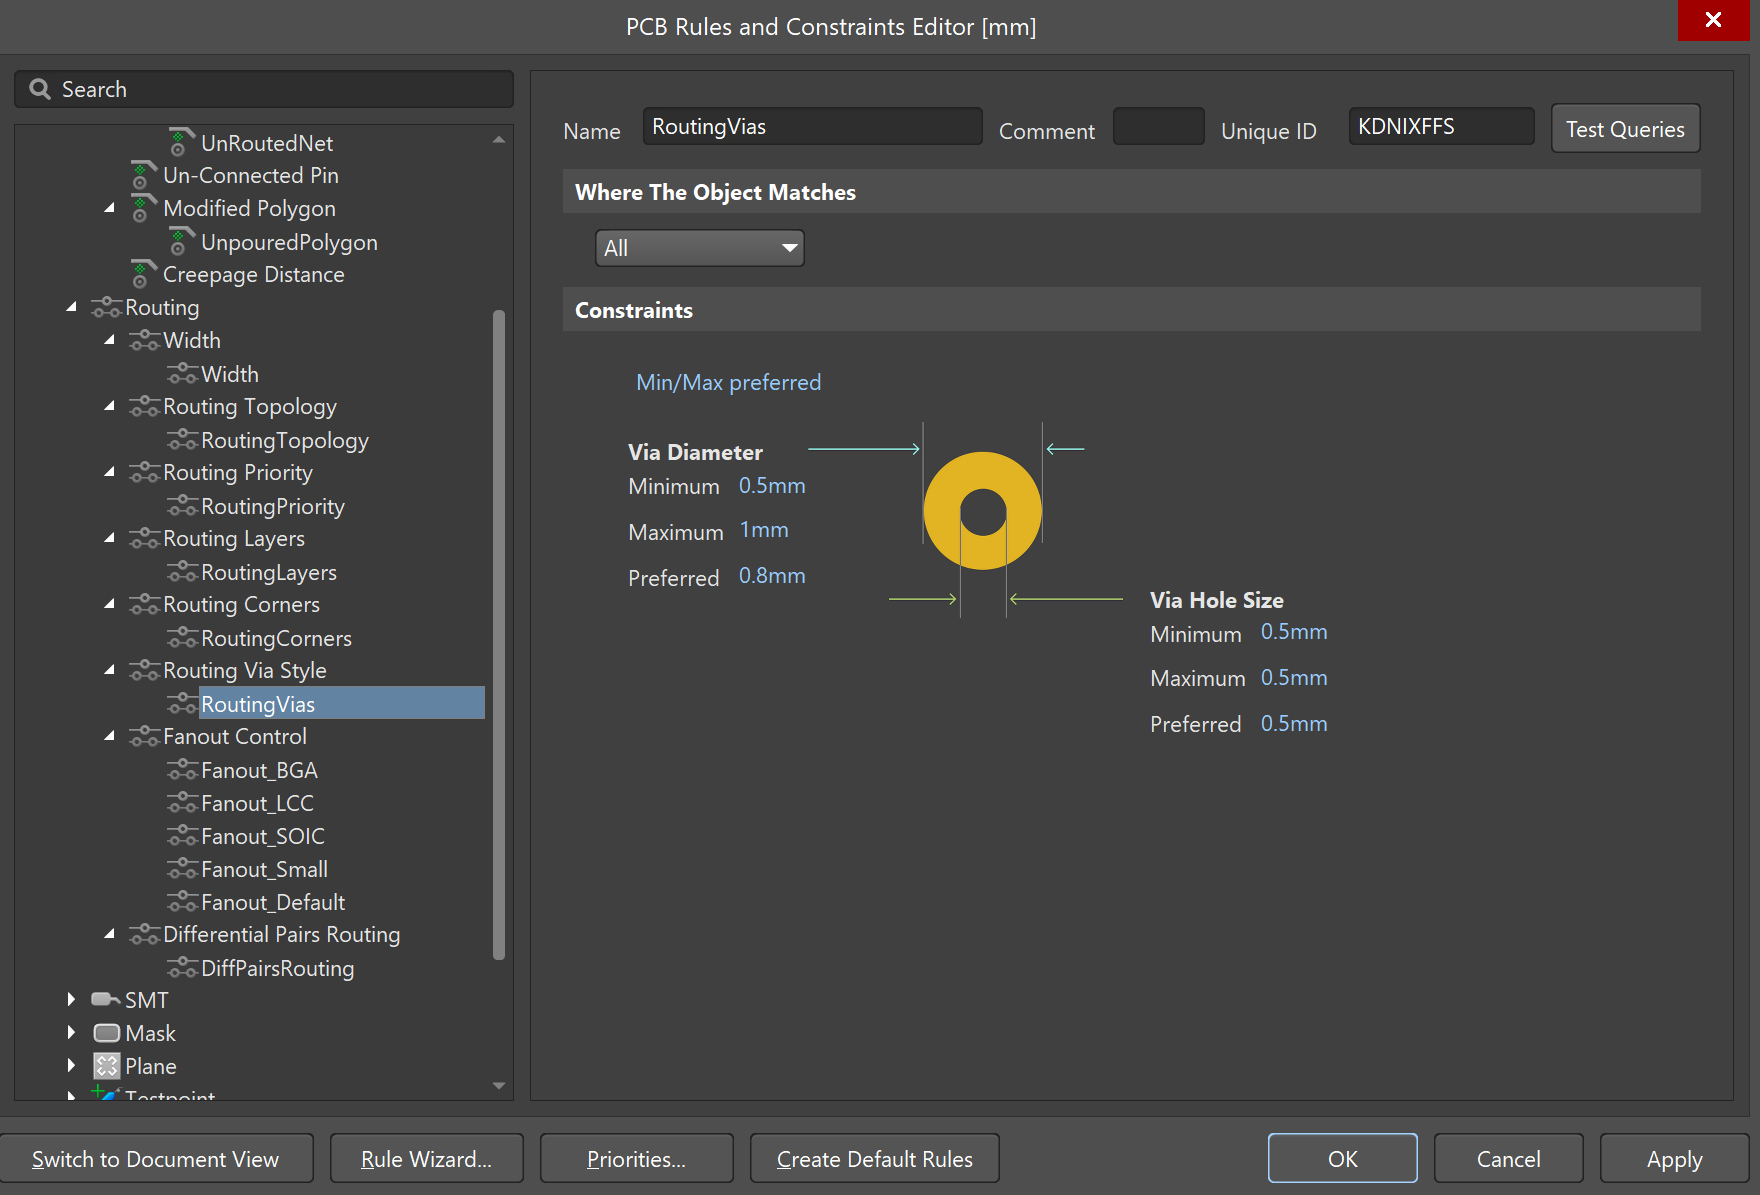
در این قسمت ابعات Via و ابعاد سوراخ کاری Via مشخص میشود. برای هر کدام از پارامترها کمترین مقدار و بیشترین مقدار مشخص شده. یکی از پارامترهای مهم برای تولیدکنندگان حداقل سایز سوراخ کاری است که در اینجا برای Viaها مشخص میشود.
4.1.5. قوانین مربوط به Polygon:
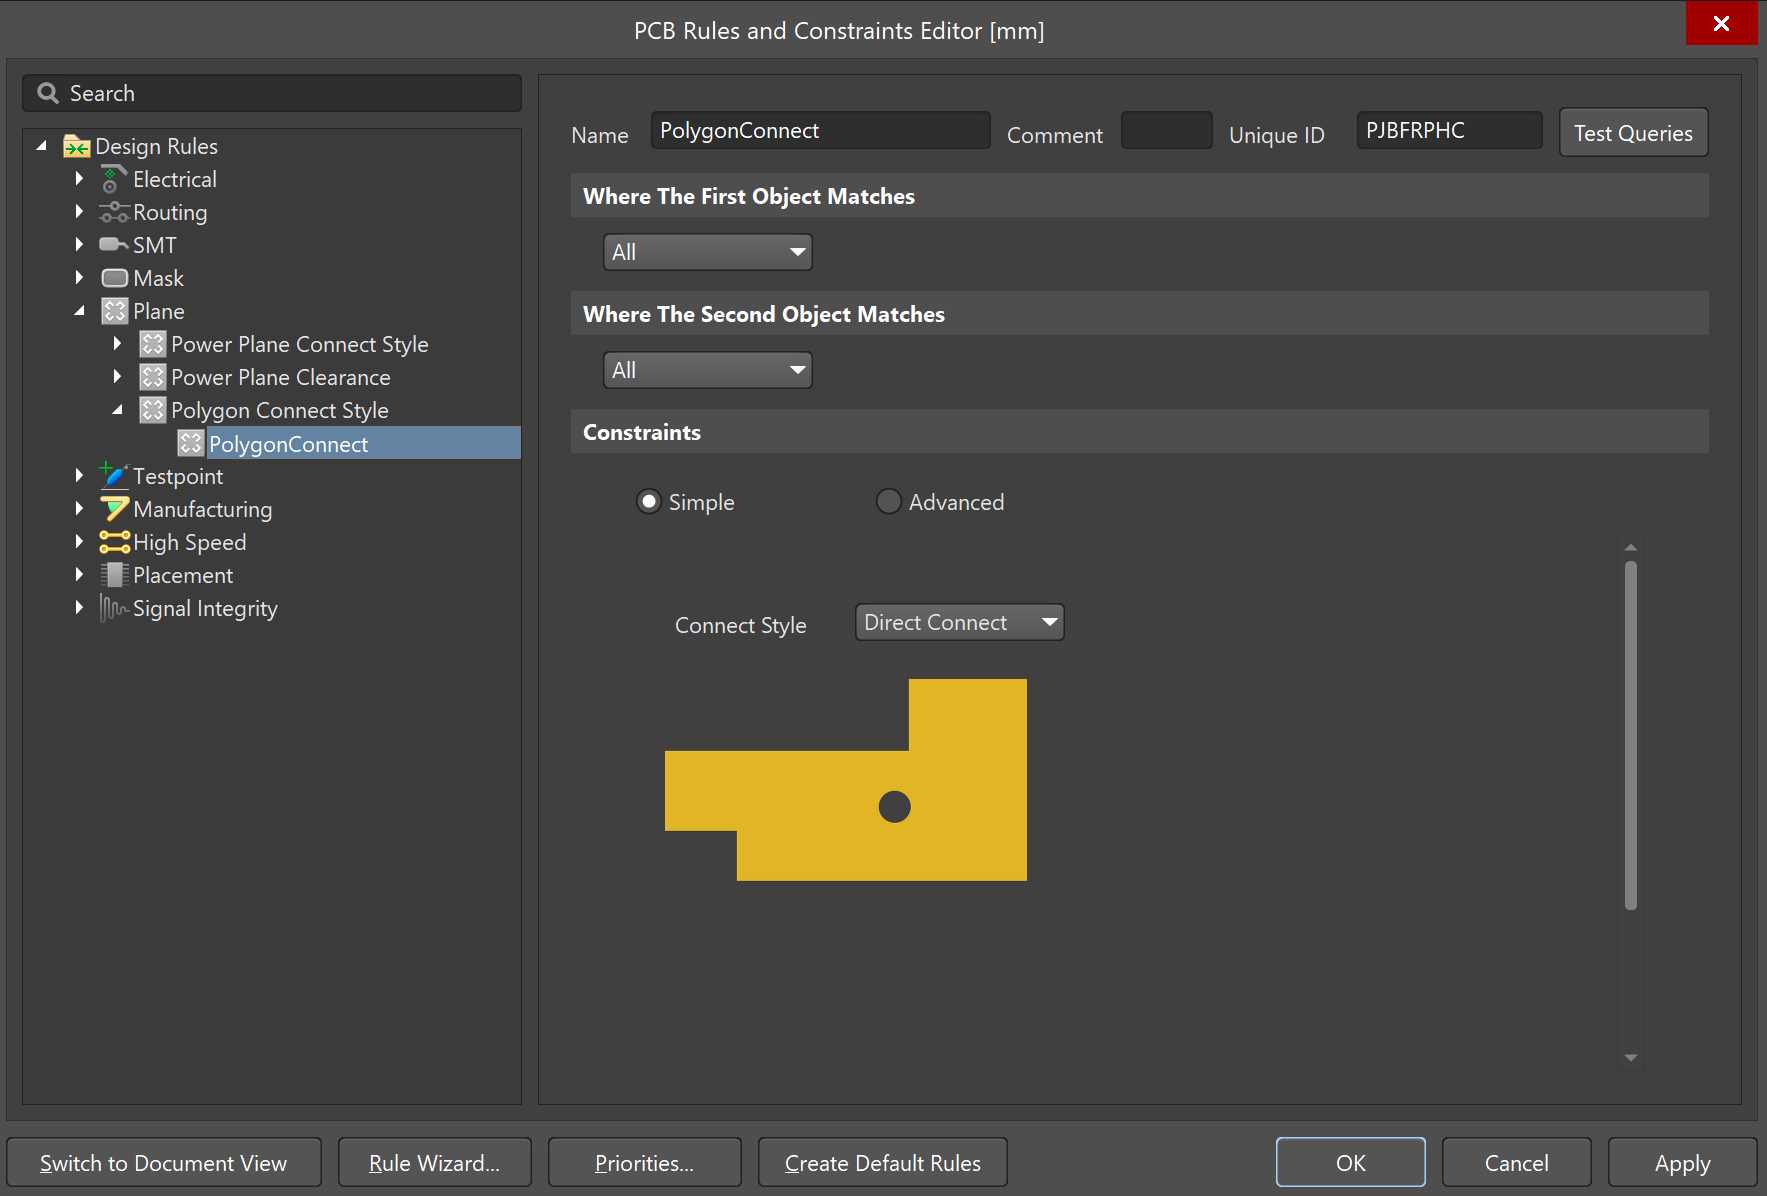
Polygon یک صفحه در ابعاد بورد است که فضاهای خالی را به مس تبدیل میکند و معمولا به GND متصل میشود تا اتصال GND بسیار قوی تر شود. نحوه اتصال Polygon به Net تعیین شده به صورت زیر قابل تنظیم است. با قرار دادن این گزینه روی Direct Connect در تمام padهایی که GND هستند Polygon به صورت مستقیم به آن متصل میگردد.
4.1.6. فواصل بین قطعات:
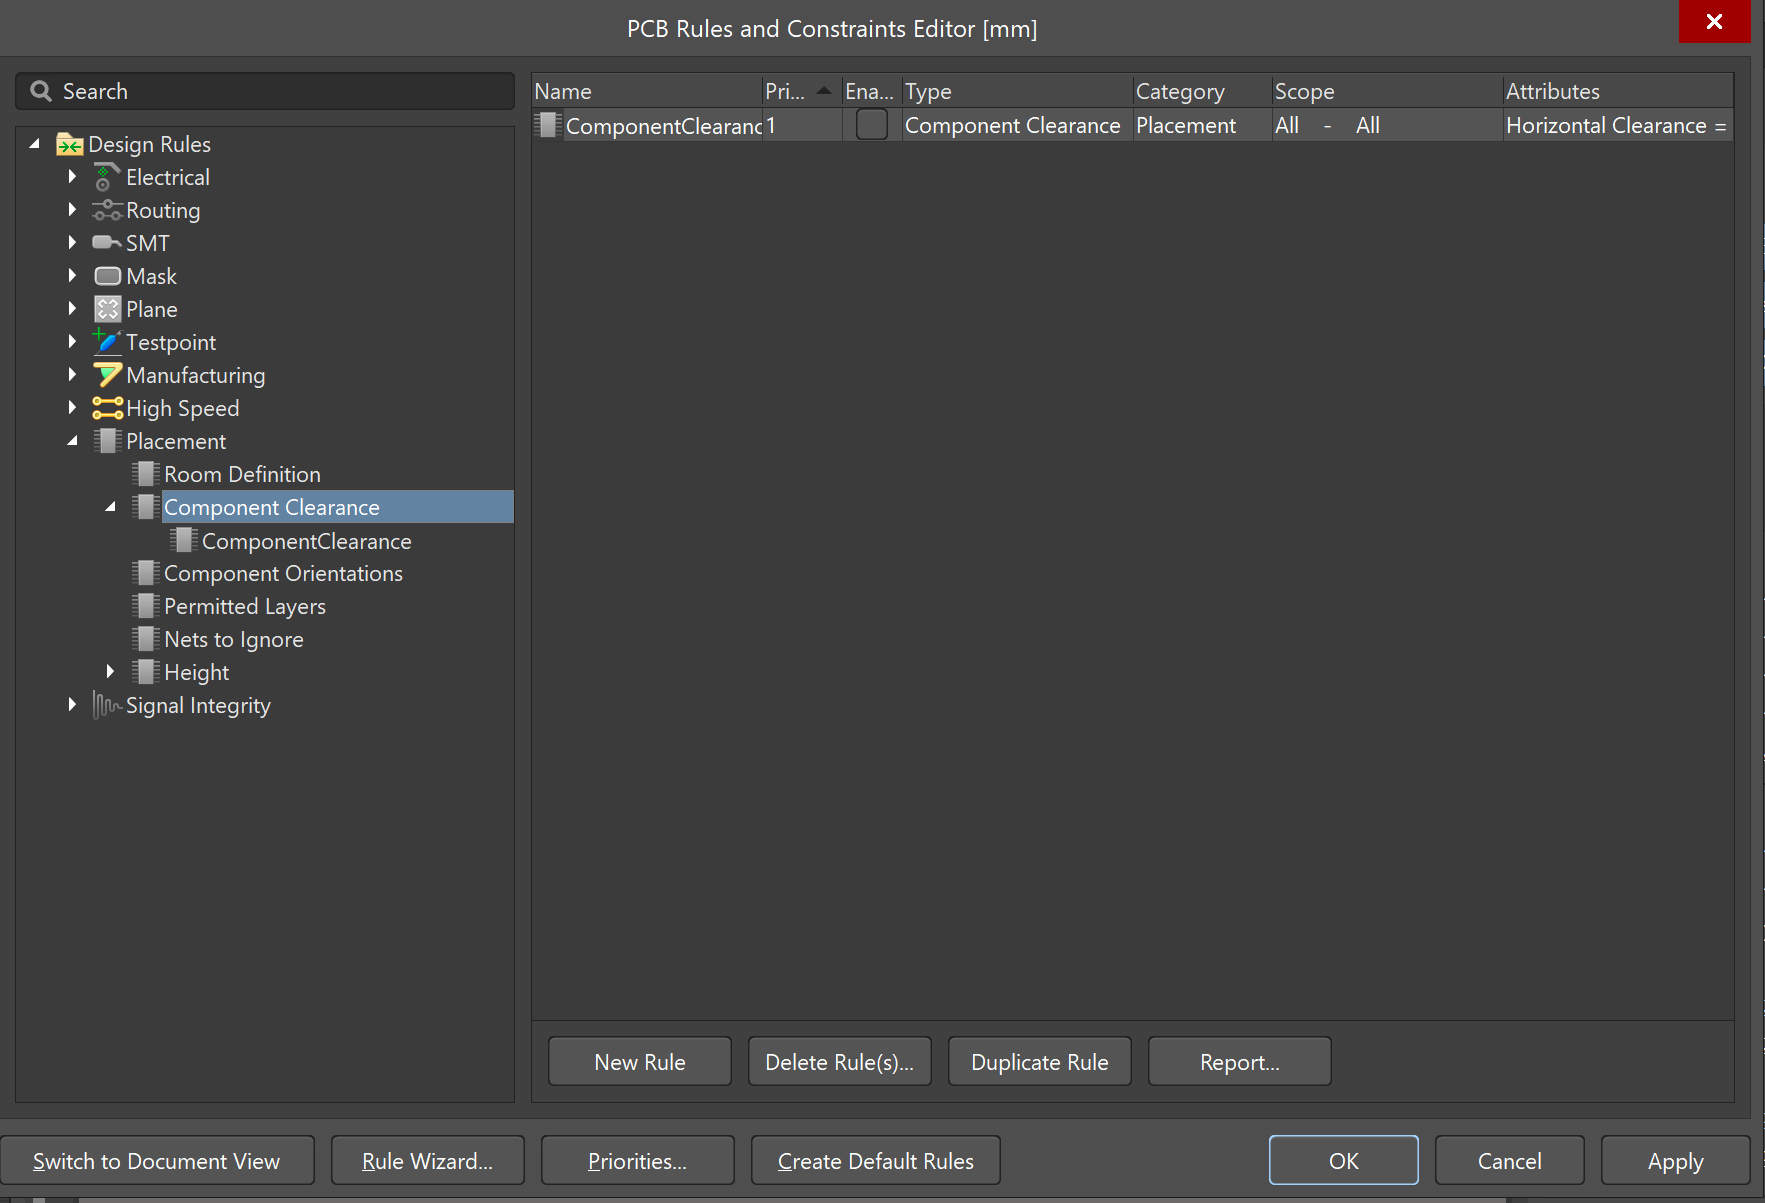
این قانون کمترین فاصله بین قطعات را مشخص میکند. با توجه به این که در این PCB تعدادی از قطعات روی هم قرار میگیرد (برای مثال خازن زیر OLED) این قانون را غیر فعال میکنیم.
4.1.7. حداکثر ارتفاع قطعات:
بلند ترین قطععات موجود در این PCB ماژول دوربین OpenMV و ماژول بلوتوث HC05 هستند. میتوان حداکثر ارتفاع را 25 میلیمتر در نظر گرفت.
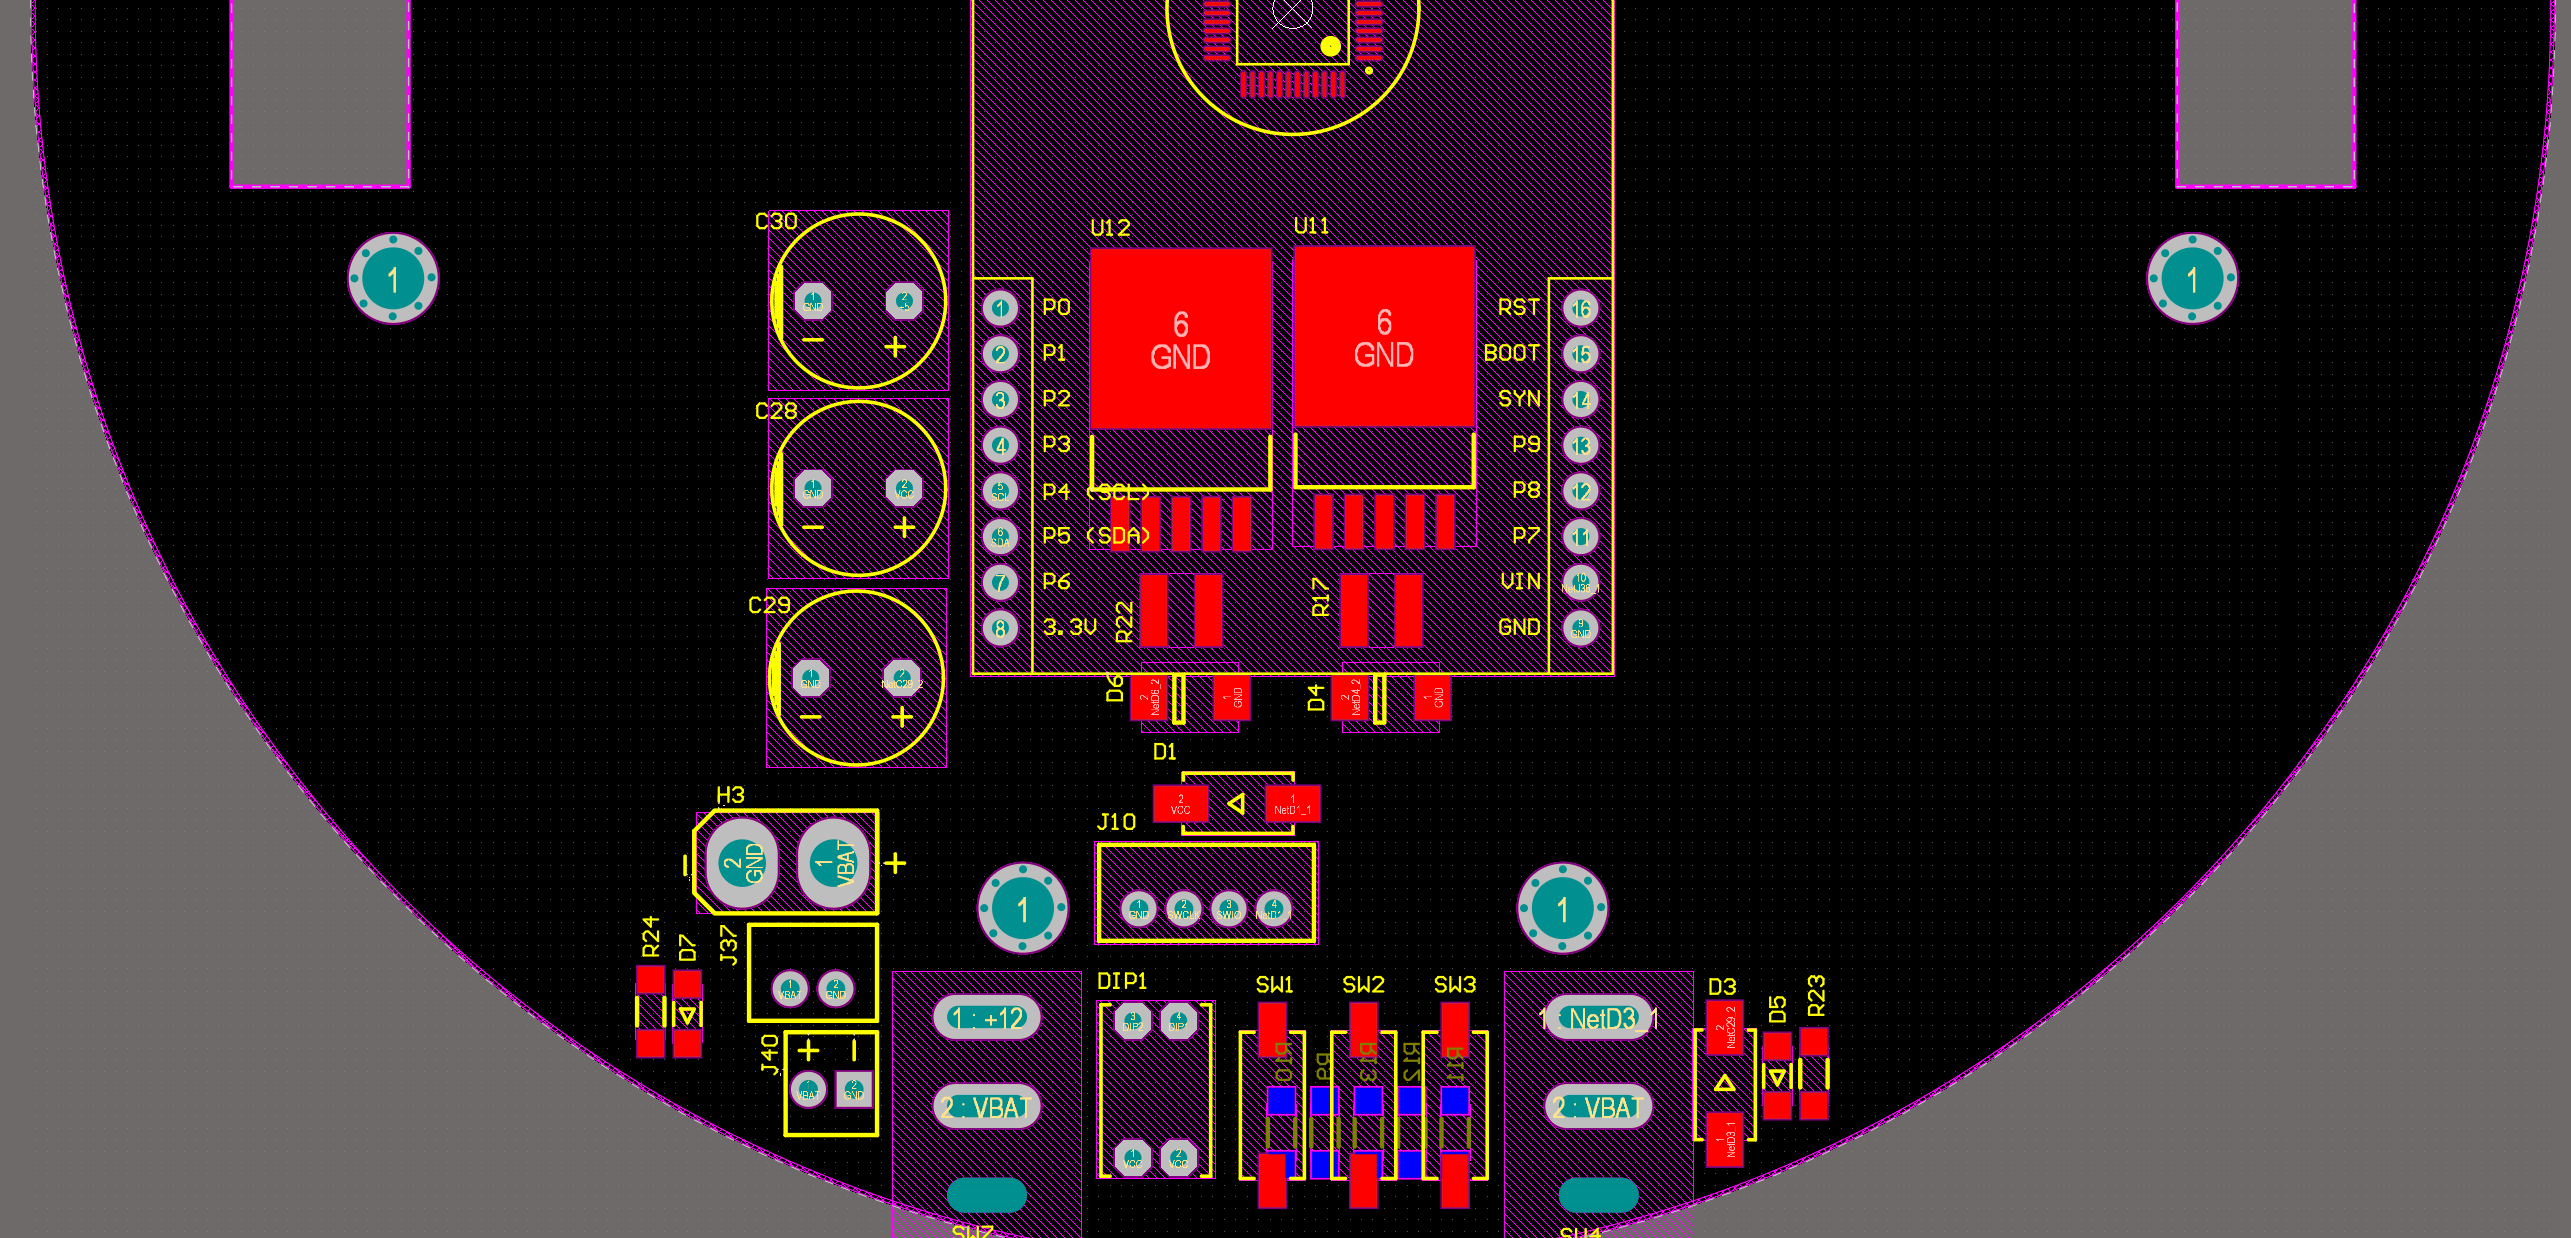
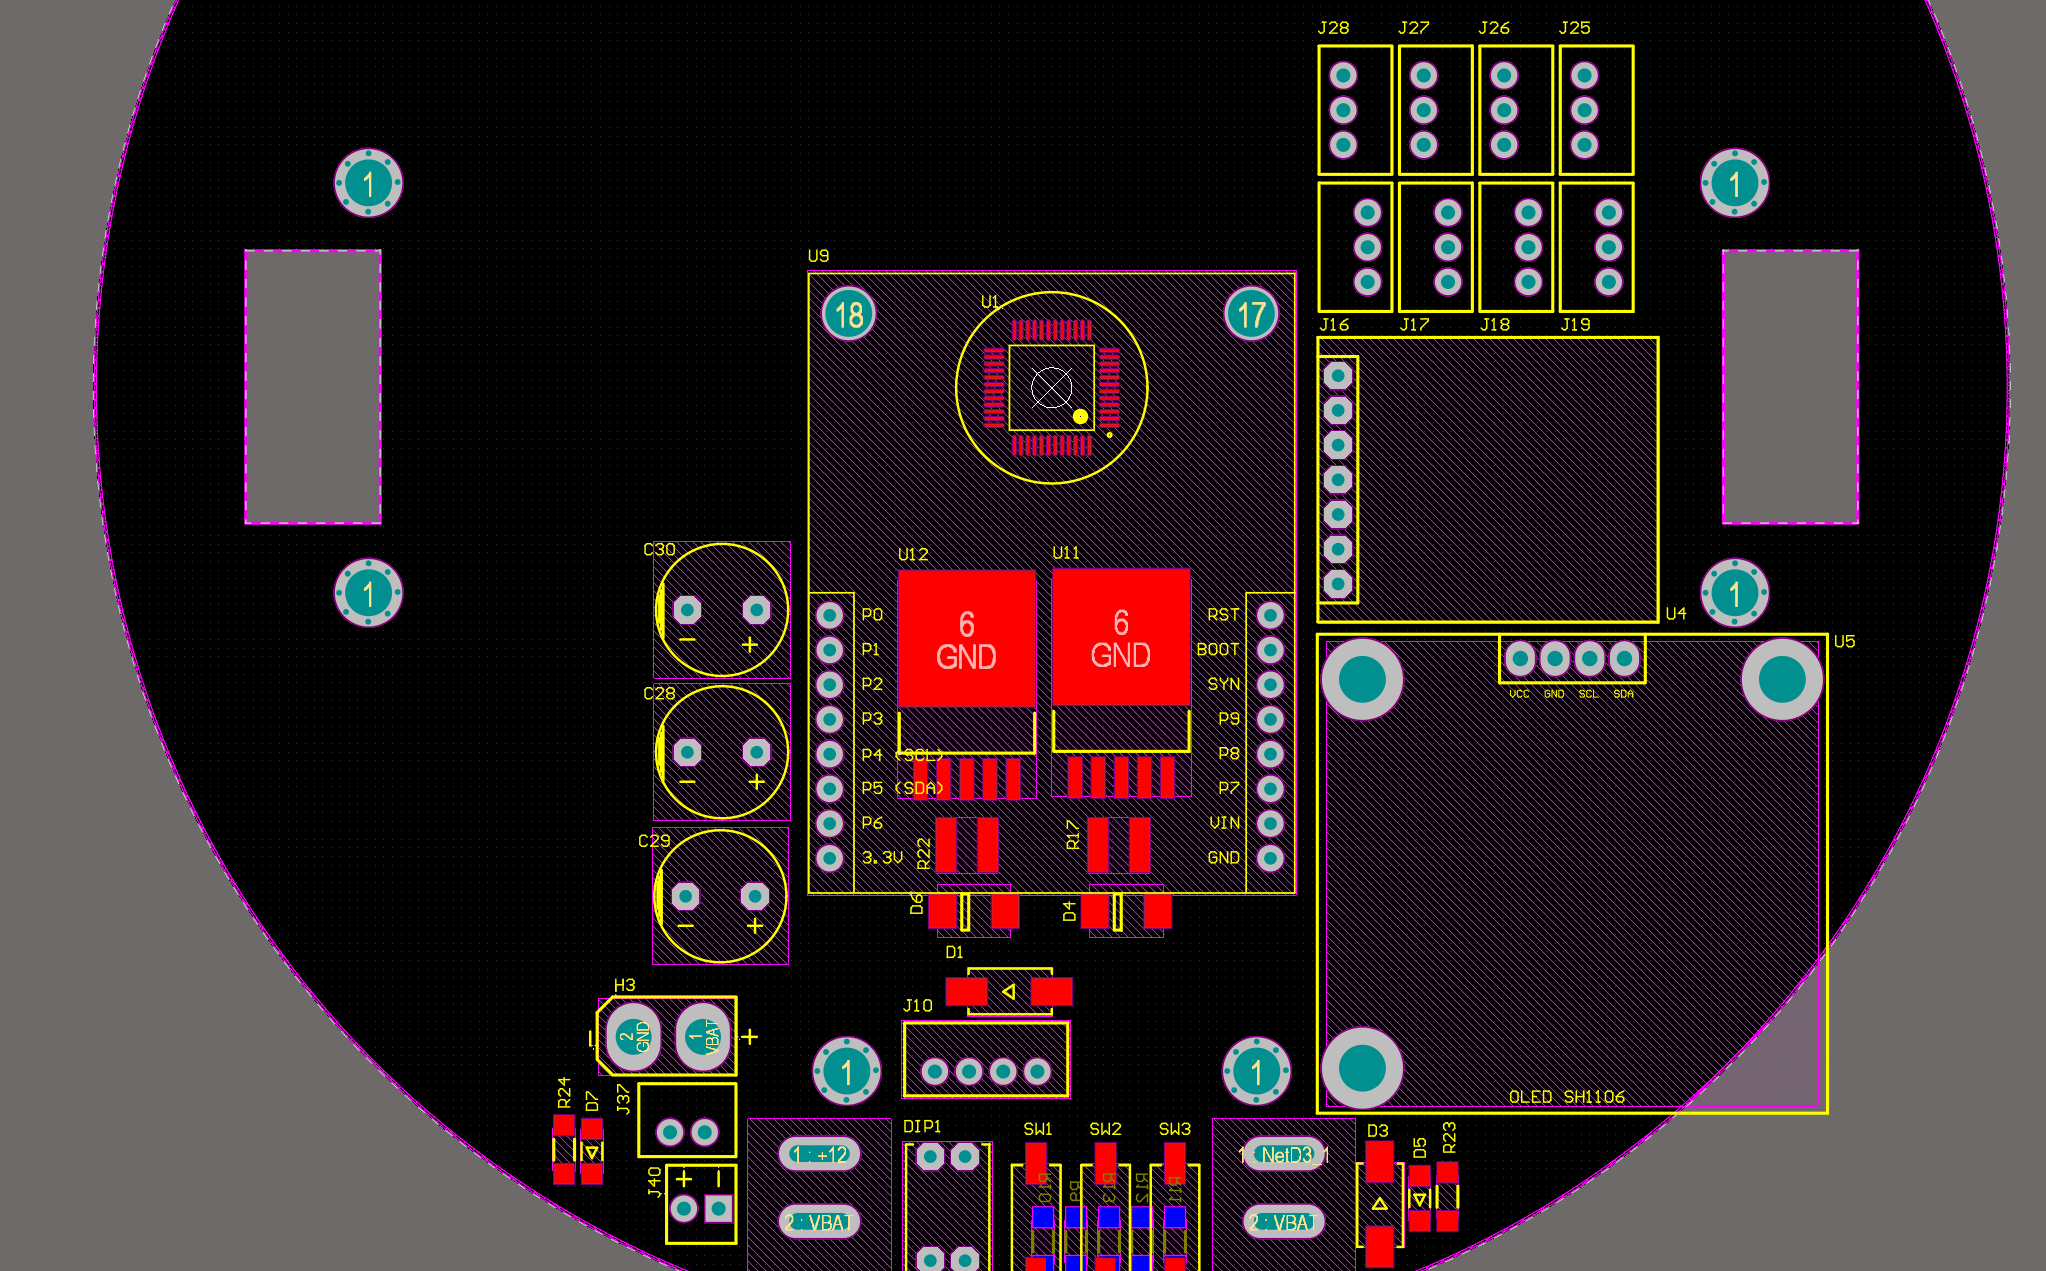
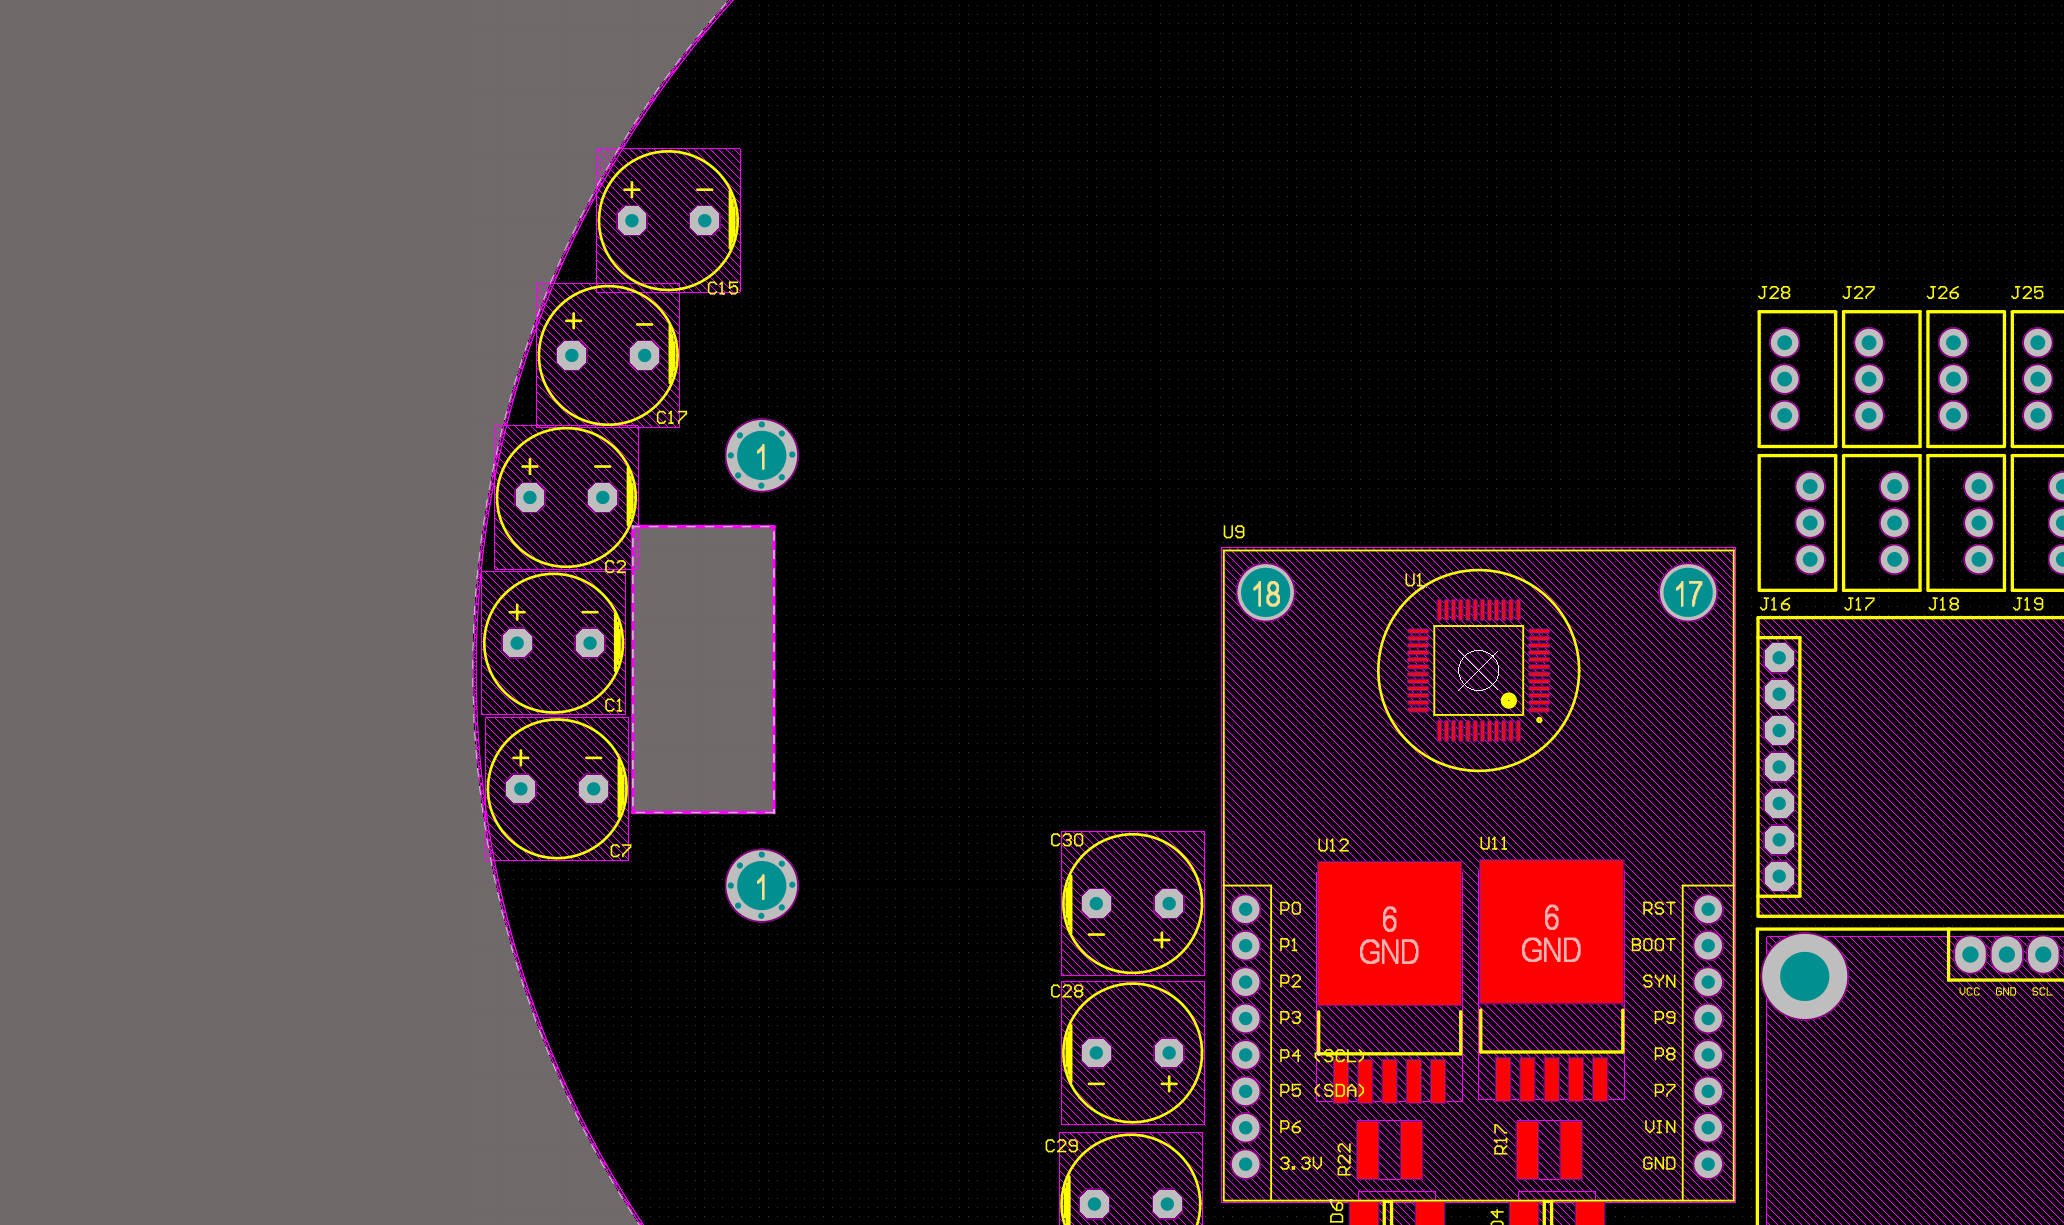
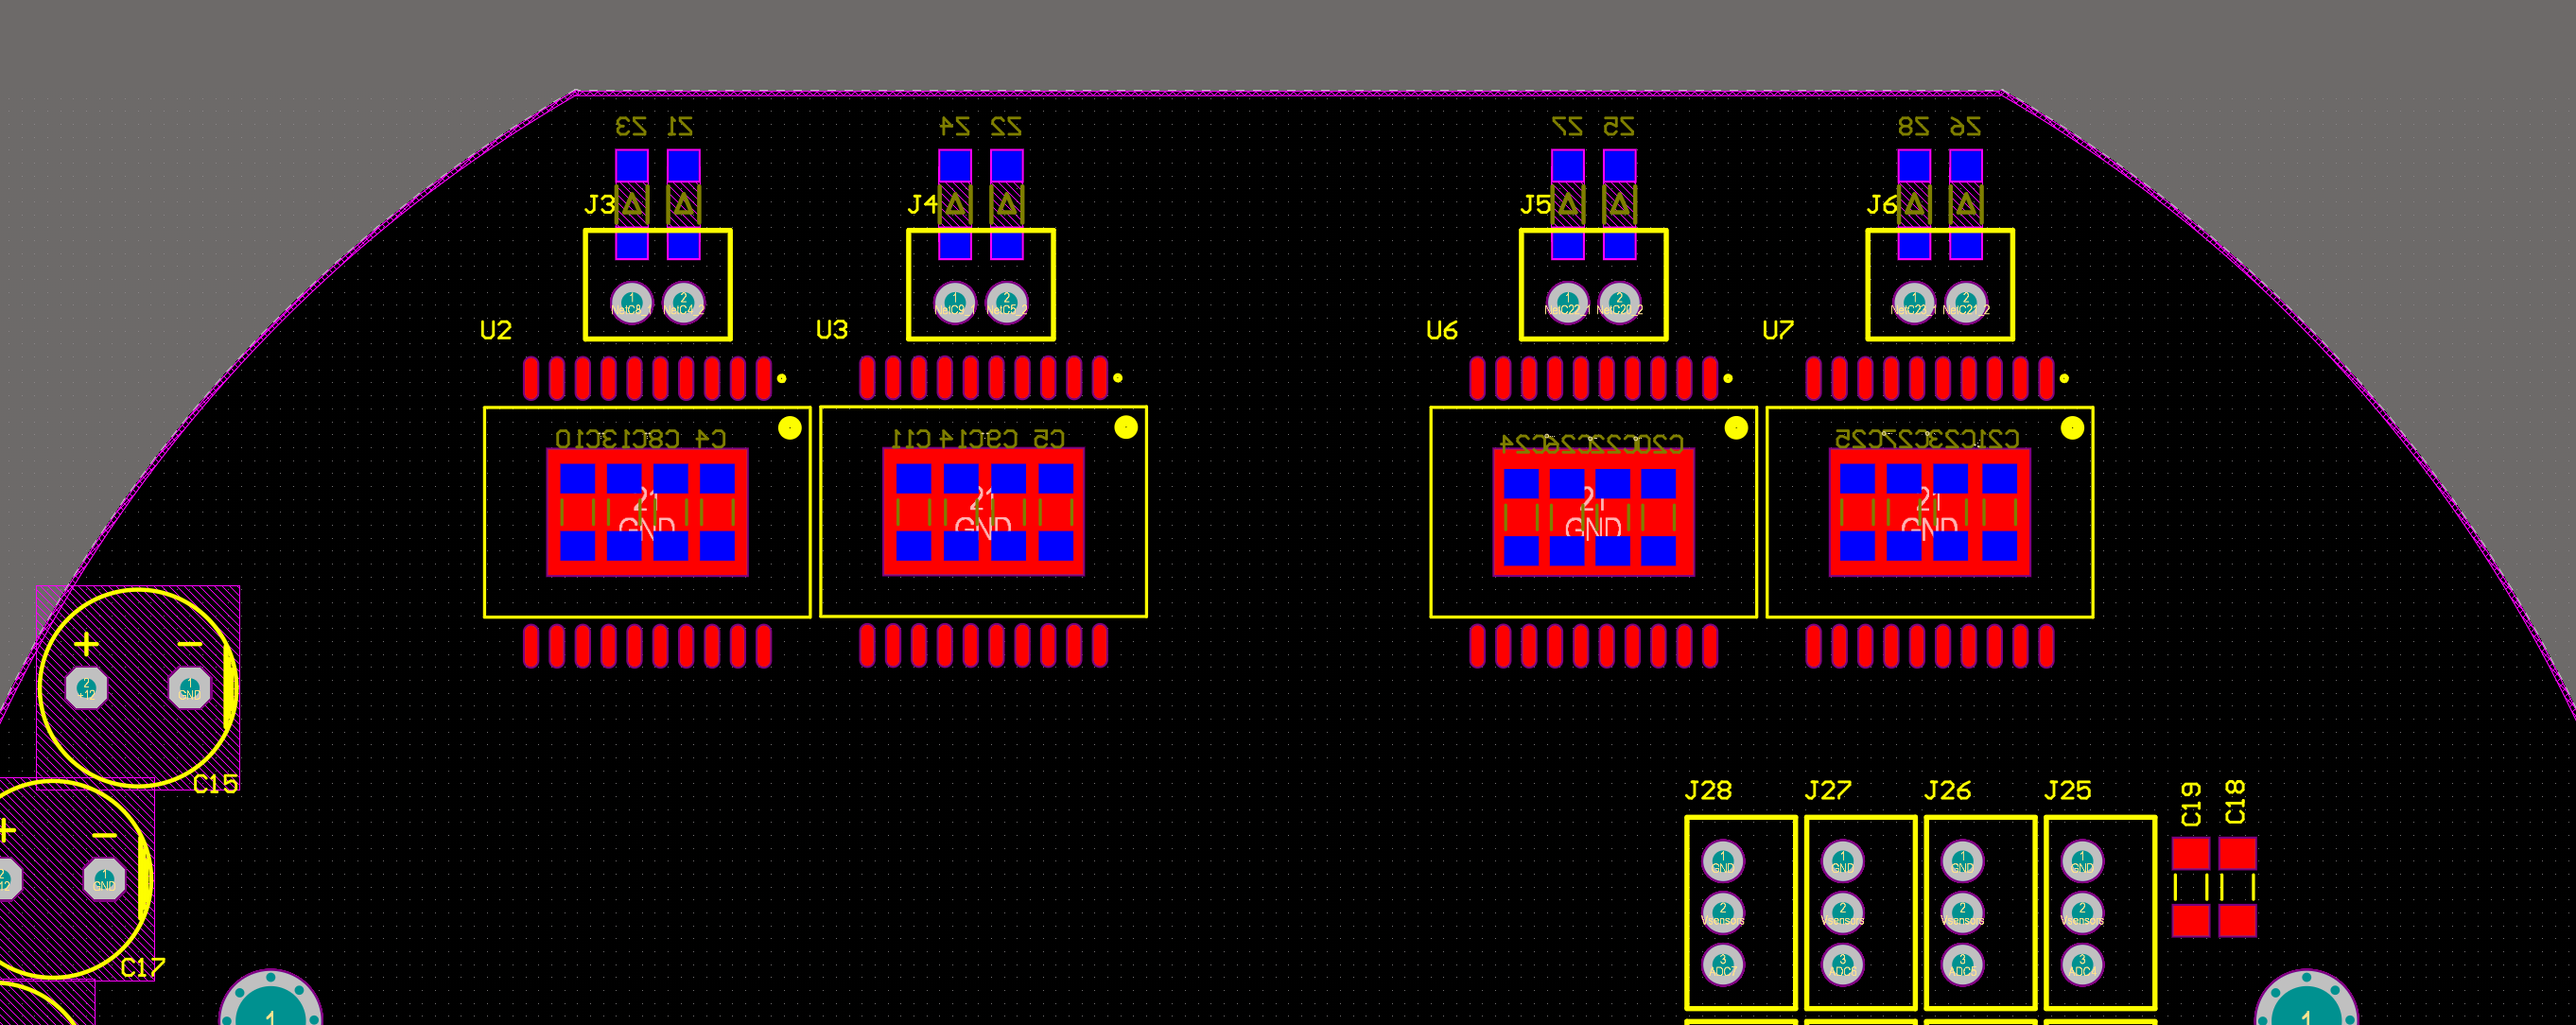
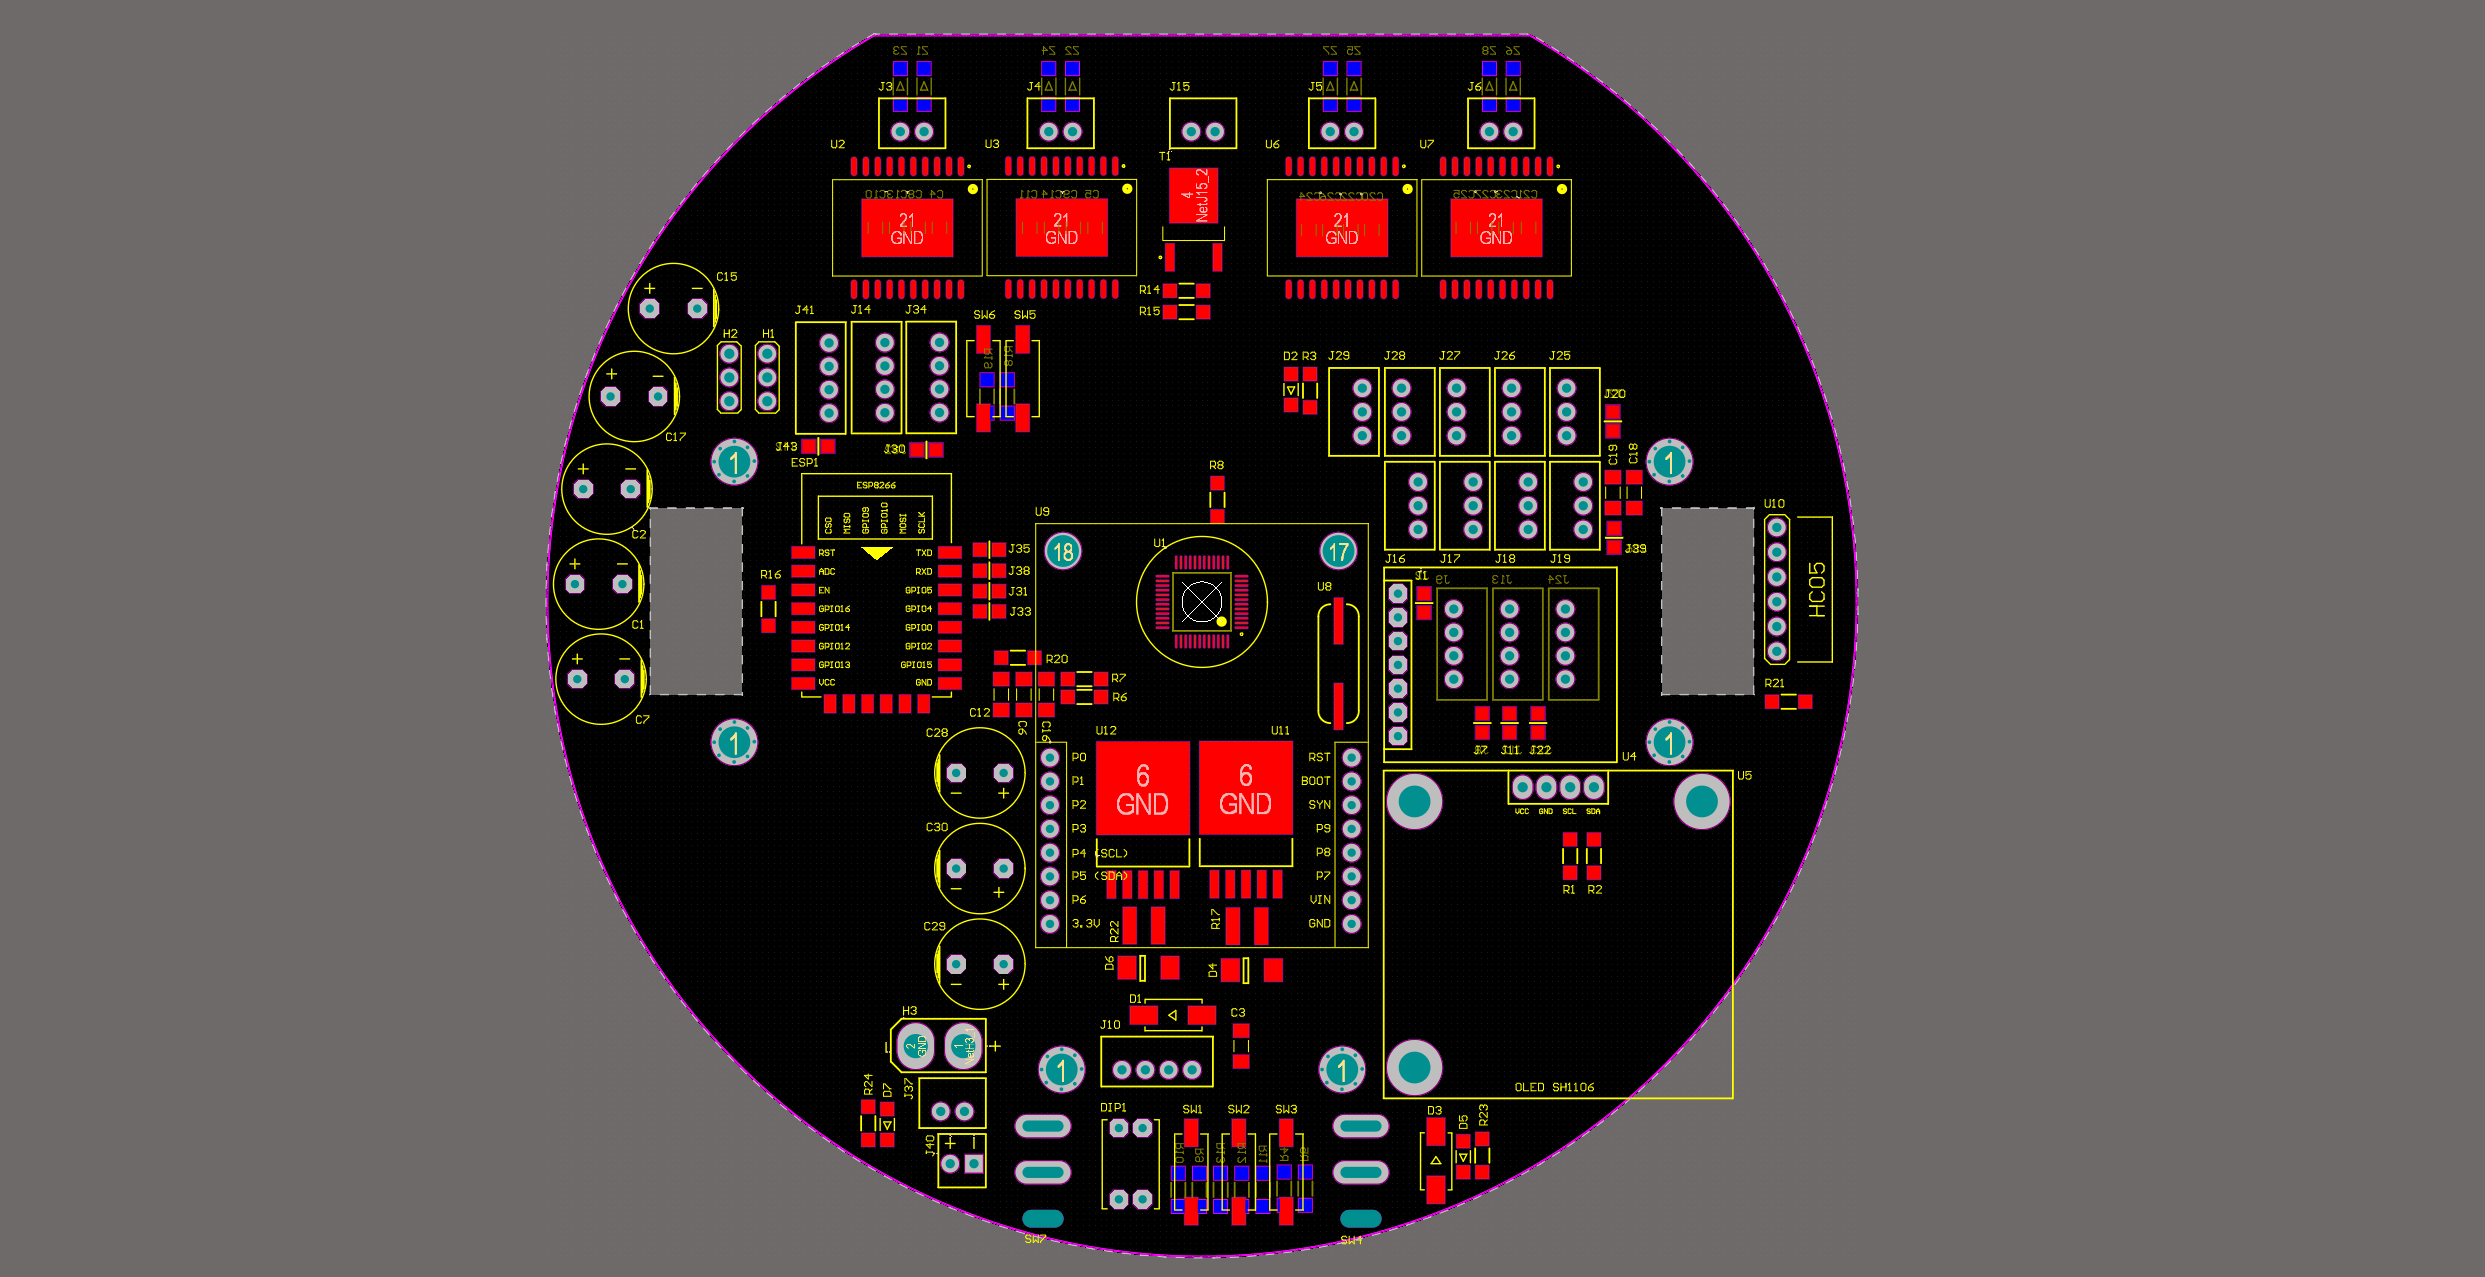
4.2. جایگذاری قطعات روی بورد:
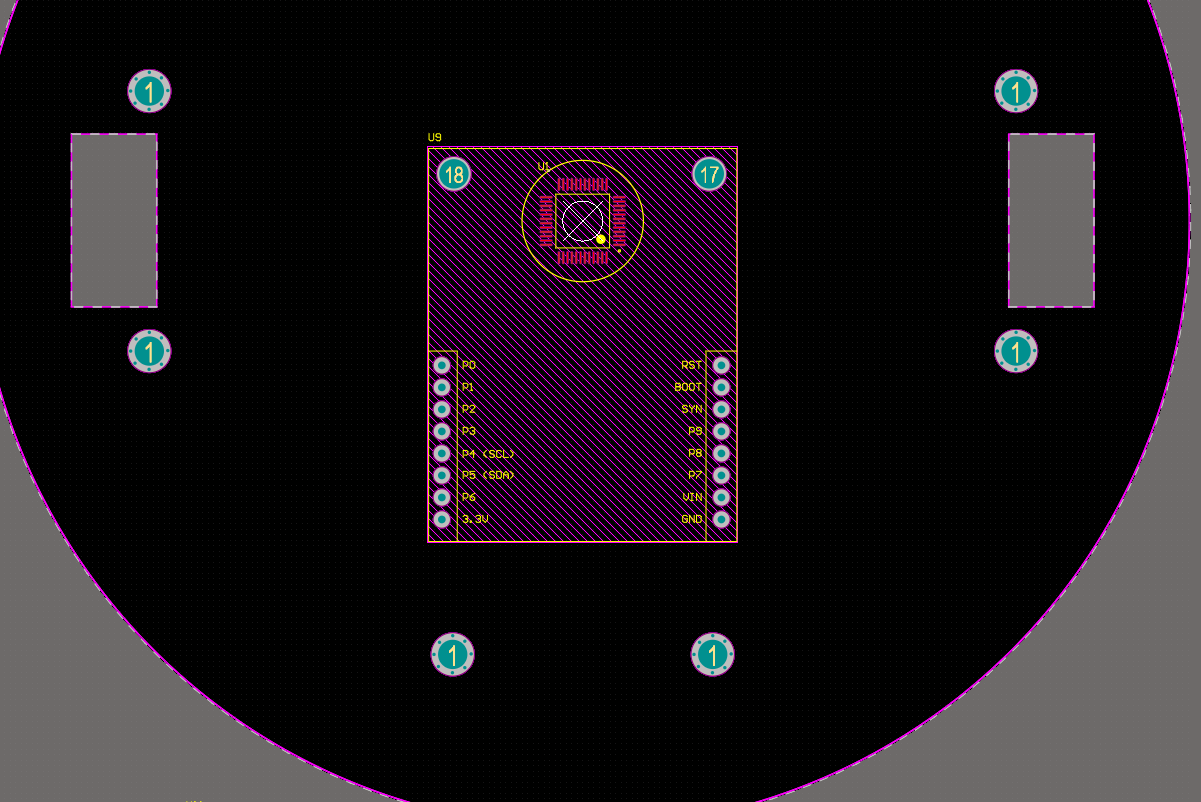
دوربین OpenMV و میکروکنترلر STM32
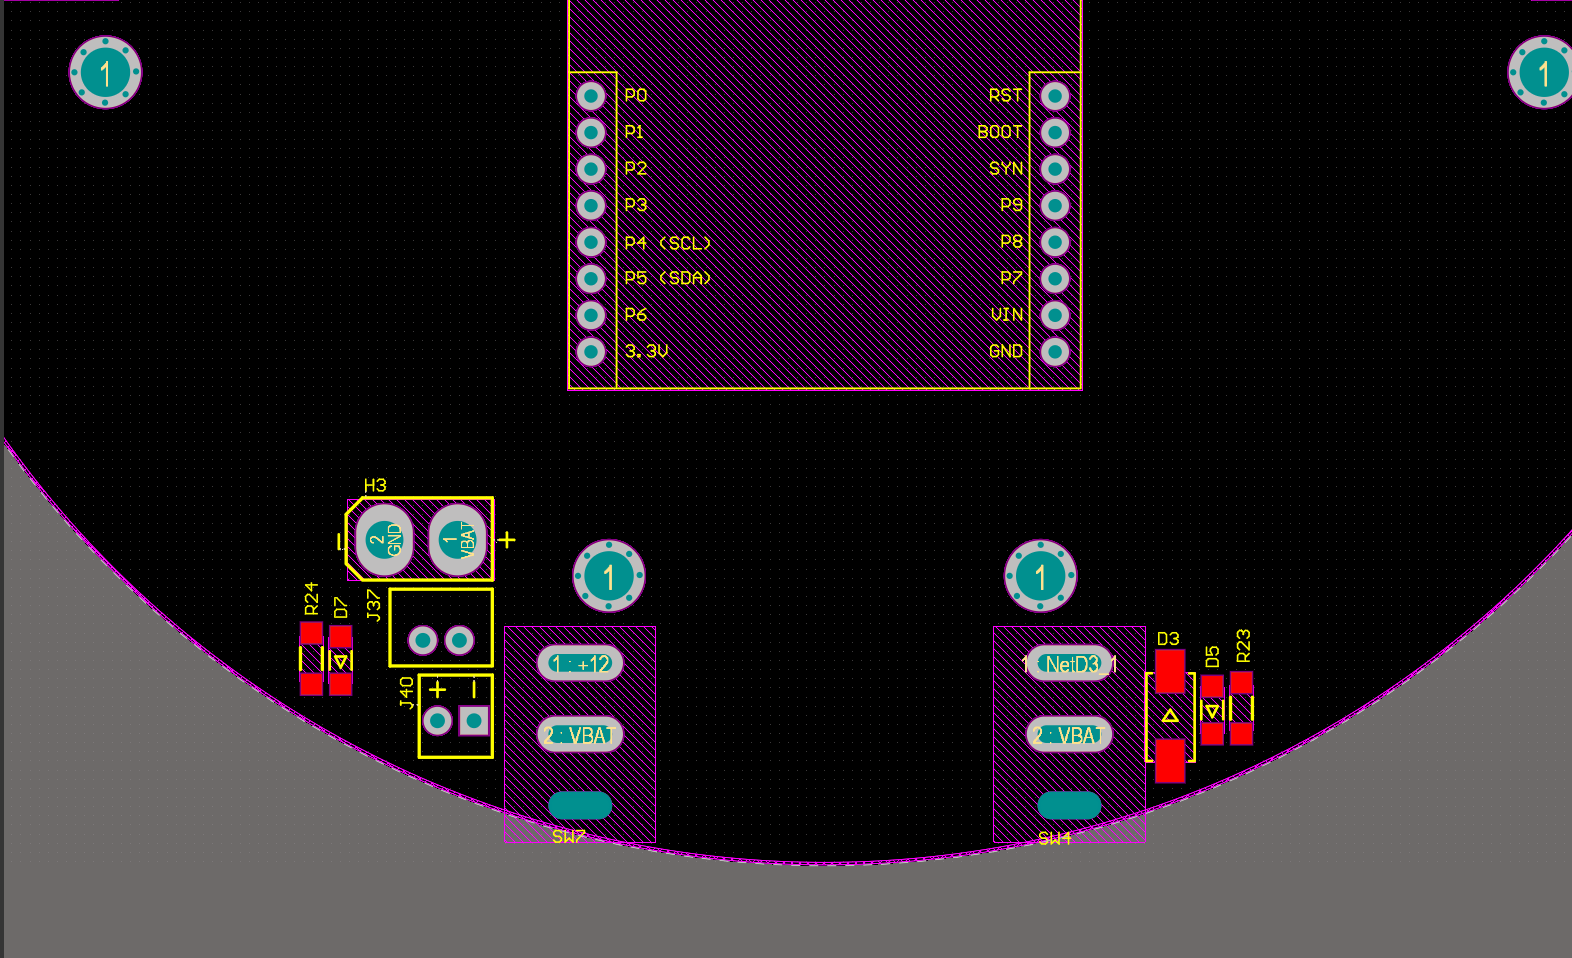
کلیدها و کانکتورهای باتری به همراه LEDهای پاور
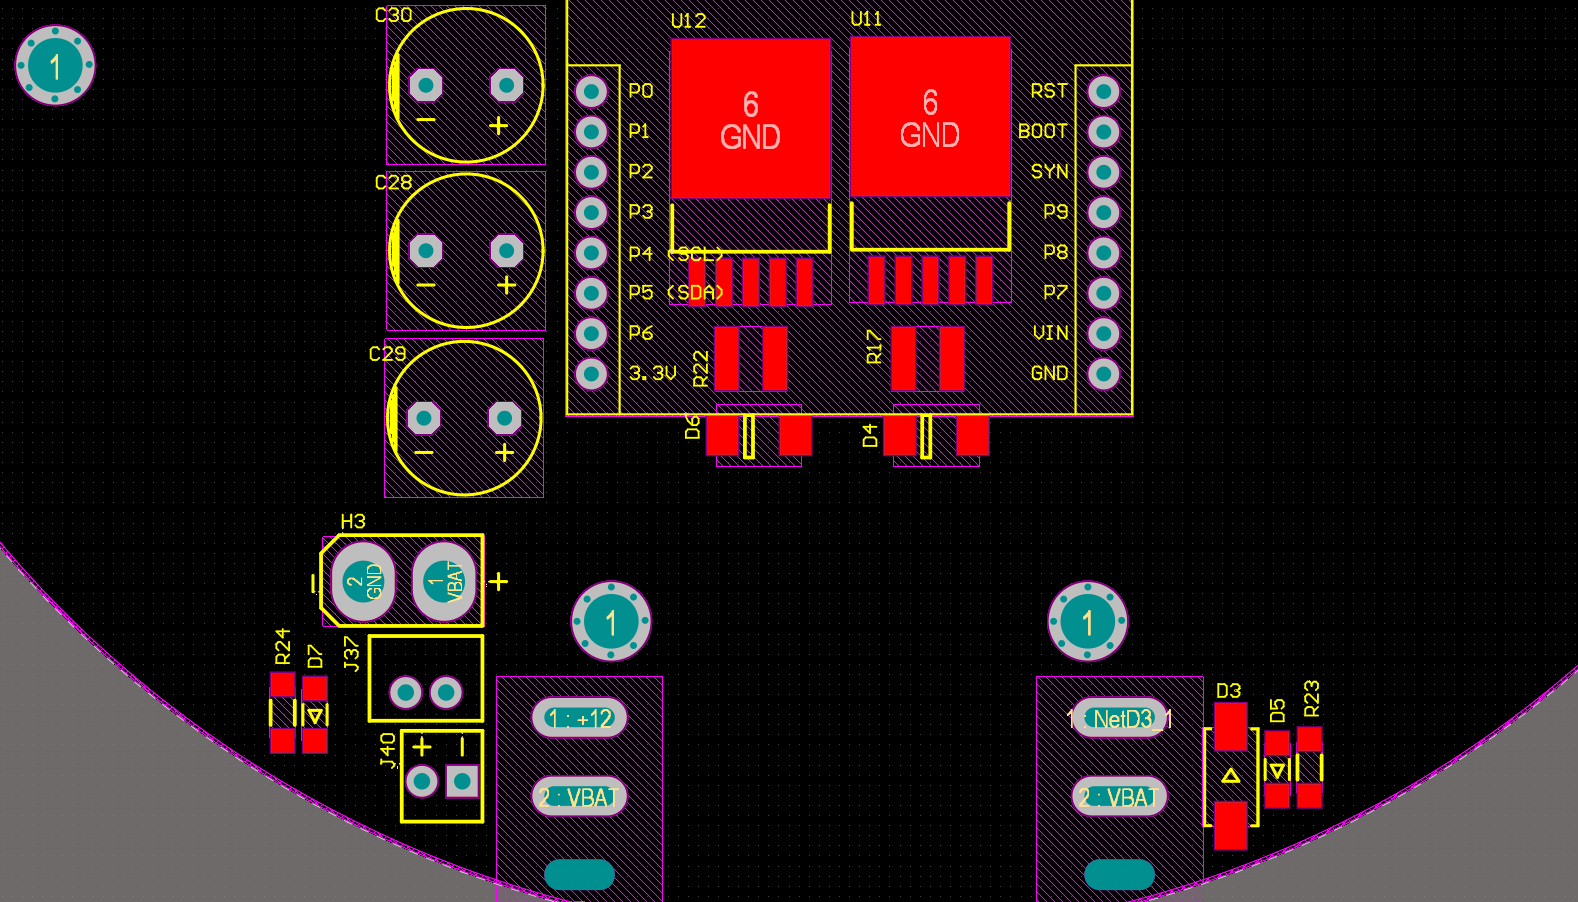
رگولاتورهای مبدل ولتاژ 3.3 و 5 (LM2576) یه همراه خازنهای تغذیه
کانکتور پروگرامر، کلیدهای تک سوئیچ و دیپ سوئیچ به همراه مقاومت های pull-down.
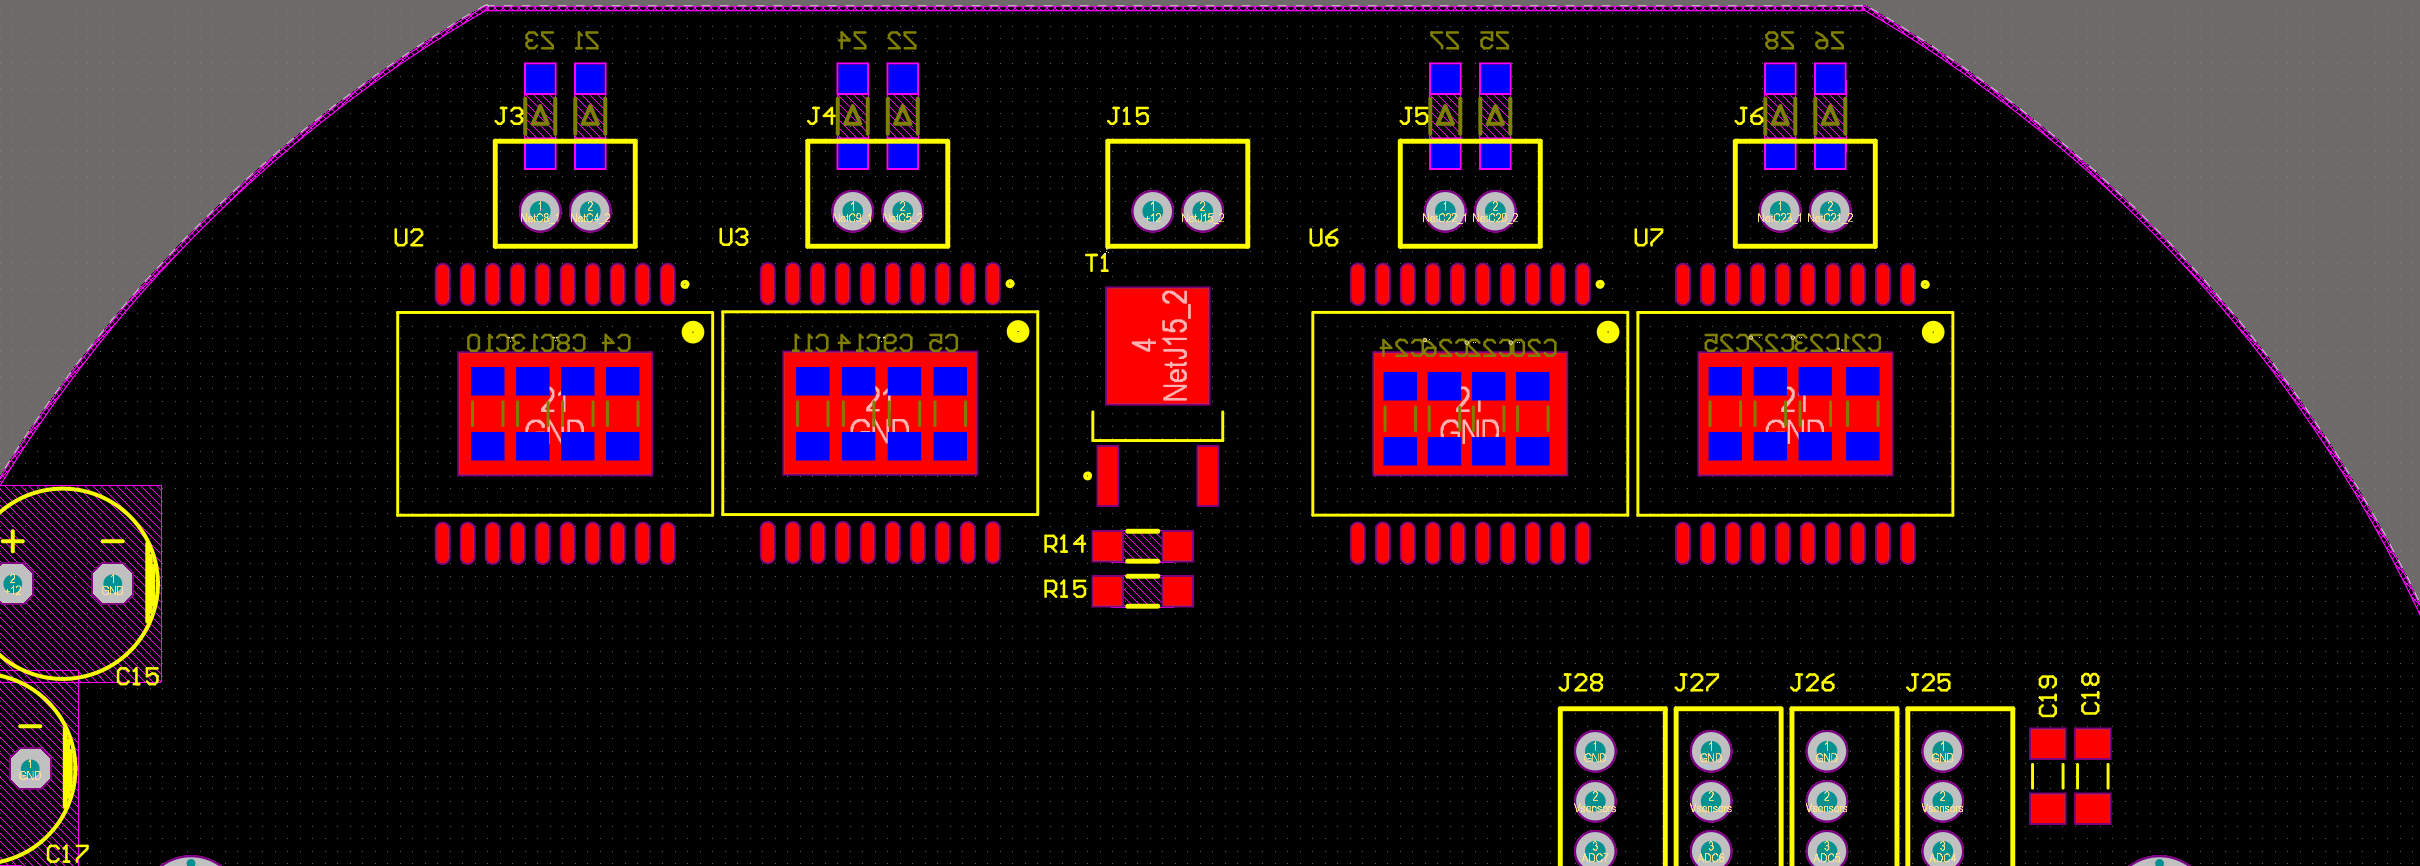
کانکتورهای ADC برای سنسورهای فاصله و سنسورهای خط اوت
خازنهای 12 ولت برای موتورها
درایورهای موتورهای DC به همراه کانکتورها و خازنها
مدار کنترل دریبلر شامل ماسفت و کانکتور موتور دریبلر.
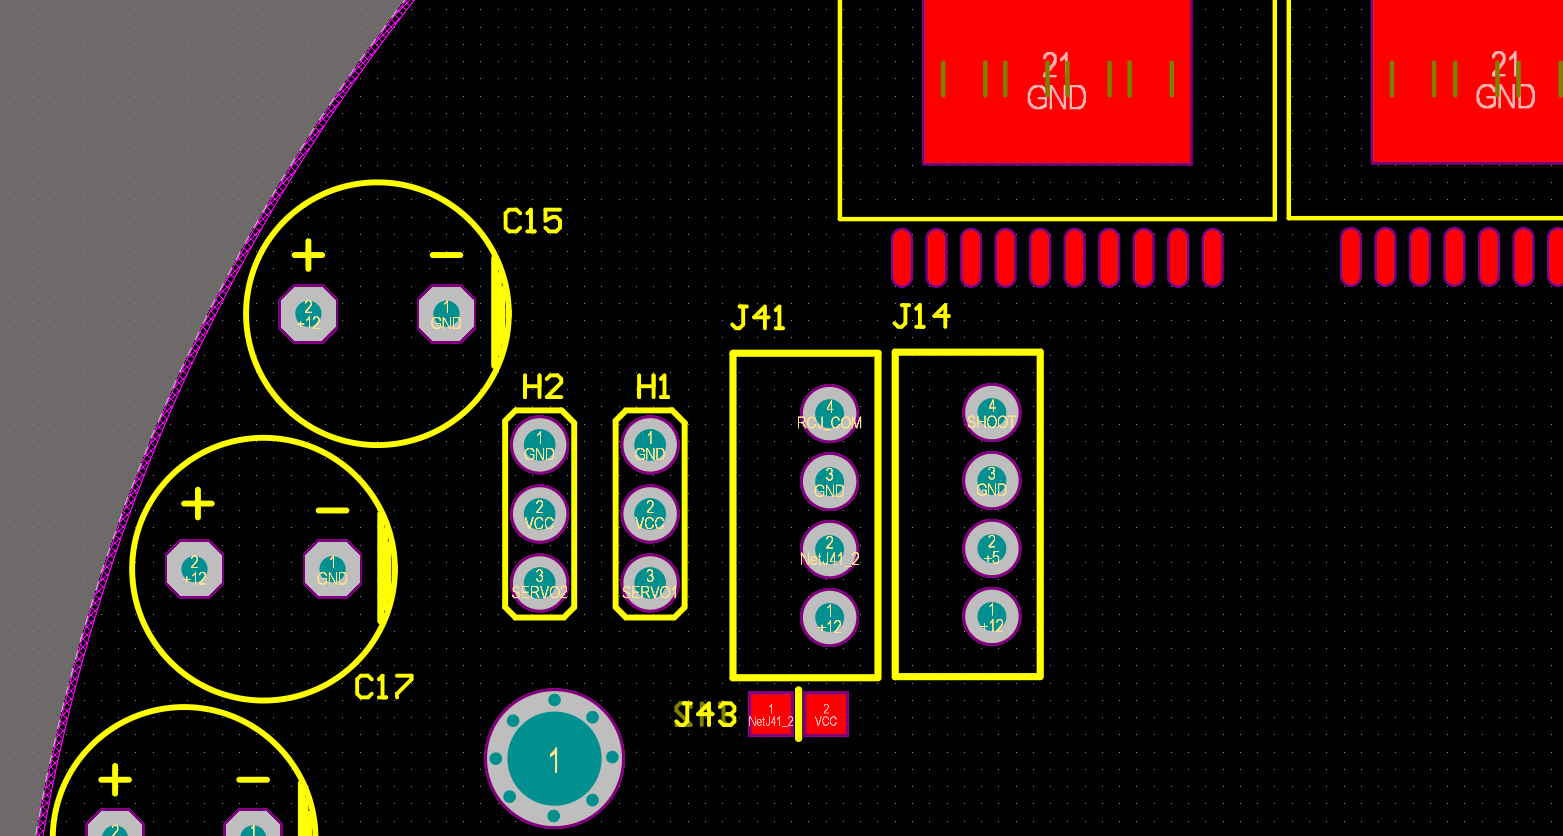
کانکتور شوت و موتورهای سروو
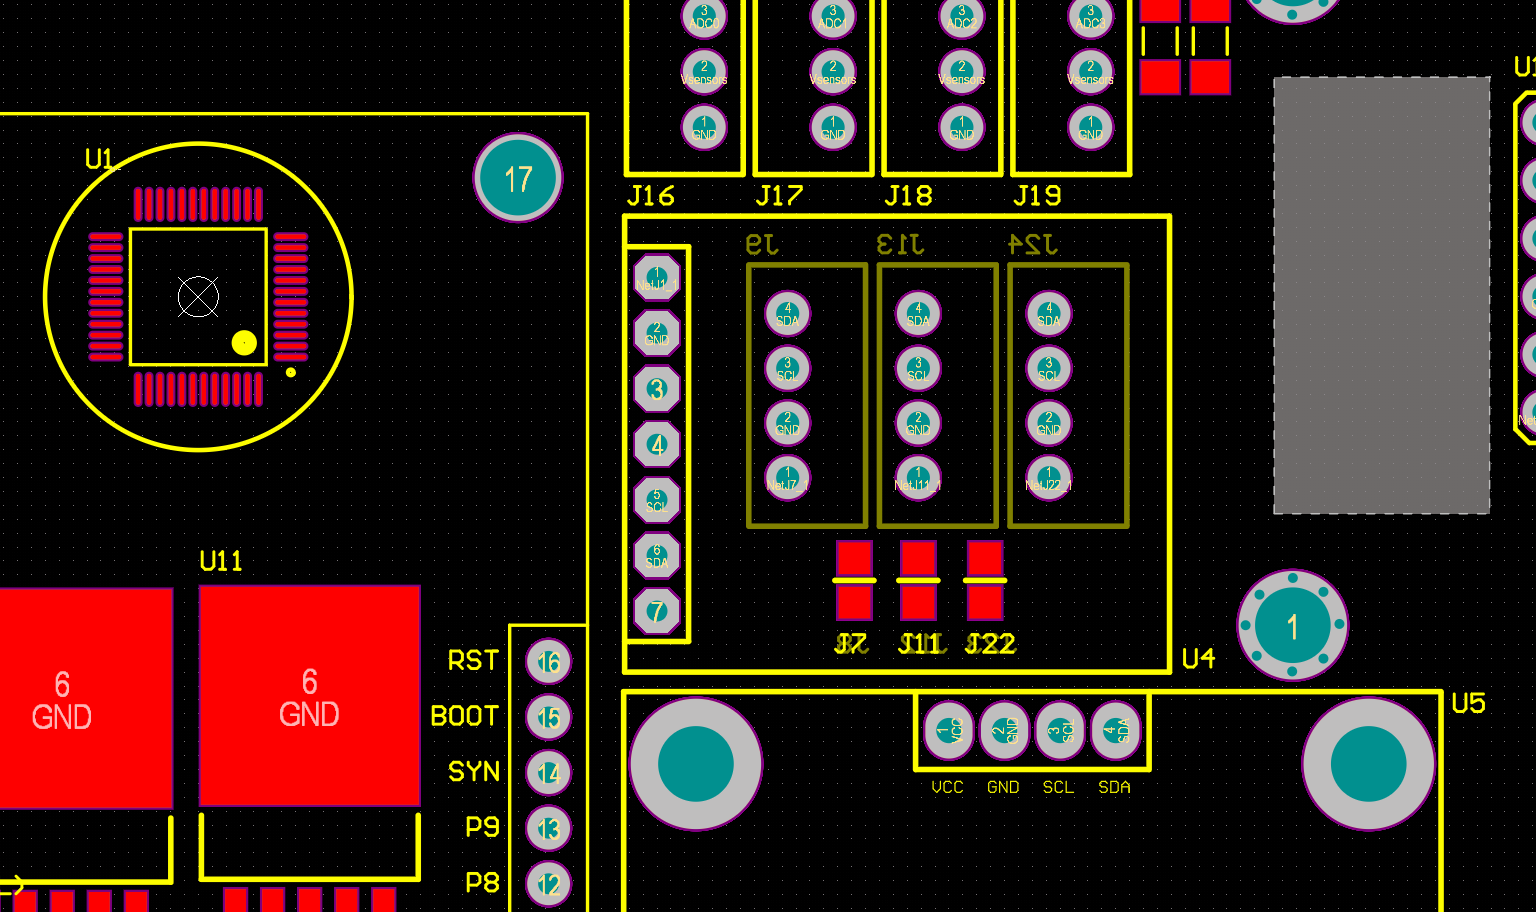
کانکتورهای 4 پین i2c زیر سنسور TDAxis و در لایه پایین قرار میگیرند.
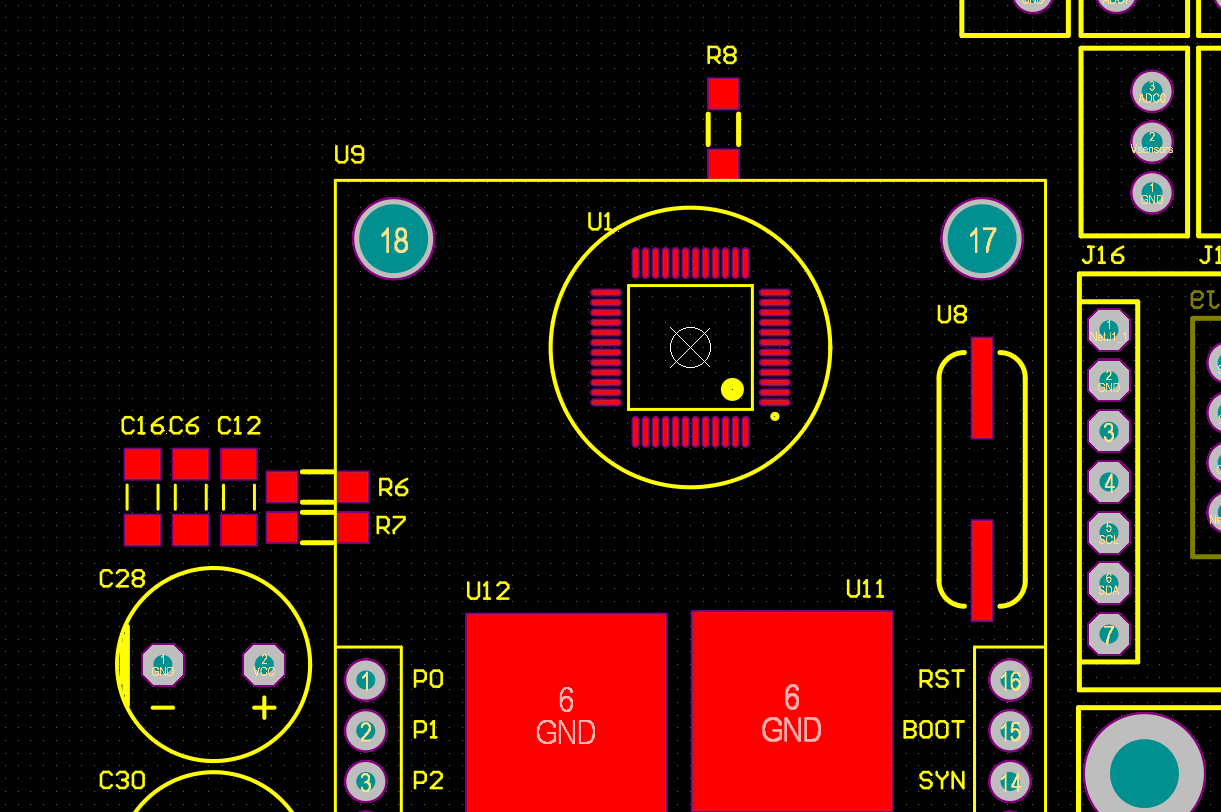
قطعات مربوط به میکروکنترلر شامل کریستال، مقاومت BOOT1 و مقاومتهای ID و خازن های 100 نانو فاراد.
ماژول WiFi ESP8266 به همراه پروگرامر و مدارات جانبی.
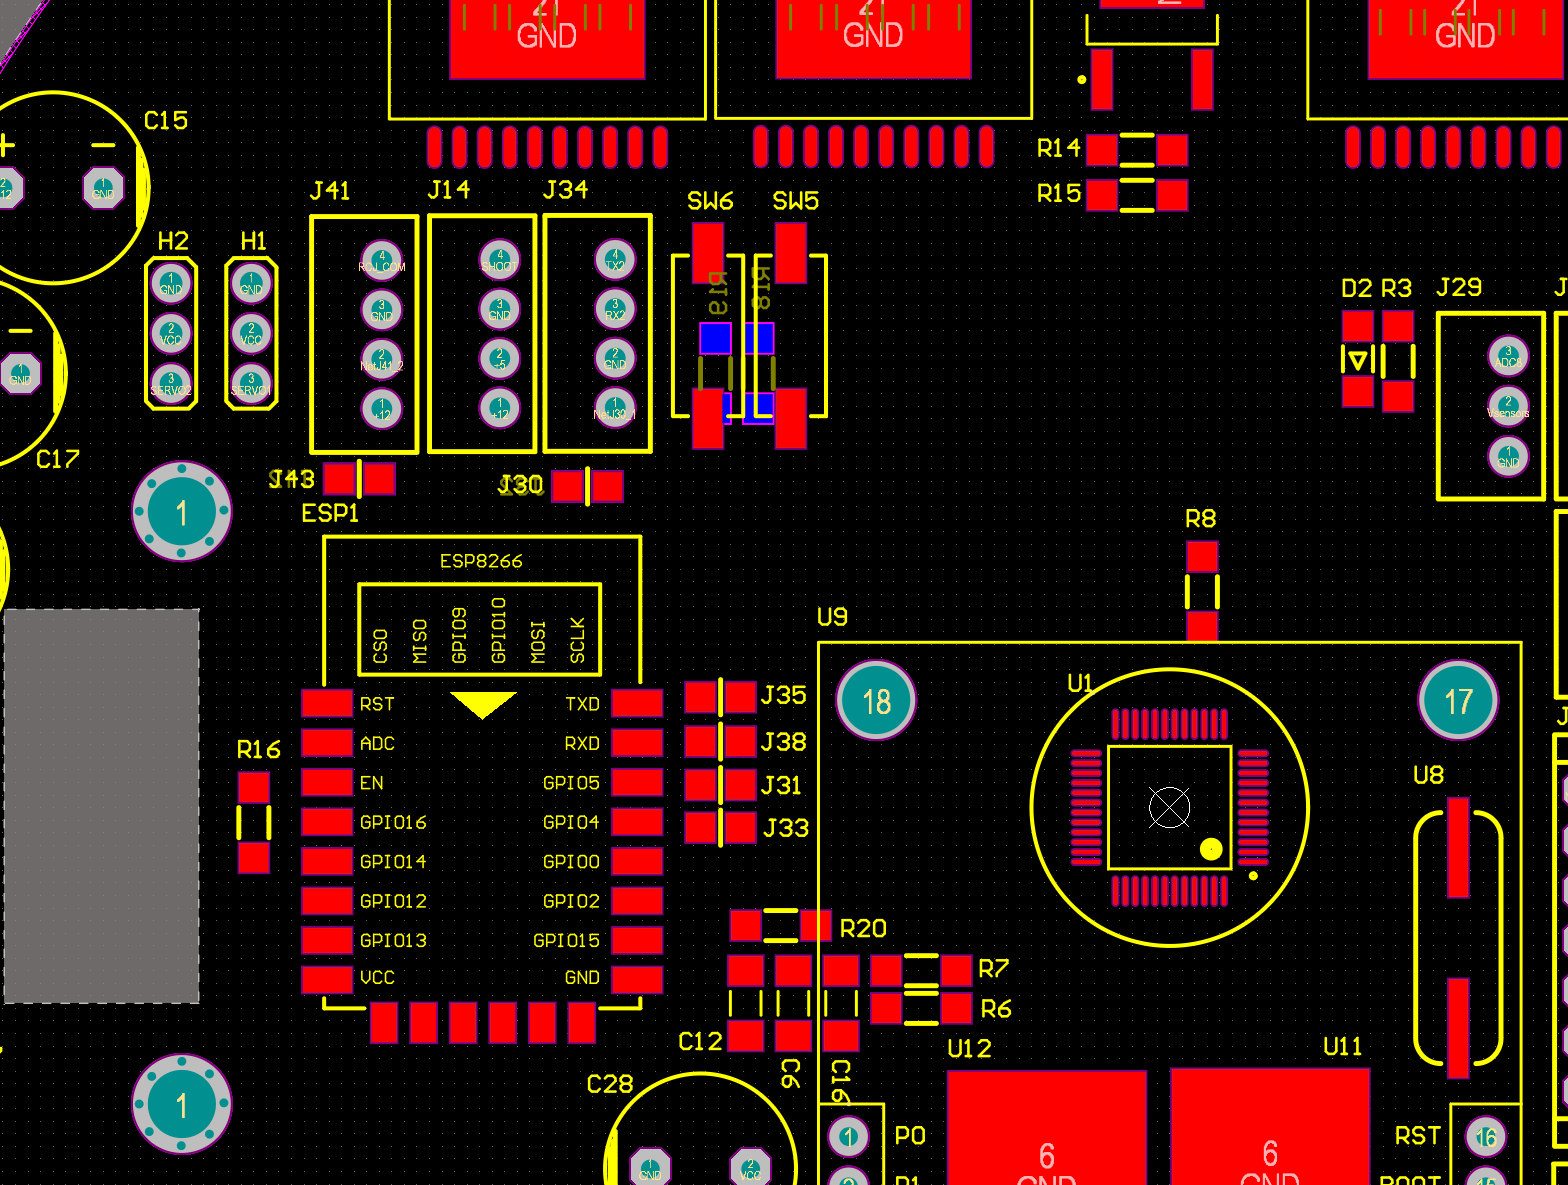
شکل نهایی مدار پس از جایگذاری همه قطعات.
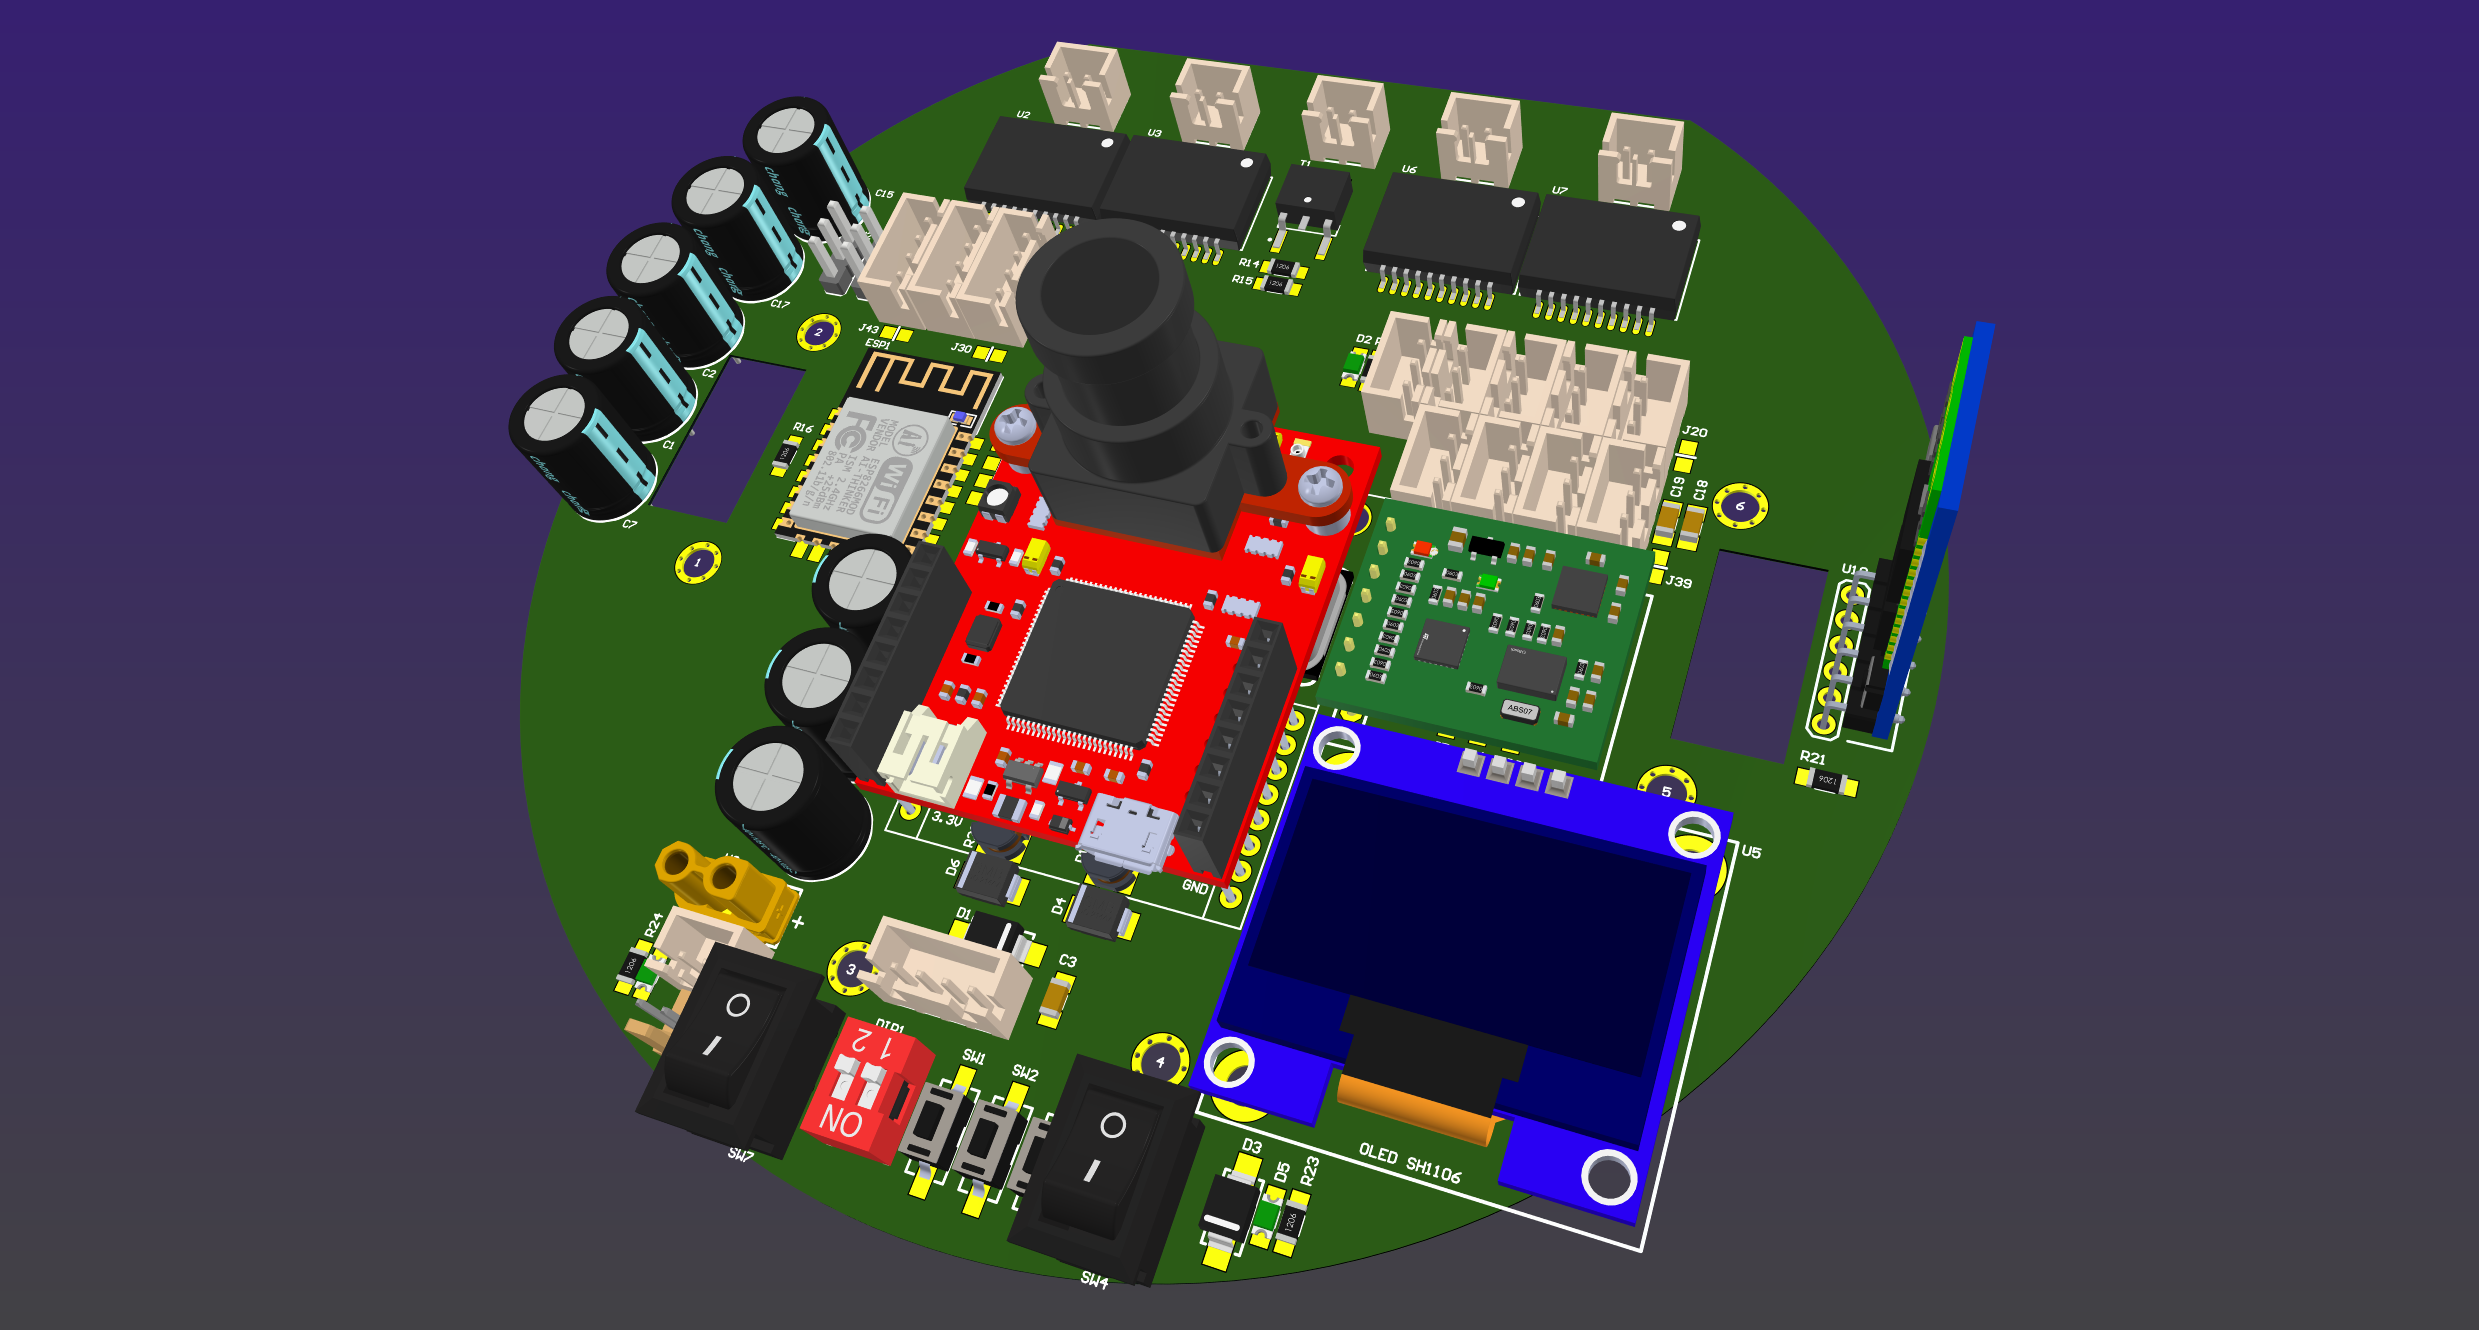
شکل سه بعدی روی بورد.
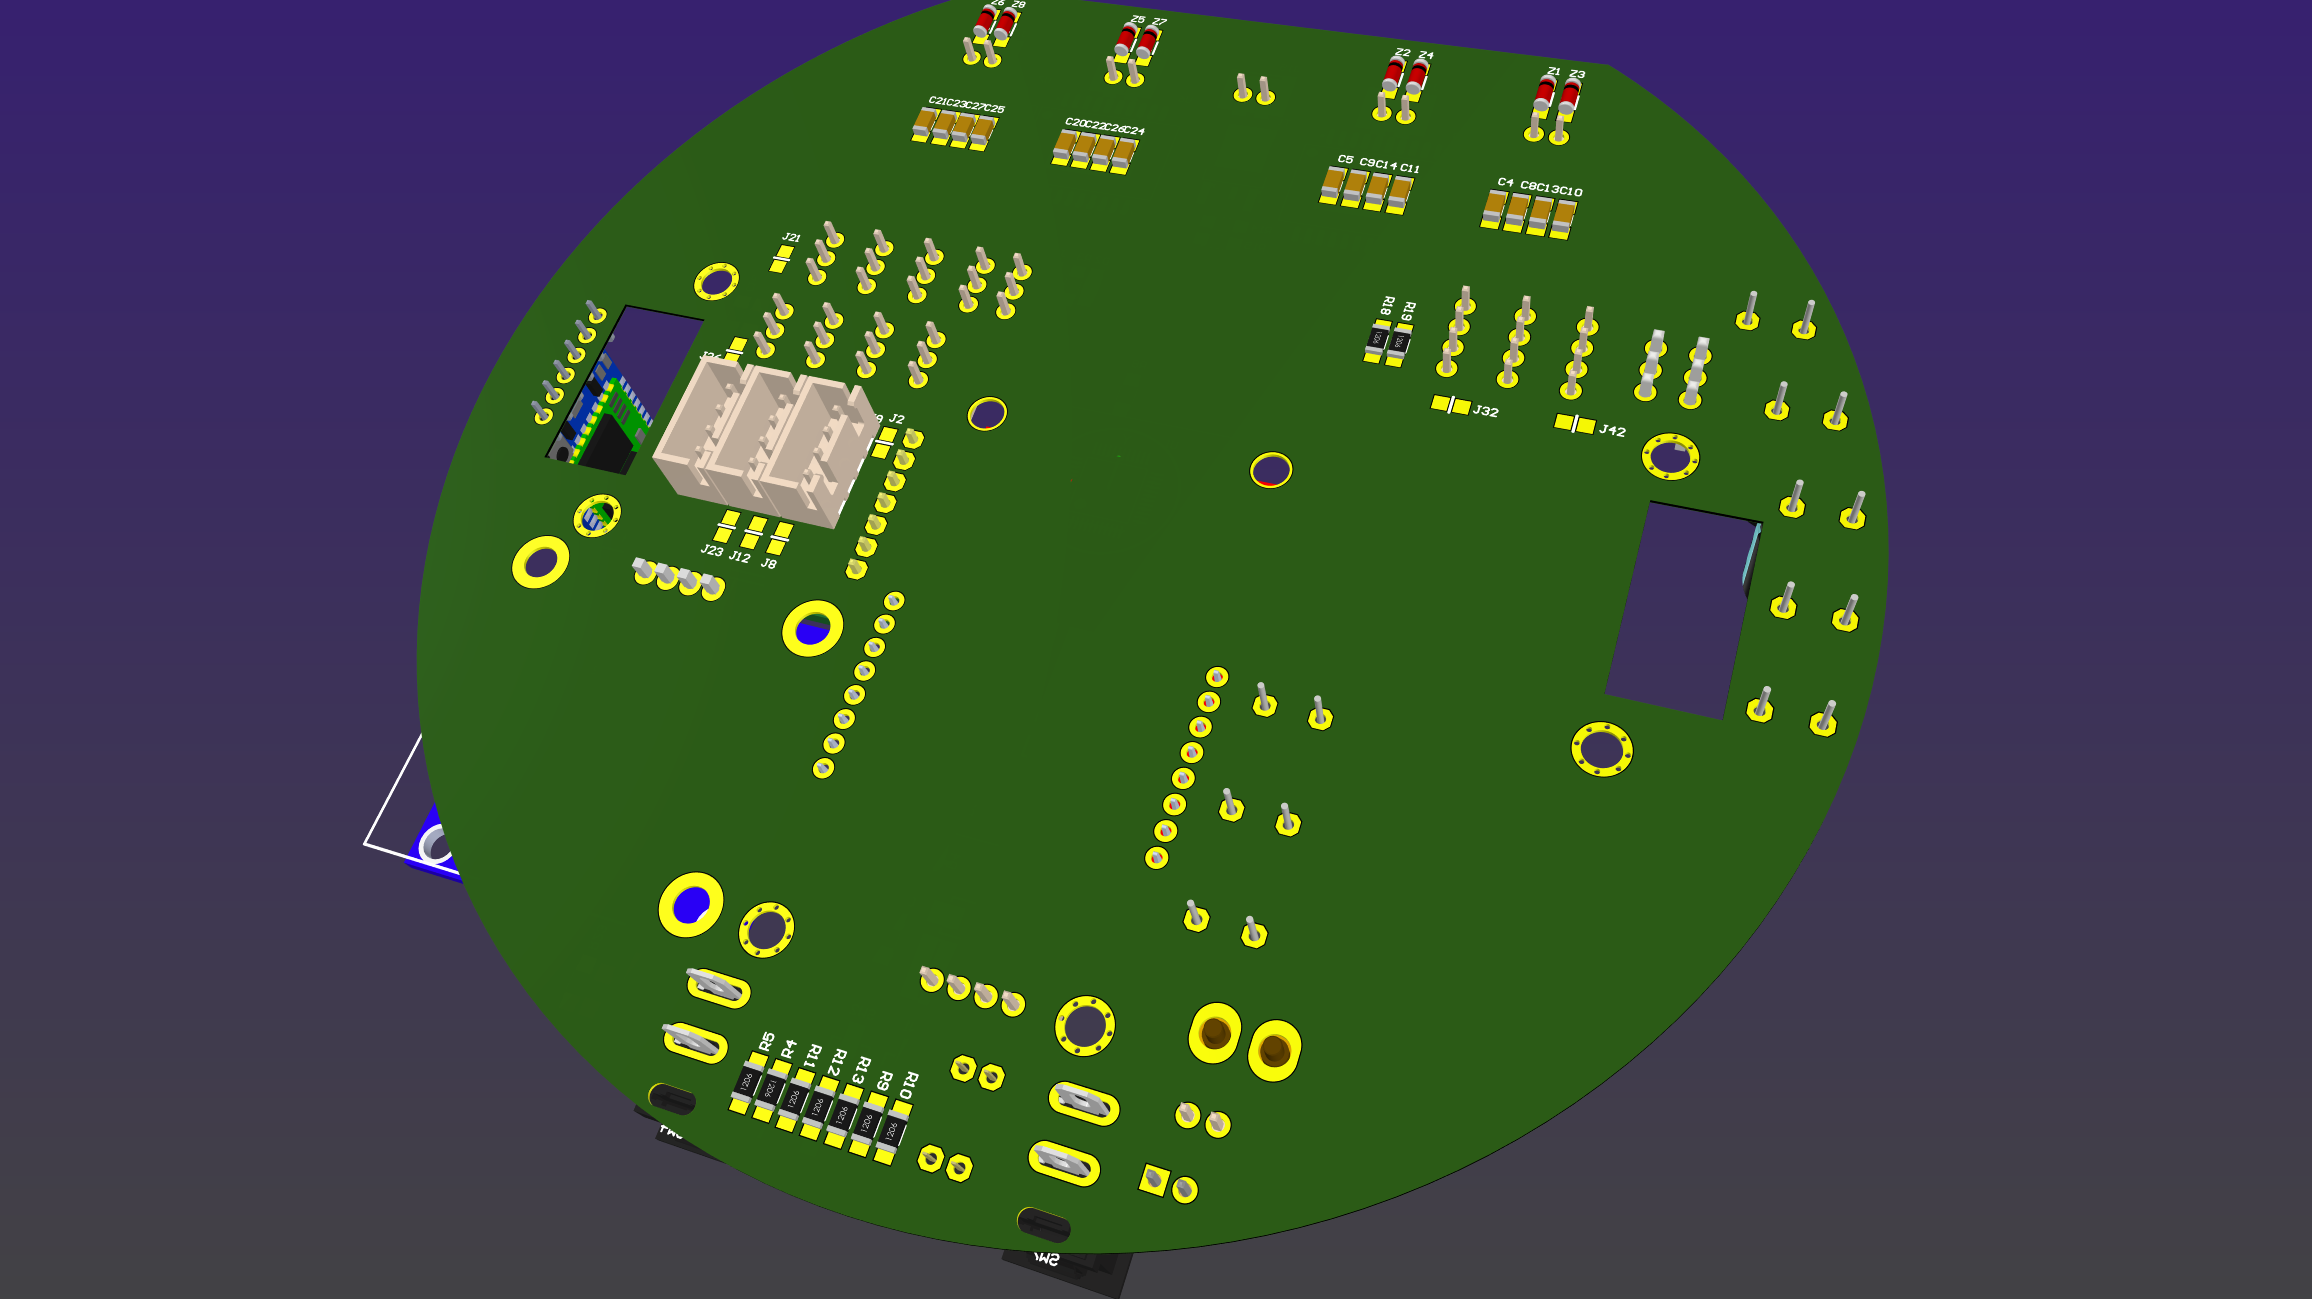
شکل سه بعدی زیر بورد.

دیدگاه کاربران